EINE BELADENE DROHNE SOLLTE SCHNELLER FLIEGEN
Multirotor-Drohnen fotografieren, inspizieren, vermessen und liefern zunehmend auch Pakete aus. Ihre Schwachstelle ist die Ausdauer: Ihre Flugzeit liegt typischerweise bei etwa 30 Minuten. Jedes bisschen Energie, das im Reiseflug gespart wird, erhöht also ihre Reichweite.
Das richtige Maß ist die pro zurückgelegtem Meter verbrauchte Energie. Fliegt die Drohne zu langsam, verbrauchen die Rotoren ihre Leistung lange Zeit nur dafür, sie in der Luft zu halten; fliegt sie zu schnell, übernimmt der Luftwiderstand des Rumpfs. Dazwischen liegt eine energieoptimale Geschwindigkeit. Frühere Studien bemerkten, dass diese beste Geschwindigkeit steigt, wenn eine Drohne mehr trägt – doch niemand hatte die Regel dahinter ausgearbeitet.
Drei Gesetze aus einer Symmetrie
Ayush Patnaik, Nicolas Michel und Xinfan Lin von der University of California, Davis, haben zusammen mit Leonard Bauersfeld und Davide Scaramuzza von der Universität Zürich eine Drohne im stetigen Horizontalflug modelliert: die Kräfte auf ihren Rumpf, die Luftströmung durch jeden Propeller, die von den Rotoren aufgenommene Leistung. Dann änderten sie nur die Masse – gleicher Rahmen, gleiche Form, gleiche Rotoren, wie beim Hinzufügen einer Nutzlast – und fanden drei Gesetze:
- die energieoptimale Geschwindigkeit wächst mit der Quadratwurzel der Masse;
- der Nickwinkel, um den sich die Drohne nach vorn neigt, um mit dieser Geschwindigkeit zu fliegen, ändert sich nicht mit der Masse;
- die minimale Energie pro Meter ist proportional zur Masse.
Alle drei folgen aus einer einzigen Eigenschaft. Wird die Masse mit einem Faktor k multipliziert, muss jede Kraft mit k multipliziert werden. Jede aerodynamische Kraft – Luftwiderstand des Rumpfs, Schub und Drehmoment der Rotoren – wächst aber mit dem Quadrat der Geschwindigkeit. Jede Geschwindigkeit mit √k zu multiplizieren, erfüllt also die Aufgabe, während jeder Winkel gleich bleibt. In den Worten des Teams fliegen schwerere Fluggeräte durch eine geometrisch ähnliche Strömung, nur schneller. Die Leistung, Kraft mal Geschwindigkeit, wächst dann mit der Masse hoch 1,5; teilt man sie durch die Geschwindigkeit, wächst die Energie pro Meter genau mit der Masse.
In den Simulationen des Teams hat eine Drohne von 8 Kilogramm ihre beste Geschwindigkeit bei 14,0 Metern pro Sekunde; bei 12 Kilogramm bei 17,2; bei 16 Kilogramm bei 19,8. Teilt man jeden Wert durch die Quadratwurzel der Masse, kommt jedes Mal dieselbe Zahl heraus, 4,95. Die optimale Neigung bleibt bei 15,4 Grad, und die Energie pro Meter und pro Kilogramm bei 6,2 Joule.
Im Gelände getestet
Das Team flog zwei echte Maschinen auf einem Modellflugplatz in der Nähe von Davis: eine Drohne mit acht Rotoren bei 7, 8 und 9 Kilogramm (29 % mehr Masse) und eine Drohne mit vier Rotoren bei fünf Massen von 3,58 bis 5,17 Kilogramm (44 % mehr). Die zusätzliche Nutzlast wurde kompakt montiert, um die Form der Drohne nicht zu verändern. Jede Geschwindigkeit wurde entlang einer geraden Linie hin und zurück geflogen, um den Wind herauszumitteln.
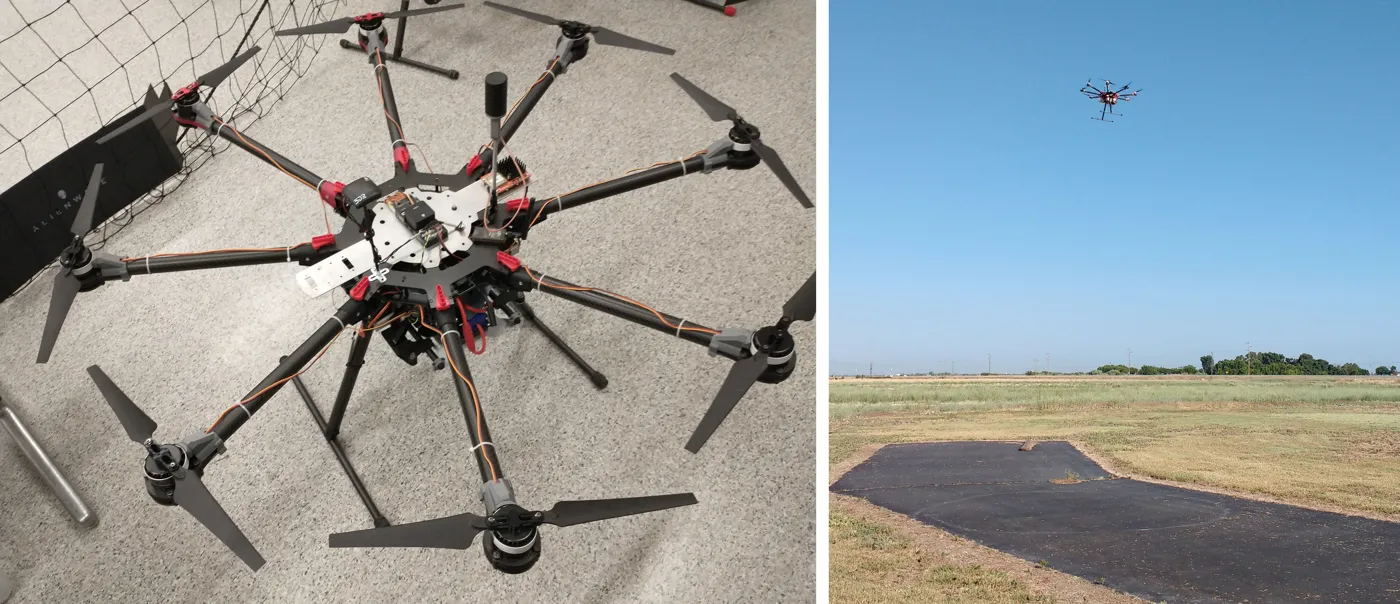
Die Testdrohne mit acht Rotoren, am Boden und im stetigen Horizontalflug. — Abbildung 1a, Patnaik et al. (2026), arXiv:2611.04748.
Sobald man die Geschwindigkeit durch die Quadratwurzel der Masse teilt und die Leistung durch die Masse hoch 1,5, fallen die Messungen aller Massen auf gemeinsame Kurven, bis auf wenige Prozent. Bei der Drohne mit acht Rotoren schwankte die optimale Neigung über die 29 % Massenänderung hinweg um nur 0,84 Grad, und die beste Geschwindigkeit geteilt durch die Quadratwurzel der Masse schwankte, ebenso wie die minimale Energie pro Meter und pro Kilogramm, von einer Masse zur nächsten um weniger als 2 %. Bei den drei schwersten Beladungen der Drohne mit vier Rotoren lag die sparsamste Geschwindigkeit jenseits dessen, was die Drohne fliegen konnte; so wurde das Optimum in fünf der acht Konfigurationen genau bestimmt.
Von Gesetzen zu Lieferplänen
Der praktische Nutzen ist unmittelbar. Man misst oder berechnet die beste Geschwindigkeit einmal, bei einer Masse; für jede andere Masse multipliziert man einfach mit der Quadratwurzel des Massenverhältnisses. Und bei dieser besten Geschwindigkeit ist die Energie für einen Abschnitt einer Tour eine Konstante mal die Gesamtmasse mal die Strecke – was die Planung einer Lieferrunde, wer was auf welcher Route trägt, in ein einfaches lineares Problem verwandelt. Die maximale Reichweite folgt direkt aus der Energie des Akkus.
Das Team fügt eine Warnung hinzu: Mehrere gebräuchliche Energiemodelle nehmen an, dass die Energie pro Meter bei jeder Geschwindigkeit mit der Masse wächst. Das stimmt nicht. Die einfache Proportionalität gilt nur bei der optimalen Geschwindigkeit.
Die Gesetze setzen einen stetigen Flug voraus, eine Nutzlast, die die Masse ändert, aber nicht die Form oder die Balance der Drohne, sowie Motoren und Akkus, deren Wirkungsgrad ungefähr konstant bleibt. Innerhalb dieser Grenzen sollte eine schwere Drohne nicht langsamer fliegen, um Energie zu sparen, sondern sich gleich weit nach vorn neigen und beschleunigen.