UN DRONE CHARGÉ DOIT VOLER PLUS VITE
Les drones à plusieurs rotors photographient, inspectent, surveillent et, de plus en plus, livrent des colis. Leur point faible est l’autonomie : leur temps de vol tourne typiquement autour de 30 minutes. Chaque économie d’énergie en croisière allonge donc leur rayon d’action.
La bonne mesure est l’énergie dépensée par mètre parcouru. Volez trop lentement, et les rotors dépensent leur puissance à maintenir le drone en l’air pendant longtemps ; volez trop vite, et la traînée de la carcasse prend le dessus. Entre les deux se trouve une vitesse optimale en énergie. Des études antérieures avaient remarqué que cette vitesse augmente quand un drone transporte davantage — mais personne n’en avait établi la loi.
Trois lois, une seule symétrie
Ayush Patnaik, Nicolas Michel et Xinfan Lin, de l’université de Californie à Davis, avec Leonard Bauersfeld et Davide Scaramuzza de l’université de Zurich, ont modélisé un drone en vol horizontal stable : les forces sur sa carcasse, l’écoulement de l’air à travers chaque hélice, la puissance absorbée par les rotors. Ils n’ont ensuite changé que la masse — même cadre, même forme, mêmes rotors, comme lorsqu’on ajoute une charge — et ont trouvé trois lois :
- la vitesse optimale en énergie croît comme la racine carrée de la masse ;
- l’angle de tangage, l’inclinaison vers l’avant du drone à cette vitesse, ne change pas avec la masse ;
- l’énergie minimale par mètre est proportionnelle à la masse.
Les trois découlent d’une seule propriété. Si la masse est multipliée par un facteur k, toutes les forces doivent être multipliées par k. Or toutes les forces aérodynamiques — traînée de la carcasse, poussée des rotors et couple qui résiste à leur rotation — croissent comme le carré de la vitesse. Il suffit donc de multiplier toutes les vitesses — celle du drone, celle de l’air à travers les hélices, celle de rotation des pales — par √k, tandis que tous les angles restent les mêmes. Selon les mots des auteurs, les véhicules plus lourds traversent un écoulement géométriquement semblable, simplement plus vite. La puissance, force fois vitesse, croît alors comme la masse puissance 1,5 ; divisée par la vitesse, l’énergie par mètre croît exactement comme la masse.
Dans les simulations des auteurs, un drone de 8 kilogrammes a sa meilleure vitesse à 14,0 mètres par seconde ; à 12 kilogrammes, 17,2 ; à 16 kilogrammes, 19,8. Divisez chacune par la racine carrée de la masse, et le même nombre, 4,95, ressort à chaque fois. L’inclinaison optimale reste à 15,4 degrés, et l’énergie par mètre et par kilogramme à 6,2 joules.
L’épreuve du terrain
L’équipe a fait voler deux vraies machines sur un terrain d’aéromodélisme près de Davis : un drone à huit rotors à 7, 8 et 9 kilogrammes (29 % de masse en plus), et un drone à quatre rotors à cinq masses de 3,58 à 5,17 kilogrammes (44 % de plus). La charge ajoutée était fixée de façon compacte pour ne pas changer la forme du drone. Chaque vitesse a été volée en aller-retour sur une ligne droite pour moyenner le vent.
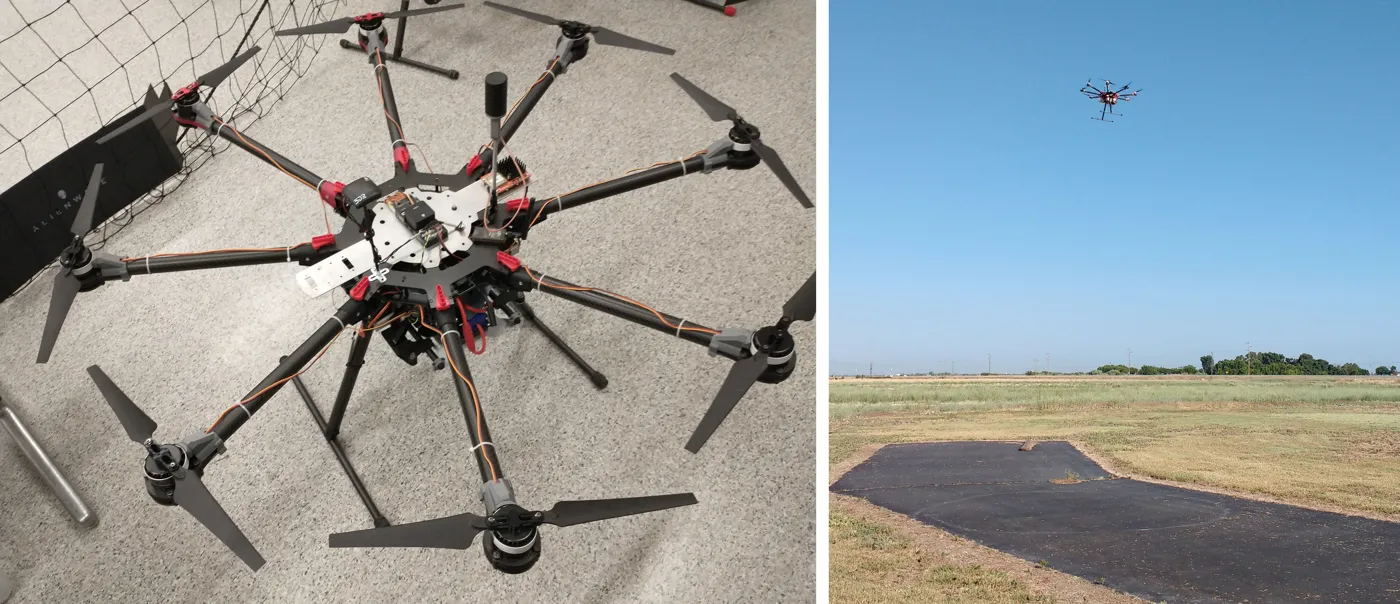
Le drone d’essai à huit rotors, au sol et en vol horizontal stable. — Figure 1a, Patnaik et al. (2026), arXiv:2611.04748.
Une fois la vitesse divisée par la racine carrée de la masse, et la puissance par la masse puissance 1,5, les mesures de toutes les masses retombent sur des courbes communes, à quelques pour cent près. Pour le drone à huit rotors, l’inclinaison optimale n’a varié que de 0,84 degré sur les 29 % de masse en plus, et la meilleure vitesse divisée par la racine carrée de la masse, comme l’énergie minimale par mètre et par kilogramme, n’a varié que de moins de 2 % d’une masse à l’autre. Pour les trois charges les plus lourdes du drone à quatre rotors, la vitesse la plus économe était au-delà de ce que le drone pouvait atteindre : l’optimum n’a été localisé que dans cinq des huit configurations.
Des lois aux plans de livraison
Le gain pratique est immédiat. Mesurez ou calculez la meilleure vitesse une fois, à une masse ; pour toute autre masse, il suffit de la multiplier par la racine carrée du rapport des masses. Et à cette meilleure vitesse, l’énergie d’une étape vaut une constante fois la masse totale fois la distance — ce qui fait de la planification d’une tournée, qui porte quoi et par quel trajet, un simple problème linéaire. La portée maximale découle directement de l’énergie de la batterie.
Les auteurs ajoutent une mise en garde : plusieurs modèles d’énergie en usage supposent que l’énergie par mètre croît avec la masse à n’importe quelle vitesse. Ce n’est pas le cas. La proportionnalité simple ne vaut qu’à la vitesse optimale.
Ces lois supposent un vol stable, une charge qui change la masse mais ni la forme ni l’équilibre du drone, et des moteurs et batteries au rendement à peu près constant. Dans ces limites, un drone lourd ne doit pas ralentir pour économiser son énergie : il doit s’incliner pareil, et accélérer.