بوجھ اٹھائے ڈرون کو زیادہ تیز اڑنا چاہیے
کثیر روٹر ڈرون (multirotor drones) تصویریں کھینچتے ہیں، معائنہ کرتے ہیں، سروے کرتے ہیں اور، بڑھتی ہوئی تعداد میں، پارسل بھی پہنچاتے ہیں۔ ان کی کمزوری ان کی برداشت (endurance) ہے: ان کی پرواز کا دورانیہ عموماً تقریباً 30 منٹ ہوتا ہے۔ اس لیے کروز پرواز میں بچائی گئی توانائی کا ہر ذرہ ان کی حدِ پرواز (range) بڑھا دیتا ہے۔
درست پیمانہ طے کیے گئے فاصلے کے فی میٹر خرچ ہونے والی توانائی ہے۔ بہت آہستہ اڑیں تو روٹر اپنی طاقت ڈرون کو لمبے عرصے تک محض ہوا میں تھامے رکھنے پر خرچ کرتے ہیں؛ بہت تیز اڑیں تو ڈھانچے (airframe) کی ہوائی مزاحمت (drag) غالب آ جاتی ہے۔ ان کے درمیان ایک توانائی کے لحاظ سے بہترین رفتار (energy-optimal speed) ہوتی ہے۔ پہلے کے مطالعات نے دیکھا تھا کہ جب ڈرون زیادہ بوجھ اٹھائے تو یہ بہترین رفتار بڑھ جاتی ہے — لیکن کسی نے اس کا اصول دریافت نہیں کیا تھا۔
ایک تشاکل سے تین قوانین
یونیورسٹی آف کیلیفورنیا، ڈیوس (University of California, Davis) کے Ayush Patnaik، Nicolas Michel اور Xinfan Lin نے، یونیورسٹی آف زیورخ (University of Zurich) کے Leonard Bauersfeld اور Davide Scaramuzza کے ساتھ مل کر، مستحکم افقی پرواز میں ایک ڈرون کا ماڈل بنایا: اس کے جسم پر لگنے والی قوتیں، ہر پروپیلر سے گزرتا ہوا ہوا کا بہاؤ، روٹرز کی کھینچی ہوئی طاقت۔ پھر انہوں نے صرف کمیت بدلی — وہی فریم، وہی شکل، وہی روٹر، جیسا کہ کوئی بوجھ (payload) لادنے پر ہوتا ہے — اور تین قوانین دریافت کیے:
- توانائی کے لحاظ سے بہترین رفتار کمیت کے جذرِ مربع کے ساتھ بڑھتی ہے؛
- جھکاؤ کا زاویہ (pitch angle)، جس پر ڈرون اس رفتار سے اڑنے کے لیے آگے جھکتا ہے، کمیت کے ساتھ نہیں بدلتا؛
- فی میٹر کم سے کم توانائی کمیت کے راست متناسب ہوتی ہے۔
تینوں ایک ہی خاصیت سے نکلتے ہیں۔ اگر کمیت کو کسی جزو k سے ضرب دیا جائے تو ہر قوت کو k سے ضرب دینا ہو گا۔ لیکن ہر ہوائی حرکیاتی (aerodynamic) قوت — جسم کی ہوائی مزاحمت، روٹر کا دھکیلاؤ (thrust) اور مروڑ (torque) — رفتار کے مربع کے ساتھ بڑھتی ہے۔ چنانچہ ہر رفتار کو √k سے ضرب دینا کافی ہے، جبکہ ہر زاویہ وہی رہتا ہے۔ مصنفین کے الفاظ میں، بھاری گاڑیاں جیومیٹری کے لحاظ سے مشابہ بہاؤ میں سے گزرتی ہیں، بس زیادہ تیزی سے۔ طاقت، یعنی قوت ضرب رفتار، پھر کمیت کی قوت 1.5 کے ساتھ بڑھتی ہے؛ اسے رفتار پر تقسیم کریں تو فی میٹر توانائی ٹھیک کمیت کے ساتھ بڑھتی ہے۔
مصنفین کے نقلی تجربات (simulations) میں، 8 کلوگرام کے ڈرون کی بہترین رفتار 14.0 میٹر فی سیکنڈ ہے؛ 12 کلوگرام پر 17.2؛ 16 کلوگرام پر 19.8۔ ہر ایک کو کمیت کے جذرِ مربع پر تقسیم کریں تو ہر بار وہی عدد، 4.95، نکلتا ہے۔ بہترین جھکاؤ 15.4 درجے پر رہتا ہے، اور فی میٹر فی کلوگرام توانائی 6.2 جول پر۔
میدان میں آزمائش
ٹیم نے ڈیوس کے قریب ماڈل طیاروں کے ایک میدان میں دو حقیقی مشینیں اڑائیں: ایک آٹھ روٹر والا ڈرون 7، 8 اور 9 کلوگرام پر (29% زیادہ کمیت)، اور ایک چار روٹر والا ڈرون 3.58 سے 5.17 کلوگرام تک پانچ مختلف کمیتوں پر (44% زیادہ)۔ اضافی بوجھ کو گٹھے ہوئے انداز میں (compactly) نصب کیا گیا تاکہ ڈرون کی شکل نہ بدلے۔ ہوا کے اثر کو اوسط کرنے کے لیے ہر رفتار پر ایک سیدھی لکیر میں آگے پیچھے پرواز کی گئی۔
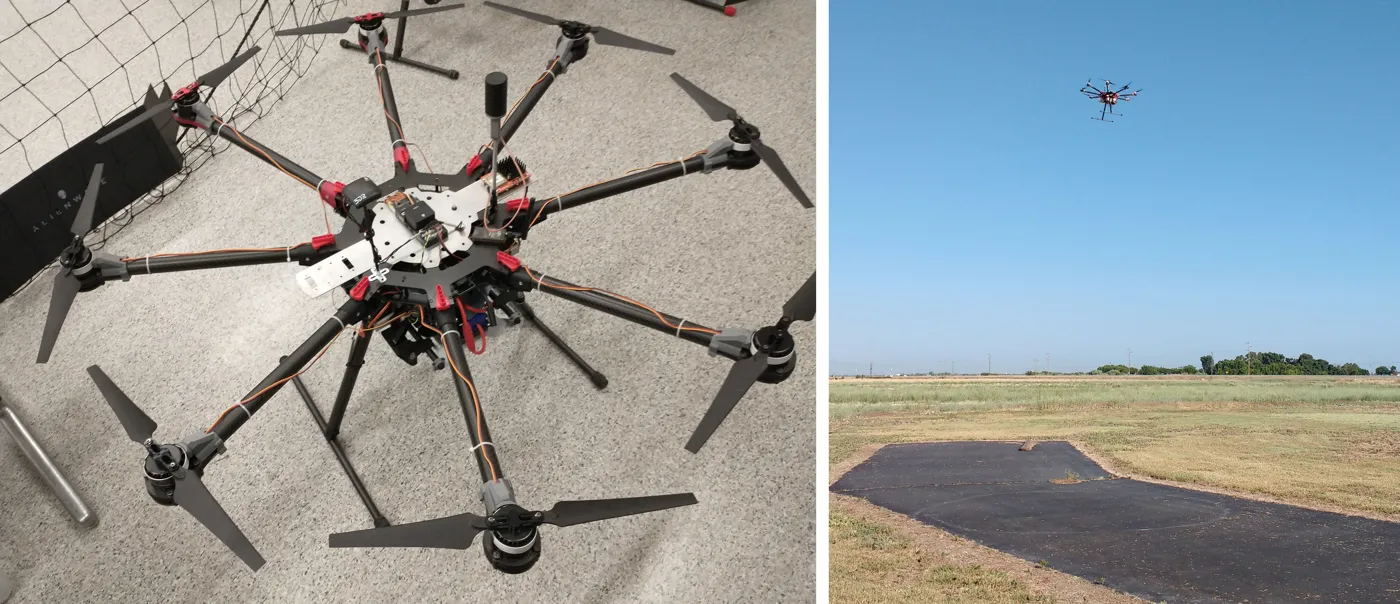
آٹھ روٹر والا آزمائشی ڈرون، زمین پر اور مستحکم افقی پرواز میں۔ — شکل 1a، Patnaik et al. (2026)، arXiv:2611.04748۔
جب رفتار کو کمیت کے جذرِ مربع پر، اور طاقت کو کمیت کی قوت 1.5 پر تقسیم کیا جائے، تو تمام کمیتوں کی پیمائشیں چند فیصد کے اندر مشترک منحنیوں پر آ جاتی ہیں۔ آٹھ روٹر والے ڈرون کے لیے، کمیت میں 29% تبدیلی کے دوران بہترین جھکاؤ صرف 0.84 درجہ بدلا، اور کمیت کے جذرِ مربع پر تقسیم کی گئی بہترین رفتار، اسی طرح فی میٹر اور فی کلوگرام کم ترین توانائی، ایک کمیت سے دوسری کمیت تک 2% سے کم بدلی۔ چار روٹر والے ڈرون کے تین سب سے بھاری بوجھوں کے لیے، سب سے کفایتی رفتار اس سے آگے تھی جس پر ڈرون اڑ سکتا تھا، اس لیے آٹھ میں سے پانچ ترتیبوں ہی میں بہترین نقطہ متعین ہو سکا۔
قوانین سے ڈلیوری کے منصوبوں تک
عملی فائدہ فوری ہے۔ بہترین رفتار ایک بار، ایک کمیت پر، ناپیں یا حساب کریں؛ کسی بھی دوسری کمیت کے لیے، بس اسے کمیتوں کی نسبت کے جذرِ مربع سے ضرب دیں۔ اور اس بہترین رفتار پر، سفر کے کسی ایک حصے (leg) کی توانائی ایک مستقل ضرب کل کمیت ضرب فاصلہ ہوتی ہے — جو ڈلیوری کے ایک چکر کی منصوبہ بندی کو، یعنی کون کیا اٹھائے اور کس راستے سے، ایک سادہ خطی (linear) مسئلے میں بدل دیتا ہے۔ زیادہ سے زیادہ حدِ پرواز براہِ راست بیٹری کی توانائی سے حاصل ہو جاتی ہے۔
مصنفین ایک انتباہ بھی شامل کرتے ہیں: زیرِ استعمال کئی توانائی ماڈل فرض کرتے ہیں کہ فی میٹر توانائی کسی بھی رفتار پر کمیت کے ساتھ بڑھتی ہے۔ ایسا نہیں ہے۔ سادہ تناسب صرف بہترین رفتار پر درست ہے۔
یہ قوانین مستحکم پرواز، ایسا بوجھ جو ڈرون کی کمیت تو بدلے مگر اس کی شکل یا توازن نہ بدلے، اور ایسی موٹریں اور بیٹریاں فرض کرتے ہیں جن کی کارکردگی تقریباً مستقل رہے۔ ان حدود کے اندر، ایک بھاری ڈرون کو توانائی بچانے کے لیے سست نہیں ہونا چاہیے، بلکہ اتنا ہی آگے جھک کر رفتار بڑھانی چاہیے۔