MỘT CHIẾC DRONE CHỞ HÀNG NÊN BAY NHANH HƠN
Drone nhiều cánh quạt chụp ảnh, kiểm tra, khảo sát và, ngày càng nhiều, giao hàng. Điểm yếu của chúng là sức bền: thời gian bay của chúng thường vào khoảng 30 phút. Vì vậy, từng chút năng lượng tiết kiệm được khi bay hành trình đều kéo dài tầm bay của chúng.
Thước đo đúng là năng lượng tiêu tốn cho mỗi mét di chuyển. Bay quá chậm, các rotor dành công suất chỉ để giữ drone lơ lửng trong một thời gian dài; bay quá nhanh, lực cản của thân máy chiếm ưu thế. Ở giữa là một tốc độ tối ưu năng lượng. Các nghiên cứu trước đây đã nhận thấy rằng tốc độ tốt nhất này tăng lên khi drone chở nặng hơn — nhưng chưa ai tìm ra quy luật.
Ba định luật từ một tính đối xứng
Ayush Patnaik, Nicolas Michel và Xinfan Lin, tại Đại học California, Davis, cùng với Leonard Bauersfeld và Davide Scaramuzza thuộc Đại học Zurich, đã mô hình hóa một drone bay ngang ổn định: các lực tác dụng lên thân, luồng không khí qua từng cánh quạt, công suất các rotor tiêu thụ. Sau đó họ chỉ thay đổi khối lượng — cùng khung, cùng hình dạng, cùng rotor, như khi gắn thêm một tải trọng — và tìm ra ba định luật:
- tốc độ tối ưu năng lượng tăng theo căn bậc hai của khối lượng;
- góc chúc (pitch angle) mà drone nghiêng về phía trước để bay ở tốc độ đó không thay đổi theo khối lượng;
- năng lượng tối thiểu cho mỗi mét thì tỷ lệ thuận với khối lượng.
Cả ba đều xuất phát từ một tính chất. Nếu khối lượng được nhân với một hệ số k, mọi lực đều phải được nhân với k. Nhưng mọi lực khí động học — lực cản của thân, lực đẩy và mô-men xoắn của rotor — đều tăng theo bình phương của tốc độ. Vì vậy, nhân mọi tốc độ với √k là đủ, trong khi mọi góc vẫn giữ nguyên. Theo lời các tác giả, những phương tiện nặng hơn bay qua một dòng chảy đồng dạng về hình học, chỉ là nhanh hơn. Công suất, bằng lực nhân tốc độ, khi đó tăng theo khối lượng lũy thừa 1,5; chia nó cho tốc độ, và năng lượng cho mỗi mét tăng đúng theo khối lượng.
Trong các mô phỏng của các tác giả, một drone 8 kilôgam có tốc độ tốt nhất là 14,0 mét mỗi giây; ở 12 kilôgam, 17,2; ở 16 kilôgam, 19,8. Chia mỗi giá trị cho căn bậc hai của khối lượng, và lần nào cũng ra cùng một con số, 4,95. Góc nghiêng tối ưu giữ ở 15,4 độ, và năng lượng cho mỗi mét và mỗi kilôgam ở 6,2 joule.
Thử nghiệm ngoài thực địa
Nhóm đã cho bay hai chiếc máy thật tại một bãi bay mô hình gần Davis: một drone tám rotor ở 7, 8 và 9 kilôgam (khối lượng tăng 29%), và một drone bốn rotor ở năm mức khối lượng từ 3,58 đến 5,17 kilôgam (tăng 44%). Tải trọng thêm vào được gắn gọn để không làm thay đổi hình dạng của drone. Mỗi tốc độ được bay đi bay lại dọc theo một đường thẳng để lấy trung bình, triệt tiêu ảnh hưởng của gió.
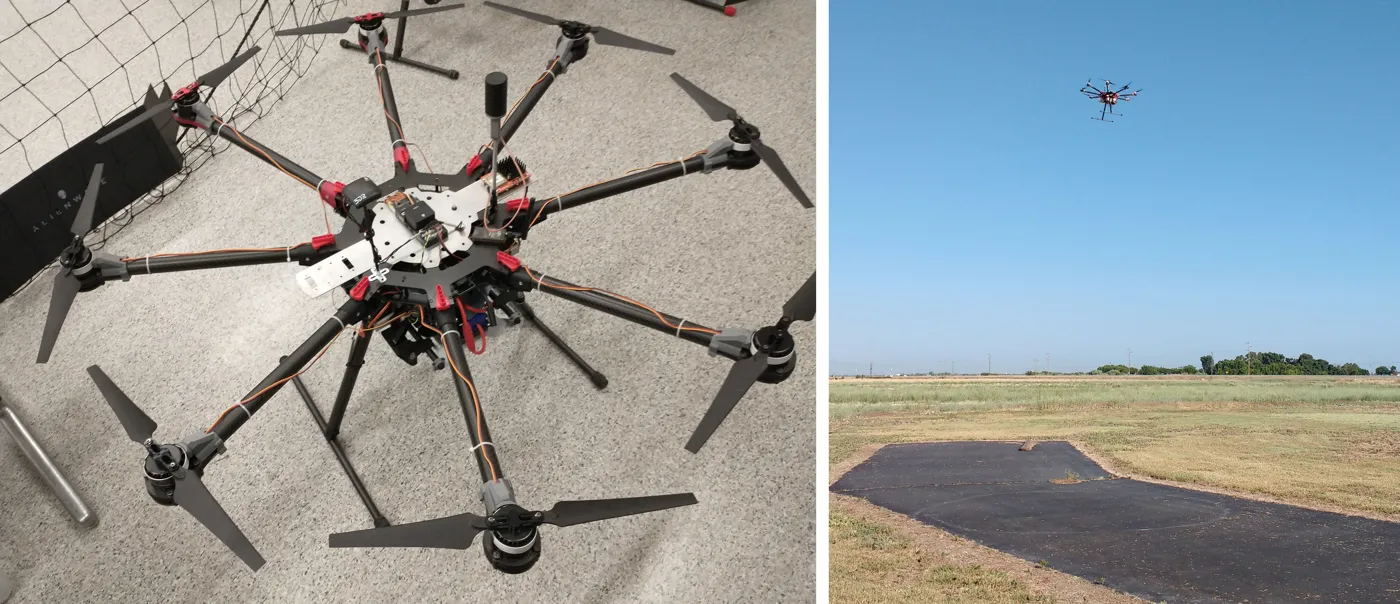
Drone tám rotor dùng để thử nghiệm, trên mặt đất và trong chuyến bay ngang ổn định. — Hình 1a, Patnaik et al. (2026), arXiv:2611.04748.
Một khi tốc độ được chia cho căn bậc hai của khối lượng, và công suất cho khối lượng lũy thừa 1,5, các phép đo ở mọi khối lượng đều rơi lên những đường cong chung, sai khác trong vòng vài phần trăm. Với drone tám rotor, góc nghiêng tối ưu chỉ thay đổi 0,84 độ trên toàn bộ mức thay đổi 29% khối lượng, và tốc độ tốt nhất chia cho căn bậc hai của khối lượng, cũng như năng lượng tối thiểu trên mỗi mét và mỗi kilôgam, thay đổi dưới 2% từ khối lượng này sang khối lượng khác. Với ba mức tải nặng nhất của drone bốn rotor, tốc độ tiết kiệm nhất nằm ngoài khả năng bay của drone, nên điểm tối ưu được xác định ở năm trong số tám cấu hình.
Từ định luật đến kế hoạch giao hàng
Lợi ích thực tế đến ngay lập tức. Đo hoặc tính tốc độ tốt nhất một lần, ở một mức khối lượng; với mọi khối lượng khác, chỉ cần nhân với căn bậc hai của tỷ số khối lượng. Và ở tốc độ tốt nhất đó, năng lượng cho một chặng của chuyến đi bằng một hằng số nhân với tổng khối lượng nhân với quãng đường — điều này biến việc lên kế hoạch một vòng giao hàng, ai chở gì và theo tuyến nào, thành một bài toán tuyến tính đơn giản. Tầm bay tối đa suy ra trực tiếp từ năng lượng của pin.
Các tác giả thêm một lời cảnh báo: một số mô hình năng lượng đang được dùng giả định rằng năng lượng cho mỗi mét tăng theo khối lượng ở mọi tốc độ. Điều đó không đúng. Tính tỷ lệ thuận đơn giản này chỉ đúng ở tốc độ tối ưu.
Các định luật giả định chuyến bay ổn định, một tải trọng làm thay đổi khối lượng nhưng không thay đổi hình dạng hay sự cân bằng của drone, cùng động cơ và pin có hiệu suất gần như không đổi. Trong những giới hạn đó, một drone nặng không nên giảm tốc để tiết kiệm năng lượng, mà nên nghiêng về phía trước y như cũ và tăng tốc.