UN DRON CARGADO DEBERÍA VOLAR MÁS RÁPIDO
Los drones multirrotor fotografían, inspeccionan, cartografían y, cada vez más, reparten paquetes. Su punto débil es la autonomía: su tiempo de vuelo ronda normalmente los 30 minutos. Así que cada pizca de energía ahorrada en vuelo de crucero amplía su alcance.
La medida adecuada es la energía gastada por metro recorrido. Si el dron vuela demasiado despacio, los rotores gastan su potencia simplemente en mantenerlo en el aire durante mucho tiempo; si vuela demasiado deprisa, se impone la resistencia aerodinámica del fuselaje. Entre ambos extremos hay una velocidad energéticamente óptima. Estudios anteriores habían observado que esta velocidad óptima aumenta cuando un dron transporta más carga, pero nadie había establecido la regla.
Tres leyes a partir de una simetría
Ayush Patnaik, Nicolas Michel y Xinfan Lin, de la Universidad de California en Davis, junto con Leonard Bauersfeld y Davide Scaramuzza, de la Universidad de Zúrich, modelizaron un dron en vuelo horizontal estacionario: las fuerzas sobre su cuerpo, el flujo de aire a través de cada hélice, la potencia consumida por los rotores. Después cambiaron únicamente la masa (misma estructura, misma forma, mismos rotores, como cuando se añade una carga) y encontraron tres leyes:
- la velocidad energéticamente óptima crece con la raíz cuadrada de la masa;
- el ángulo de cabeceo con el que el dron se inclina hacia delante para volar a esa velocidad no cambia con la masa;
- la energía mínima por metro es proporcional a la masa.
Las tres se derivan de una única propiedad. Si la masa se multiplica por un factor k, todas las fuerzas deben multiplicarse por k. Pero todas las fuerzas aerodinámicas (resistencia del cuerpo, empuje y par de los rotores) crecen con el cuadrado de la velocidad. Así que basta con multiplicar todas las velocidades por √k, mientras todos los ángulos se mantienen iguales. En palabras de los autores, los vehículos más pesados vuelan a través de un flujo geométricamente semejante, simplemente más rápido. La potencia, fuerza por velocidad, crece entonces como la masa elevada a 1,5; si se divide por la velocidad, la energía por metro crece exactamente con la masa.
En las simulaciones de los autores, un dron de 8 kilogramos alcanza su velocidad óptima a 14,0 metros por segundo; con 12 kilogramos, a 17,2; con 16 kilogramos, a 19,8. Si se divide cada valor por la raíz cuadrada de la masa, sale cada vez el mismo número, 4,95. La inclinación óptima se mantiene en 15,4 grados, y la energía por metro y por kilogramo, en 6,2 julios.
Puesta a prueba sobre el terreno
El equipo hizo volar dos aparatos reales en un campo de aeromodelismo cerca de Davis: un dron de ocho rotores con 7, 8 y 9 kilogramos (un 29% más de masa) y un dron de cuatro rotores con cinco masas de entre 3,58 y 5,17 kilogramos (un 44% más). La carga añadida se montó de forma compacta para no alterar la forma del dron. Cada velocidad se voló de ida y vuelta a lo largo de una línea recta para promediar el efecto del viento.
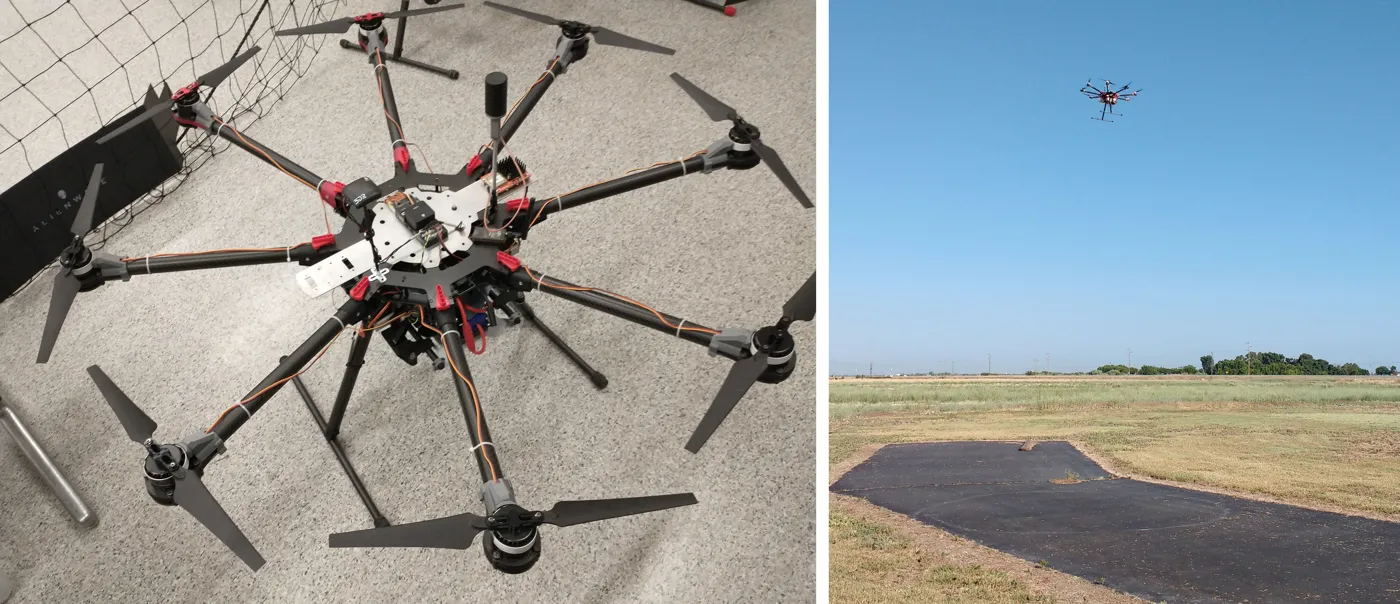
El dron de ocho rotores de prueba, en el suelo y en vuelo horizontal estacionario. — Figura 1a, Patnaik et al. (2026), arXiv:2611.04748.
Una vez dividida la velocidad por la raíz cuadrada de la masa, y la potencia por la masa elevada a 1,5, las mediciones de todas las masas caen sobre curvas comunes, con una diferencia de unos pocos por ciento. En el dron de ocho rotores, la inclinación óptima varió solo 0,84 grados con el cambio de masa del 29%, y la mejor velocidad dividida por la raíz cuadrada de la masa, al igual que la energía mínima por metro y por kilogramo, varió menos del 2% de una masa a otra. Con las tres cargas más pesadas del dron de cuatro rotores, la velocidad más económica quedaba fuera de lo que el dron podía volar, de modo que el óptimo se determinó en cinco de las ocho configuraciones.
De las leyes a los planes de reparto
La ganancia práctica es inmediata. Basta con medir o calcular la velocidad óptima una sola vez, para una masa; para cualquier otra masa, solo hay que multiplicarla por la raíz cuadrada de la relación entre las masas. Y a esa velocidad óptima, la energía de un tramo de un trayecto es una constante por la masa total por la distancia, lo que convierte la planificación de una ruta de reparto (quién lleva qué y por qué recorrido) en un problema lineal sencillo. El alcance máximo se deduce directamente de la energía de la batería.
Los autores añaden una advertencia: varios modelos energéticos en uso suponen que la energía por metro crece con la masa a cualquier velocidad. No es así. La proporcionalidad simple solo se cumple a la velocidad óptima.
Las leyes suponen un vuelo estacionario, una carga que cambia la masa pero no la forma ni el equilibrio del dron, y motores y baterías cuya eficiencia se mantiene más o menos constante. Dentro de esos límites, un dron pesado no debería frenar para ahorrar energía, sino inclinarse hacia delante igual que antes y acelerar.