荷物を積んだドローンは、もっと速く飛ぶべきだ
マルチローター・ドローンは写真を撮り、点検し、測量し、そしてますます小包を配送するようにもなっている。その弱点は航続時間で、飛行時間はふつう30分ほどだ。だから、巡航飛行で節約するエネルギーは、わずかでも航続距離を伸ばす。
適切な尺度は、移動1メートルあたりに使うエネルギーだ。遅すぎると、ローターは長い時間ドローンを浮かせておくだけにパワーを使ってしまう。速すぎると、機体の抗力が優勢になる。そのあいだに、エネルギー最適速度がある。これまでの研究は、ドローンがより多くを運ぶとこの最適速度が上がることに気づいていたが、その規則を導き出した者はいなかった。
1つの対称性から3つの法則
カリフォルニア大学デービス校のAyush Patnaik、Nicolas Michel、Xinfan Linは、チューリッヒ大学のLeonard Bauersfeld、Davide Scaramuzzaとともに、定常水平飛行中のドローンをモデル化した。機体にかかる力、各プロペラを通る気流、ローターが消費するパワーである。そのうえで、ペイロードを加えたときのように、同じフレーム、同じ形、同じローターのまま質量だけを変え、3つの法則を見いだした。
- エネルギー最適速度は質量の平方根に比例して大きくなる。
- その速度で飛ぶためにドローンが前に傾くピッチ角は、質量によって変わらない。
- 1メートルあたりの最小エネルギーは質量に比例する。
3つとも、1つの性質から生じる。質量をk倍にすると、すべての力をk倍にしなければならない。ところが、空気力学的な力はすべて(機体の抗力も、ローターの推力やトルクも)速度の2乗に比例して大きくなる。だから、すべての速度を√k倍すればよく、そのときすべての角度は同じままだ。著者らの言葉を借りれば、重い機体は幾何学的に相似な流れの中を、ただより速く飛ぶのだ。すると、力と速度の積であるパワーは、質量の1.5乗に比例して大きくなる。それを速度で割れば、1メートルあたりのエネルギーはちょうど質量に比例して大きくなる。
著者らのシミュレーションでは、8キログラムのドローンの最適速度は毎秒14.0メートル、12キログラムでは17.2、16キログラムでは19.8だった。それぞれを質量の平方根で割ると、毎回同じ数4.95が出てくる。最適な傾きは15.4度のままで、1メートルあたり・1キログラムあたりのエネルギーは6.2ジュールのままだ。
現場でのテスト
チームはデービス近郊の模型飛行機場で2機の実機を飛ばした。7、8、9キログラムの8ローターのドローン(質量29%増)と、3.58〜5.17キログラムの5通りの質量の4ローターのドローン(44%増)だ。追加したペイロードは、ドローンの形を変えないようにコンパクトに取りつけた。風の影響を平均化するため、各速度で直線に沿って往復飛行した。
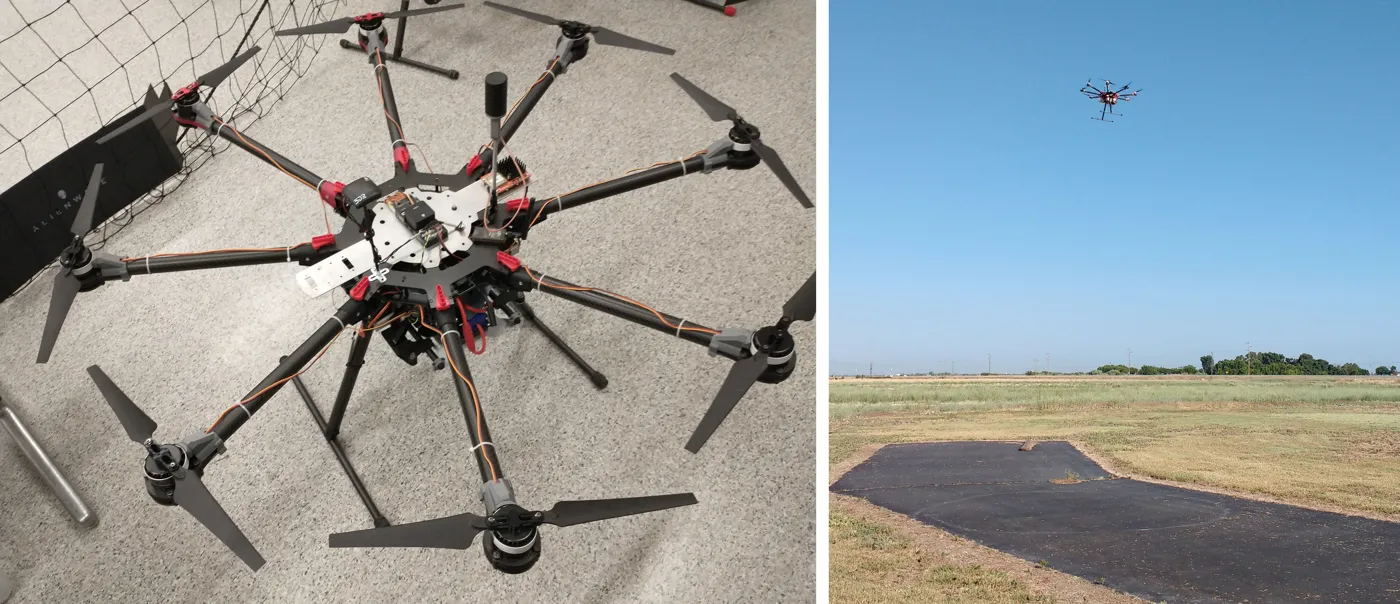
試験に使った8ローター・ドローン。地上にあるときと、定常水平飛行中のもの。— 図1a、Patnaik et al. (2026), arXiv:2611.04748.
速度を質量の平方根で、パワーを質量の1.5乗で割ると、すべての質量の測定値が数パーセント以内で共通の曲線に乗る。8ローターのドローンでは、質量が29%変わっても最適な傾きは0.84度しか変わらず、最良速度を質量の平方根で割った値も、1メートル・1キログラムあたりの最小エネルギーも、質量ごとの変動は2%未満だった。4ローターのドローンの最も重い3つの荷重では、最も経済的な速度がドローンの飛べる速度を超えていたため、最適点を特定できたのは8つの構成のうち5つだった。
法則から配送計画へ
実用上の利点はすぐに得られる。ある1つの質量で最適速度を一度測るか計算すれば、ほかのどの質量についても、質量比の平方根を掛けるだけでよい。そしてその最適速度では、ある区間の飛行に必要なエネルギーは、定数×総質量×距離になる。これにより、配送ルートの計画(誰が何を運び、どの経路を通るか)が単純な線形問題になる。最大航続距離は、バッテリーのエネルギーから直接求まる。
著者らは警告も添えている。使われているエネルギーモデルのいくつかは、どの速度でも1メートルあたりのエネルギーが質量に比例すると仮定している。そうではない。この単純な比例関係が成り立つのは、最適速度においてだけだ。
これらの法則は、定常飛行、ドローンの質量は変えるが形やバランスは変えないペイロード、そして効率がほぼ一定に保たれるモーターとバッテリーを前提としている。その範囲内では、重いドローンはエネルギーを節約するために減速するのではなく、同じだけ前に傾いて速度を上げるべきなのだ。