НАГРУЖЕННЫЙ ДРОН ДОЛЖЕН ЛЕТЕТЬ БЫСТРЕЕ
Мультироторные дроны фотографируют, инспектируют, ведут съёмку местности и всё чаще доставляют посылки. Их слабое место — продолжительность полёта: обычно она составляет около 30 минут. Поэтому каждая крупица энергии, сэкономленная в крейсерском полёте, увеличивает их дальность.
Правильная мера здесь — энергия, затраченная на метр пройденного пути. Если лететь слишком медленно, роторы долго тратят мощность лишь на то, чтобы удерживать дрон в воздухе; если слишком быстро, верх берёт лобовое сопротивление корпуса. Между ними лежит энергетически оптимальная скорость. Более ранние исследования замечали, что эта наилучшая скорость растёт, когда дрон несёт больше груза, — но само правило никто не вывел.
Три закона из одной симметрии
Ayush Patnaik, Nicolas Michel и Xinfan Lin из Калифорнийского университета в Дейвисе вместе с Leonard Bauersfeld и Davide Scaramuzza из Цюрихского университета смоделировали дрон в установившемся горизонтальном полёте: силы, действующие на его корпус, поток воздуха через каждый пропеллер, мощность, потребляемую роторами. Затем они меняли только массу — та же рама, та же форма, те же роторы, как при добавлении полезного груза, — и нашли три закона:
- энергетически оптимальная скорость растёт как квадратный корень из массы;
- угол тангажа, под которым дрон наклоняется вперёд, чтобы лететь с этой скоростью, не меняется с массой;
- минимальная энергия на метр пропорциональна массе.
Все три следуют из одного свойства. Если массу умножить на коэффициент k, каждую силу тоже нужно умножить на k. Но каждая аэродинамическая сила — сопротивление корпуса, тяга и крутящий момент роторов — растёт как квадрат скорости. Поэтому достаточно умножить каждую скорость на √k, а все углы останутся прежними. По словам авторов, более тяжёлые аппараты летят в геометрически подобном потоке, просто быстрее. Мощность — сила, умноженная на скорость, — тогда растёт как масса в степени 1,5; разделите её на скорость, и энергия на метр будет расти ровно пропорционально массе.
В симуляциях авторов у дрона массой 8 килограммов наилучшая скорость составляет 14,0 метра в секунду; при 12 килограммах — 17,2; при 16 килограммах — 19,8. Разделите каждую на квадратный корень из массы, и каждый раз получится одно и то же число — 4,95. Оптимальный наклон остаётся равным 15,4 градуса, а энергия на метр и на килограмм — 6,2 джоуля.
Проверка в поле
Команда испытала два настоящих аппарата на авиамодельном поле под Дейвисом: восьмироторный дрон массой 7, 8 и 9 килограммов (на 29% больше массы) и четырёхроторный дрон с пятью значениями массы от 3,58 до 5,17 килограмма (на 44% больше). Дополнительный груз крепили компактно, чтобы не менять форму дрона. На каждой скорости дрон пролетал туда и обратно вдоль прямой линии, чтобы усреднить влияние ветра.
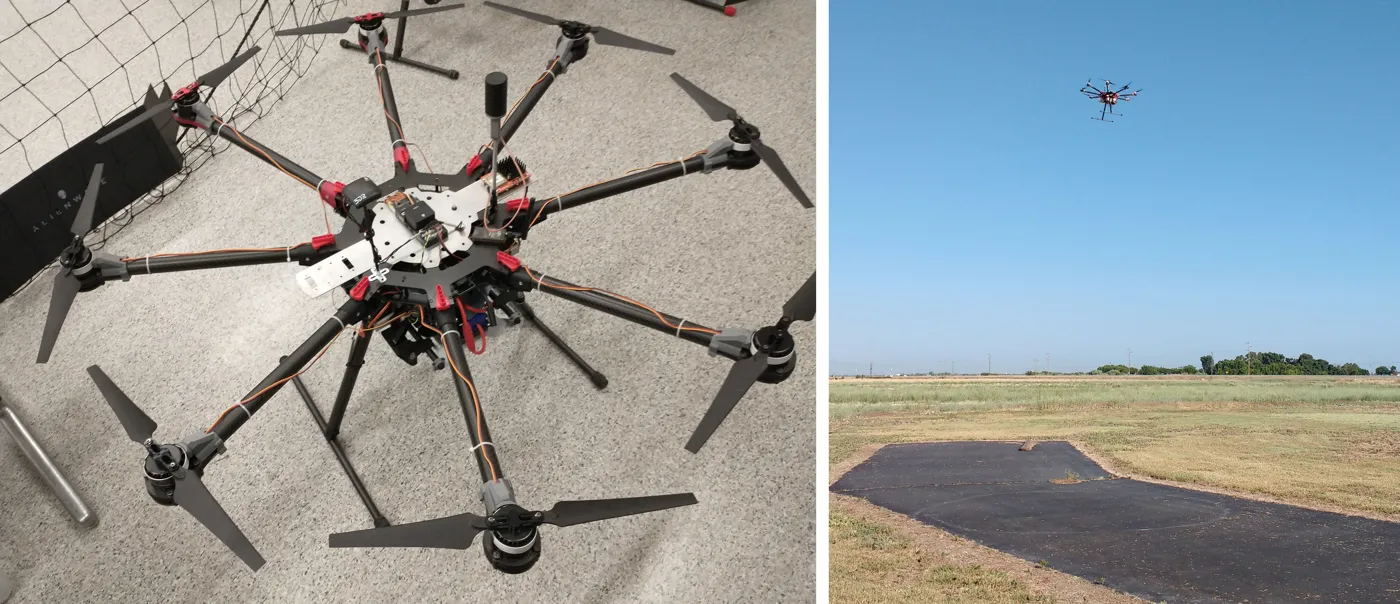
Восьмироторный испытательный дрон на земле и в установившемся горизонтальном полёте. — Рисунок 1a, Patnaik et al. (2026), arXiv:2611.04748.
Если разделить скорость на квадратный корень из массы, а мощность — на массу в степени 1,5, измерения для всех масс ложатся на общие кривые с точностью до нескольких процентов. У восьмироторного дрона оптимальный наклон изменился всего на 0,84 градуса при изменении массы на 29%, а оптимальная скорость, делённая на квадратный корень из массы, как и минимальная энергия на метр и на килограмм, менялась от одной массы к другой менее чем на 2%. Для трёх самых тяжёлых нагрузок четырёхроторного дрона самая экономичная скорость лежала за пределами того, на что был способен дрон, поэтому оптимум удалось точно определить в пяти конфигурациях из восьми.
От законов к планам доставки
Практическая польза видна сразу. Достаточно один раз измерить или вычислить наилучшую скорость при одной массе; для любой другой массы её нужно просто умножить на квадратный корень из отношения масс. А при этой наилучшей скорости энергия на участок маршрута равна константе, умноженной на полную массу и на расстояние, — и планирование маршрута доставки (кто что везёт и по какому пути) превращается в простую линейную задачу. Максимальная дальность прямо следует из энергии аккумулятора.
Авторы добавляют предупреждение: ряд используемых энергетических моделей предполагает, что энергия на метр растёт пропорционально массе при любой скорости. Это не так. Простая пропорциональность выполняется только при оптимальной скорости.
Законы предполагают установившийся полёт, груз, который меняет массу, но не форму и не балансировку дрона, а также двигатели и аккумуляторы, чей КПД остаётся примерно постоянным. В этих пределах тяжёлому дрону не следует замедляться ради экономии энергии: ему нужно наклониться вперёд так же, как прежде, и ускориться.