YÜKLÜ BİR DRON DAHA HIZLI UÇMALI
Çok rotorlu dronlar fotoğraf çeker, denetim yapar, arazi taraması yapar ve giderek daha sık paket teslim eder. Zayıf noktaları dayanıklılıklarıdır: uçuş süreleri tipik olarak 30 dakika civarındadır. Dolayısıyla seyir uçuşunda tasarruf edilen her enerji kırıntısı menzillerini uzatır.
Doğru ölçüt, kat edilen metre başına harcanan enerjidir. Çok yavaş uçarsanız, rotorlar güçlerini uzun süre boyunca yalnızca dronu havada tutmaya harcar; çok hızlı uçarsanız, gövdenin sürüklemesi ağır basar. Arada enerji açısından optimal bir hız vardır. Önceki çalışmalar, bir dron daha fazla yük taşıdığında bu en iyi hızın arttığını fark etmişti — ama kuralı kimse çıkarmamıştı.
Tek bir simetriden üç yasa
California Üniversitesi, Davis’ten Ayush Patnaik, Nicolas Michel ve Xinfan Lin, Zürih Üniversitesi’nden Leonard Bauersfeld ve Davide Scaramuzza ile birlikte, kararlı yatay uçuştaki bir dronu modelledi: gövdesine etki eden kuvvetler, her pervaneden geçen hava akışı, rotorların çektiği güç. Ardından yalnızca kütleyi değiştirdiler — bir faydalı yük eklendiğinde olduğu gibi aynı çerçeve, aynı biçim, aynı rotorlar — ve üç yasa buldular:
- enerji açısından optimal hız, kütlenin kareköküyle artar;
- dronun bu hızda uçmak için öne eğildiği yunuslama açısı kütleyle değişmez;
- metre başına minimum enerji, kütleyle orantılıdır.
Üçü de tek bir özellikten gelir. Kütle k katsayısıyla çarpılırsa, her kuvvet de k ile çarpılmalıdır. Ama her aerodinamik kuvvet — gövde sürüklemesi, rotor itkisi ve torku — hızın karesiyle büyür. Dolayısıyla her hızı √k ile çarpmak işi görür ve bu sırada her açı aynı kalır. Yazarların ifadesiyle, daha ağır araçlar geometrik olarak benzer bir akışın içinden, yalnızca daha hızlı uçar. Kuvvet çarpı hız olan güç, bu durumda kütlenin 1,5’inci kuvvetiyle büyür; bunu hıza bölün, metre başına enerji tam olarak kütleyle büyür.
Yazarların simülasyonlarında, 8 kilogramlık bir dronun en iyi hızı saniyede 14,0 metre; 12 kilogramda 17,2; 16 kilogramda 19,8. Her birini kütlenin kareköküne bölün, her seferinde aynı sayı, 4,95 çıkar. Optimal eğim 15,4 derecede, metre başına ve kilogram başına enerji ise 6,2 joule’de sabit kalıyor.
Sahada test edildi
Ekip, iki gerçek makineyi Davis yakınlarındaki bir model uçak sahasında uçurdu: 7, 8 ve 9 kilogramlık (%29 daha fazla kütle) sekiz rotorlu bir dron ve 3,58 ile 5,17 kilogram arasında beş farklı kütlede (%44 daha fazla) dört rotorlu bir dron. Eklenen yük, dronun biçimini değiştirmemesi için derli toplu biçimde monte edildi. Rüzgârın etkisini ortalamak için her hız, düz bir hat boyunca ileri geri uçuldu.
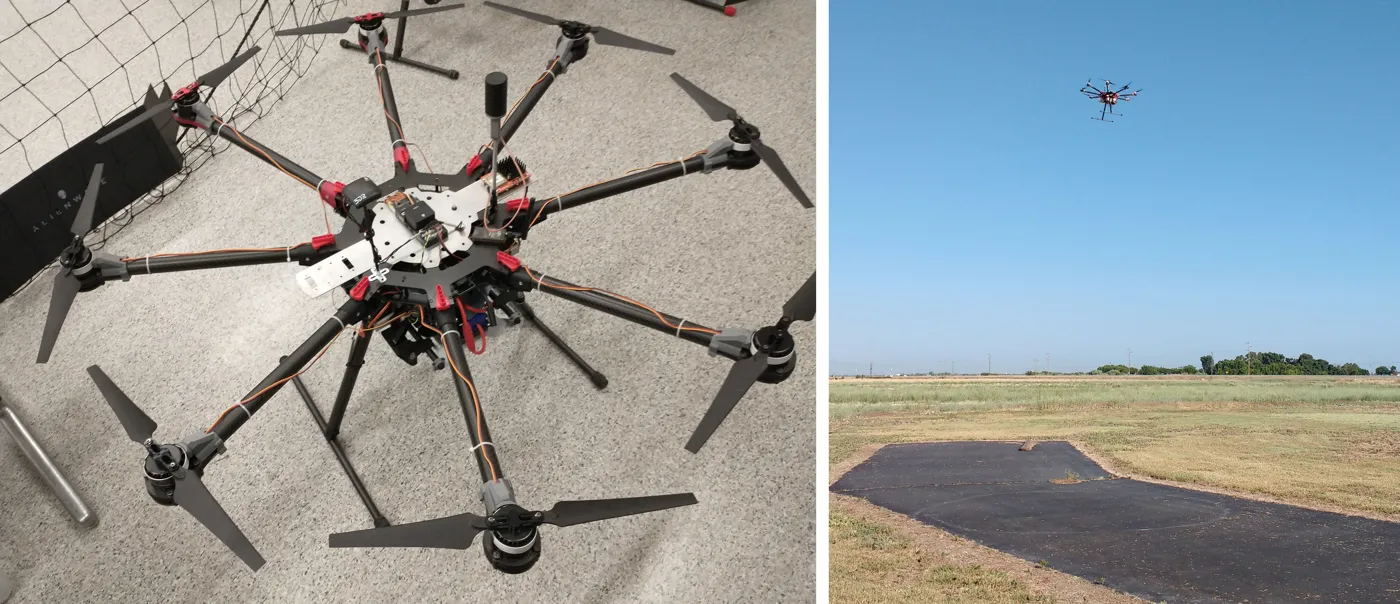
Sekiz rotorlu test dronu, yerde ve kararlı yatay uçuşta. — Şekil 1a, Patnaik ve ark. (2026), arXiv:2611.04748.
Hız kütlenin kareköküne, güç ise kütlenin 1,5’inci kuvvetine bölündüğünde, tüm kütlelerin ölçümleri yüzde birkaçlık bir fark içinde ortak eğrilerin üzerine düşüyor. Sekiz rotorlu dron için optimal eğim, %29’luk kütle değişimi boyunca yalnızca 0,84 derece değişti ve kütlenin kareköküne bölünmüş en iyi hız da, metre ve kilogram başına en düşük enerji gibi, bir kütleden diğerine %2’den az değişti. Dört rotorlu dronun en ağır üç yükünde en ekonomik hız dronun uçabileceği hızın ötesindeydi; bu yüzden optimum, sekiz yapılandırmanın beşinde belirlenebildi.
Yasalardan teslimat planlarına
Pratik kazanç hemen ortada. En iyi hızı bir kez, tek bir kütlede ölçün ya da hesaplayın; başka herhangi bir kütle için yalnızca kütle oranının kareköküyle çarpın. Ve bu en iyi hızda, bir yolculuk ayağı için gereken enerji, bir sabit çarpı toplam kütle çarpı mesafedir — bu da bir teslimat turunun planlanmasını, yani kimin neyi hangi rota boyunca taşıyacağını, basit bir doğrusal probleme dönüştürür. Maksimum menzil doğrudan bataryanın enerjisinden çıkar.
Yazarlar bir uyarı ekliyor: kullanımdaki birkaç enerji modeli, metre başına enerjinin her hızda kütleyle büyüdüğünü varsayıyor. Öyle değil. Basit orantılılık yalnızca optimal hızda geçerlidir.
Yasalar kararlı uçuşu, dronun kütlesini değiştiren ama biçimini ya da dengesini değiştirmeyen bir faydalı yükü ve verimliliği kabaca sabit kalan motorlar ile bataryaları varsayar. Bu sınırlar içinde ağır bir dron, enerji tasarrufu için yavaşlamamalı; aynı ölçüde öne eğilip hızlanmalıdır.