DRONE BERMUATAN SEBAIKNYA TERBANG LEBIH CEPAT
Drone multirotor memotret, menginspeksi, mensurvei, dan, makin sering, mengantarkan paket. Titik lemahnya adalah daya tahan: waktu terbangnya biasanya sekitar 30 menit. Jadi setiap sedikit energi yang dihemat dalam penerbangan jelajah memperpanjang jangkauannya.
Ukuran yang tepat adalah energi yang dikeluarkan per meter yang ditempuh. Terbang terlalu lambat, dan rotor menghabiskan dayanya hanya untuk menahan drone tetap di udara dalam waktu lama; terbang terlalu cepat, dan hambatan rangka drone yang mengambil alih. Di antara keduanya terdapat sebuah kecepatan optimal-energi. Studi-studi sebelumnya memperhatikan bahwa kecepatan terbaik ini naik ketika sebuah drone membawa lebih banyak muatan — tetapi belum ada yang merumuskan aturannya.
Tiga hukum dari satu simetri
Ayush Patnaik, Nicolas Michel, dan Xinfan Lin, di University of California, Davis, bersama Leonard Bauersfeld dan Davide Scaramuzza dari University of Zurich, memodelkan sebuah drone dalam penerbangan horizontal yang tunak: gaya-gaya pada badannya, aliran udara yang melewati setiap baling-baling, daya yang ditarik oleh rotor. Mereka lalu hanya mengubah massanya — rangka yang sama, bentuk yang sama, rotor yang sama, seperti ketika sebuah muatan ditambahkan — dan menemukan tiga hukum:
- kecepatan optimal-energi tumbuh sebanding dengan akar kuadrat massa;
- sudut pitch (pitch angle), yaitu kemiringan drone ke depan untuk terbang pada kecepatan itu, tidak berubah terhadap massa;
- energi minimum per meter nilainya sebanding dengan massa.
Ketiganya berasal dari satu sifat. Jika massa dikalikan dengan suatu faktor k, setiap gaya harus dikalikan dengan k. Tetapi setiap gaya aerodinamis — hambatan badan, gaya dorong rotor, dan torsi — tumbuh sebanding dengan kuadrat kecepatan. Jadi, mengalikan setiap kecepatan dengan √k sudah cukup, sementara setiap sudut tetap sama. Dalam kata-kata para penulis, wahana yang lebih berat terbang melalui aliran yang serupa secara geometris, hanya lebih cepat. Daya, yaitu gaya kali kecepatan, kemudian tumbuh sebanding dengan massa pangkat 1,5; bagilah dengan kecepatan, dan energi per meter tumbuh tepat sebanding dengan massa.
Dalam simulasi para penulis, drone seberat 8 kilogram memiliki kecepatan terbaik pada 14,0 meter per detik; pada 12 kilogram, 17,2; pada 16 kilogram, 19,8. Bagilah masing-masing dengan akar kuadrat massanya, dan bilangan yang sama, 4,95, muncul setiap kali. Kemiringan optimalnya tetap 15,4 derajat, dan energi per meter per kilogram tetap 6,2 joule.
Diuji di lapangan
Tim itu menerbangkan dua mesin sungguhan di sebuah lapangan pesawat model dekat Davis: sebuah drone delapan rotor pada massa 7, 8, dan 9 kilogram (massa 29% lebih besar), dan sebuah drone empat rotor pada lima massa dari 3,58 hingga 5,17 kilogram (44% lebih besar). Muatan tambahan dipasang secara ringkas agar tidak mengubah bentuk drone. Setiap kecepatan diterbangkan bolak-balik di sepanjang sebuah garis lurus untuk merata-ratakan pengaruh angin.
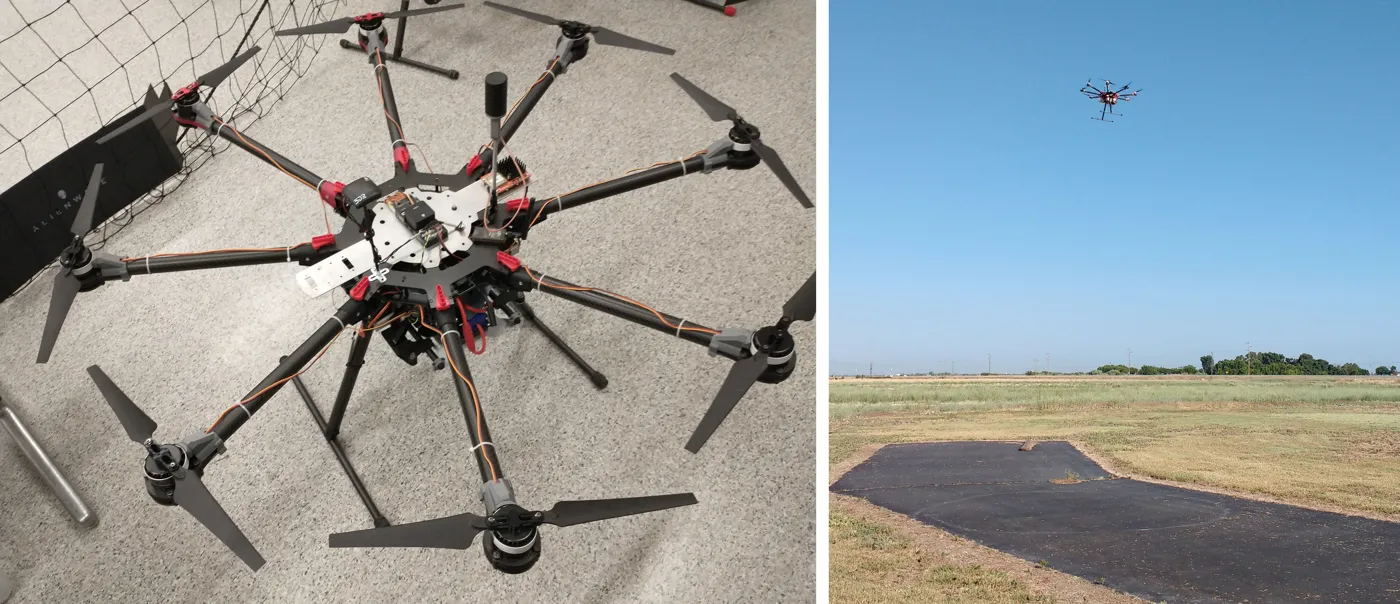
Drone uji delapan rotor, di darat dan dalam penerbangan horizontal yang tunak. — Gambar 1a, Patnaik dkk. (2026), arXiv:2611.04748.
Setelah kecepatan dibagi dengan akar kuadrat massa, dan daya dibagi dengan massa pangkat 1,5, hasil pengukuran untuk semua massa jatuh pada kurva-kurva yang sama, dengan selisih hanya beberapa persen. Untuk drone delapan rotor, kemiringan optimalnya hanya bervariasi 0,84 derajat di sepanjang perubahan massa sebesar 29%, dan kecepatan terbaik dibagi akar kuadrat massa, seperti halnya energi minimum per meter dan per kilogram, bervariasi kurang dari 2% dari satu massa ke massa berikutnya. Untuk tiga muatan terberat pada drone empat rotor, kecepatan paling hemat berada di luar kecepatan yang dapat dicapai drone itu, sehingga titik optimumnya dapat dipastikan pada lima dari delapan konfigurasi.
Dari hukum ke rencana pengantaran
Manfaat praktisnya langsung terasa. Ukur atau hitung kecepatan terbaik sekali saja, pada satu massa; untuk massa lain mana pun, cukup kalikan dengan akar kuadrat rasio massanya. Dan pada kecepatan terbaik itu, energi untuk satu ruas perjalanan adalah sebuah konstanta kali massa total kali jarak — yang mengubah perencanaan rute pengantaran, siapa membawa apa dan melalui jalur mana, menjadi sebuah masalah linear sederhana. Jangkauan maksimum langsung mengikuti dari energi baterai.
Para penulis menambahkan sebuah peringatan: beberapa model energi yang digunakan saat ini mengasumsikan bahwa energi per meter tumbuh sebanding dengan massa pada kecepatan berapa pun. Kenyataannya tidak. Kesebandingan sederhana itu berlaku hanya pada kecepatan optimal.
Hukum-hukum ini mengasumsikan penerbangan yang tunak, muatan yang mengubah massa tetapi tidak mengubah bentuk maupun keseimbangan drone, serta motor dan baterai yang efisiensinya kira-kira konstan. Dalam batas-batas itu, drone yang berat sebaiknya tidak melambat untuk menghemat energi, melainkan condong ke depan dengan sudut yang sama dan menambah kecepatan.