载货的无人机应该飞得更快
多旋翼无人机用于拍照、巡检、测绘,而且越来越多地用于投递包裹。它们的弱点是续航:飞行时间通常在30分钟左右。因此,巡航飞行中省下的每一点能量都能延长它们的航程。
合适的衡量标准是每飞行一米的能耗。飞得太慢,旋翼就要长时间把功率花在托住无人机上;飞得太快,机身的阻力就会占据主导。两者之间存在一个能量最优速度。早先的研究注意到,无人机载重越多,这个最佳速度就越高——但没有人推导出其中的规律。
一种对称性,三条定律
加州大学戴维斯分校的Ayush Patnaik、Nicolas Michel和Xinfan Lin,与苏黎世大学的Leonard Bauersfeld和Davide Scaramuzza一起,为稳定水平飞行中的无人机建立了模型:作用在机身上的力、流经每个螺旋桨的气流、旋翼消耗的功率。随后他们只改变质量——同样的机架、同样的外形、同样的旋翼,就像加上载荷时那样——并发现了三条定律:
- 能量最优速度随质量的平方根增长;
- 无人机为以该速度飞行而向前倾斜的俯仰角不随质量变化;
- 每米最低能耗与质量成正比。
三条定律都来自同一个性质。如果质量乘以因子k,每个力都必须乘以k。而每个气动力——机身阻力、旋翼推力和扭矩——都随速度的平方增长。所以把每个速度都乘以√k就能做到,同时每个角度都保持不变。用作者的话说,更重的飞行器穿过的是一个几何相似的流场,只是更快而已。功率等于力乘以速度,于是随质量的1.5次幂增长;再除以速度,每米能耗就恰好与质量成正比地增长。
在作者的模拟中,一架8千克的无人机的最佳速度为每秒14.0米;12千克时为17.2;16千克时为19.8。把每个速度除以质量的平方根,每次得到的都是同一个数:4.95。最优倾角保持在15.4度,每米每千克的能耗保持在6.2焦耳。
野外测试
团队在戴维斯附近的一个航模场驾驶两架真实的飞行器进行了飞行:一架八旋翼无人机,质量为7、8和9千克(质量增加29%);一架四旋翼无人机,取3.58至5.17千克之间的五种质量(增加44%)。附加的载荷安装得很紧凑,以免改变无人机的外形。每个速度都沿一条直线往返飞行,以抵消风的影响。
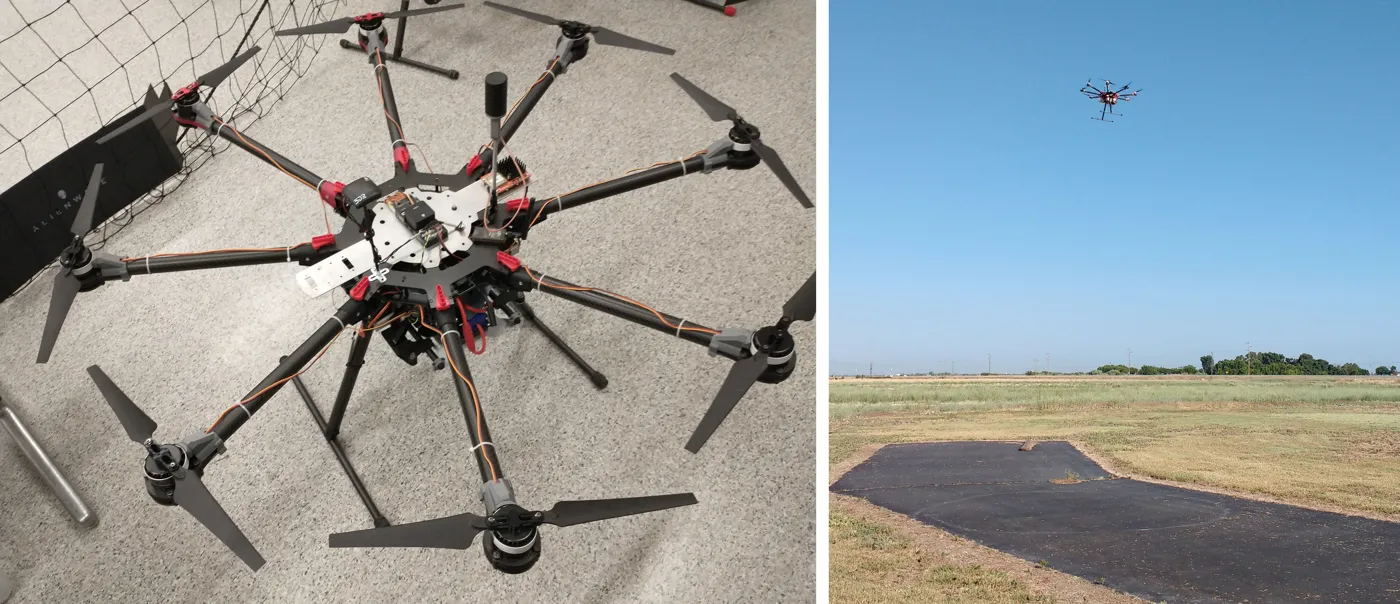
八旋翼测试无人机,停在地面上以及处于稳定水平飞行中。——图1a,Patnaik等(2026),arXiv:2611.04748。
一旦把速度除以质量的平方根,把功率除以质量的1.5次幂,所有质量下的测量值就都落到了共同的曲线上,误差在百分之几以内。对于八旋翼无人机,在质量变化29%的范围内,最优倾角只变化了0.84度,而最佳速度除以质量的平方根,和每米每千克的最低能耗一样,在不同质量之间的变化都小于2%。对于四旋翼无人机最重的三种载荷,最经济的速度超出了无人机能飞到的范围,因此在八种配置中,有五种确定了最优点。
从定律到送货方案
实际收益立竿见影。在某一个质量下测量或计算一次最佳速度;对于任何其他质量,只需乘以质量比的平方根。而在这个最佳速度下,一段行程的能耗等于一个常数乘以总质量再乘以距离——这就把一轮送货的规划,即谁运什么、走哪条路线,变成了一个简单的线性问题。最大航程可由电池的能量直接得出。
作者们还提出了一个警告:目前使用的几种能耗模型假设,在任何速度下每米能耗都随质量增长。事实并非如此。这种简单的正比关系只在最优速度下成立。
这些定律假定飞行是稳定的,载荷改变的是无人机的质量而不是外形或平衡,并且电机和电池的效率大致保持不变。在这些限制条件下,重的无人机不应该减速来省能,而应该保持同样的前倾,并加快速度。