UM DRONE CARREGADO DEVERIA VOAR MAIS RÁPIDO
Drones multirrotores fotografam, inspecionam, fazem levantamentos e, cada vez mais, entregam pacotes. Seu ponto fraco é a autonomia: o tempo de voo costuma ficar em torno de 30 minutos. Por isso, cada pedacinho de energia economizado no voo de cruzeiro aumenta o alcance.
A medida certa é a energia gasta por metro percorrido. Voe devagar demais, e os rotores gastam sua potência só para manter o drone no ar por muito tempo; voe rápido demais, e o arrasto da estrutura toma conta. No meio fica uma velocidade ótima em energia. Estudos anteriores notaram que essa melhor velocidade sobe quando um drone carrega mais — mas ninguém tinha deduzido a regra.
Três leis a partir de uma simetria
Ayush Patnaik, Nicolas Michel e Xinfan Lin, da Universidade da Califórnia em Davis, com Leonard Bauersfeld e Davide Scaramuzza, da Universidade de Zurique, modelaram um drone em voo horizontal estável: as forças sobre o corpo, o fluxo de ar através de cada hélice, a potência consumida pelos rotores. Depois mudaram só a massa — mesma estrutura, mesma forma, mesmos rotores, como quando se acrescenta uma carga — e encontraram três leis:
- a velocidade ótima em energia cresce com a raiz quadrada da massa;
- o ângulo de arfagem (pitch) com que o drone se inclina para a frente para voar nessa velocidade não muda com a massa;
- a energia mínima por metro é proporcional à massa.
As três vêm de uma única propriedade. Se a massa é multiplicada por um fator k, toda força deve ser multiplicada por k. Mas toda força aerodinâmica — arrasto do corpo, empuxo e torque dos rotores — cresce com o quadrado da velocidade. Então multiplicar toda velocidade por √k resolve, enquanto todo ângulo continua o mesmo. Nas palavras da equipe, veículos mais pesados atravessam um escoamento geometricamente semelhante, só que mais rápido. A potência, força vezes velocidade, cresce então como a massa elevada a 1,5; divida-a pela velocidade, e a energia por metro cresce exatamente com a massa.
Nas simulações da equipe, um drone de 8 quilogramas tem sua melhor velocidade a 14,0 metros por segundo; com 12 quilogramas, 17,2; com 16 quilogramas, 19,8. Divida cada uma pela raiz quadrada da massa, e o mesmo número, 4,95, aparece todas as vezes. A inclinação ótima fica em 15,4 graus, e a energia por metro e por quilograma, em 6,2 joules.
Testado em campo
A equipe pilotou duas máquinas reais num campo de aeromodelismo perto de Davis: um drone de oito rotores com 7, 8 e 9 quilogramas (29% a mais de massa) e um drone de quatro rotores com cinco massas, de 3,58 a 5,17 quilogramas (44% a mais). A carga adicional foi montada de forma compacta, para não mudar a forma do drone. Cada velocidade foi voada em ida e volta ao longo de uma linha reta, para compensar o vento na média.
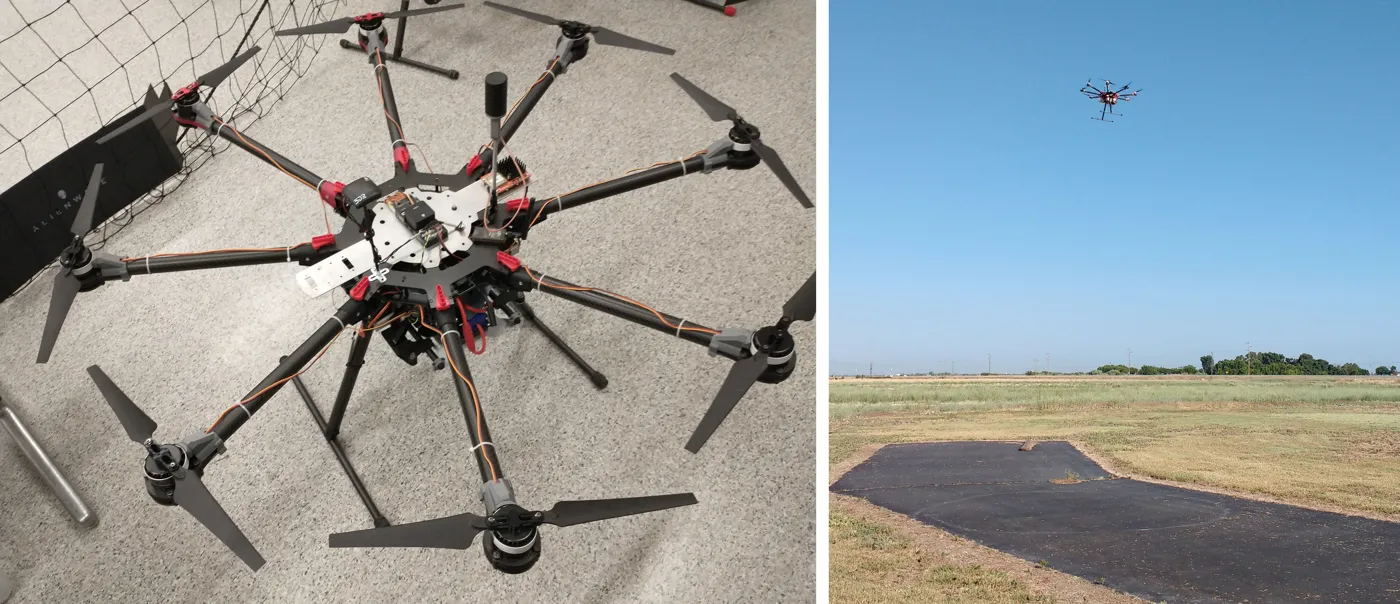
O drone de teste de oito rotores, no chão e em voo horizontal estável. — Figura 1a, Patnaik et al. (2026), arXiv:2611.04748.
Depois que a velocidade é dividida pela raiz quadrada da massa, e a potência pela massa elevada a 1,5, as medições de todas as massas caem sobre curvas comuns, com diferença de poucos por cento. Para o drone de oito rotores, a inclinação ótima variou só 0,84 grau ao longo da mudança de 29% na massa, e a melhor velocidade dividida pela raiz quadrada da massa, assim como a energia mínima por metro e por quilograma, variou menos de 2% de uma massa para outra. Para as três cargas mais pesadas do drone de quatro rotores, a velocidade mais econômica ficava além do que o drone conseguia voar, de modo que o ótimo foi determinado em cinco das oito configurações.
Das leis aos planos de entrega
O ganho prático é imediato. Meça ou calcule a melhor velocidade uma vez, para uma massa; para qualquer outra massa, basta multiplicar pela raiz quadrada da razão entre as massas. E, nessa melhor velocidade, a energia de um trecho da viagem é uma constante vezes a massa total vezes a distância — o que transforma o planejamento de uma rota de entregas, quem carrega o quê e por qual caminho, num problema linear simples. O alcance máximo decorre diretamente da energia da bateria.
A equipe faz um alerta: vários modelos de energia em uso supõem que a energia por metro cresce com a massa em qualquer velocidade. Não é assim. A proporcionalidade simples vale só na velocidade ótima.
As leis supõem voo estável, uma carga que muda a massa mas não a forma nem o equilíbrio do drone, e motores e baterias cuja eficiência continua mais ou menos constante. Dentro desses limites, um drone pesado não deve desacelerar para economizar energia, mas sim se inclinar para a frente do mesmo jeito e acelerar.