भार से लदे ड्रोन को ज़्यादा तेज़ उड़ना चाहिए
मल्टीरोटर ड्रोन तस्वीरें लेते हैं, निरीक्षण करते हैं, सर्वेक्षण करते हैं और, बढ़ते पैमाने पर, पार्सल पहुँचाते हैं। उनकी कमज़ोरी है सहनशक्ति (endurance): उनकी उड़ान का समय आमतौर पर लगभग 30 मिनट होता है। इसलिए क्रूज़ उड़ान में बचाई गई ऊर्जा का हर अंश उनकी रेंज बढ़ाता है।
सही पैमाना है तय की गई दूरी के प्रति मीटर ख़र्च हुई ऊर्जा। बहुत धीमे उड़िए, तो रोटर अपनी शक्ति लंबे समय तक बस ड्रोन को हवा में थामे रखने में ख़र्च करते हैं; बहुत तेज़ उड़िए, तो ढाँचे का कर्षण (drag) हावी हो जाता है। बीच में एक ऊर्जा-इष्टतम गति (energy-optimal speed) होती है। पहले के अध्ययनों ने देखा था कि जब ड्रोन अधिक भार उठाता है तो यह सबसे अच्छी गति बढ़ जाती है — लेकिन किसी ने इसका नियम नहीं निकाला था।
एक सममिति से तीन नियम
कैलिफ़ोर्निया विश्वविद्यालय, डेविस (University of California, Davis) के आयुष पटनायक (Ayush Patnaik), निकोलस मिशेल (Nicolas Michel) और शिनफ़ान लिन (Xinfan Lin) ने, ज़्यूरिख़ विश्वविद्यालय (University of Zurich) के लियोनार्ड बाउअर्सफ़ेल्ड (Leonard Bauersfeld) और दावीदे स्कारामुज़ा (Davide Scaramuzza) के साथ, स्थिर क्षैतिज उड़ान में एक ड्रोन का मॉडल बनाया: उसके ढाँचे पर लगने वाले बल, हर प्रोपेलर से होकर बहती हवा, रोटरों द्वारा ली जाने वाली शक्ति। फिर उन्होंने केवल द्रव्यमान बदला — वही ढाँचा, वही आकार, वही रोटर, जैसा पेलोड जोड़ने पर होता है — और तीन नियम पाए:
- ऊर्जा-इष्टतम गति द्रव्यमान के वर्गमूल के साथ बढ़ती है;
- वह पिच कोण (pitch angle), जिस पर ड्रोन उस गति से उड़ने के लिए आगे झुकता है, द्रव्यमान के साथ नहीं बदलता;
- प्रति मीटर न्यूनतम ऊर्जा द्रव्यमान के समानुपाती होती है।
तीनों एक ही गुण से निकलते हैं। अगर द्रव्यमान को किसी गुणक k से गुणा किया जाए, तो हर बल को k से गुणा होना होगा। लेकिन हर वायुगतिकीय बल — ढाँचे का कर्षण, रोटर का प्रणोद (thrust) और बलाघूर्ण (torque) — गति के वर्ग के साथ बढ़ता है। इसलिए हर गति को √k से गुणा करने से काम बन जाता है, जबकि हर कोण वही रहता है। लेखकों के शब्दों में, भारी वाहन ज्यामितीय रूप से समरूप प्रवाह से होकर उड़ते हैं, बस अधिक तेज़। फिर शक्ति, यानी बल गुणा गति, द्रव्यमान की घात 1.5 के साथ बढ़ती है; इसे गति से भाग दीजिए, तो प्रति मीटर ऊर्जा ठीक द्रव्यमान के साथ बढ़ती है।
लेखकों के सिमुलेशन में, 8 किलोग्राम के ड्रोन की सबसे अच्छी गति 14.0 मीटर प्रति सेकंड है; 12 किलोग्राम पर, 17.2; 16 किलोग्राम पर, 19.8। हर एक को द्रव्यमान के वर्गमूल से भाग दीजिए, तो हर बार वही संख्या, 4.95, निकलती है। इष्टतम झुकाव 15.4 डिग्री पर रहता है, और प्रति मीटर प्रति किलोग्राम ऊर्जा 6.2 जूल पर।
मैदान में परीक्षण
टीम ने डेविस के पास मॉडल-विमानों के एक मैदान पर दो असली मशीनें उड़ाईं: 7, 8 और 9 किलोग्राम पर एक आठ-रोटर ड्रोन (29% अधिक द्रव्यमान), और 3.58 से 5.17 किलोग्राम तक के पाँच द्रव्यमानों पर एक चार-रोटर ड्रोन (44% अधिक)। जोड़ा गया पेलोड सघन रूप से लगाया गया ताकि ड्रोन का आकार न बदले। हर गति पर एक सीधी रेखा के साथ आगे-पीछे उड़ान भरी गई ताकि हवा का प्रभाव औसत होकर निकल जाए।
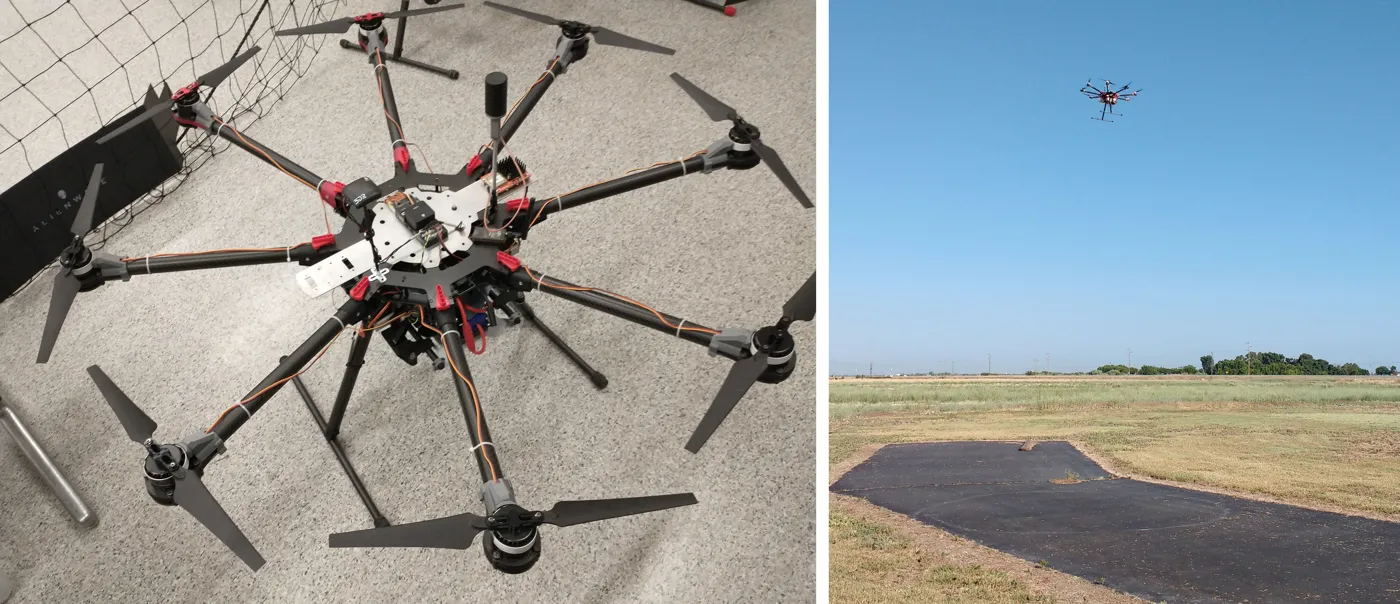
आठ-रोटर परीक्षण ड्रोन, ज़मीन पर और स्थिर क्षैतिज उड़ान में। — चित्र 1a, Patnaik et al. (2026), arXiv:2611.04748.
जब गति को द्रव्यमान के वर्गमूल से, और शक्ति को द्रव्यमान की घात 1.5 से भाग दिया जाता है, तो सभी द्रव्यमानों के माप कुछ प्रतिशत के भीतर साझा वक्रों पर आ गिरते हैं। आठ-रोटर ड्रोन के लिए, 29% के द्रव्यमान-परिवर्तन में इष्टतम झुकाव केवल 0.84 डिग्री बदला, और द्रव्यमान के वर्गमूल से भाग दी गई सर्वोत्तम गति, प्रति मीटर और प्रति किलोग्राम न्यूनतम ऊर्जा की ही तरह, एक द्रव्यमान से दूसरे द्रव्यमान तक 2% से कम बदली। चार-रोटर ड्रोन के तीन सबसे भारी भारों के लिए, सबसे किफ़ायती गति उस सीमा से परे थी जिस पर ड्रोन उड़ सकता था, इसलिए आठ में से पाँच विन्यासों में ही इष्टतम बिंदु तय किया जा सका।
नियमों से डिलीवरी योजनाओं तक
व्यावहारिक लाभ तुरंत मिलता है। सबसे अच्छी गति एक बार, एक द्रव्यमान पर, मापिए या गणना कीजिए; किसी भी दूसरे द्रव्यमान के लिए, बस द्रव्यमानों के अनुपात के वर्गमूल से गुणा कीजिए। और उस सबसे अच्छी गति पर, यात्रा के किसी चरण की ऊर्जा एक स्थिरांक गुणा कुल द्रव्यमान गुणा दूरी होती है — जो डिलीवरी के चक्कर की योजना को, यानी कौन क्या ले जाए और किस मार्ग से, एक सरल रैखिक समस्या में बदल देता है। अधिकतम रेंज सीधे बैटरी की ऊर्जा से निकलती है।
लेखकों ने एक चेतावनी भी जोड़ी है: उपयोग में आने वाले कई ऊर्जा मॉडल मान लेते हैं कि प्रति मीटर ऊर्जा किसी भी गति पर द्रव्यमान के साथ बढ़ती है। ऐसा नहीं है। यह सरल समानुपात केवल इष्टतम गति पर लागू होता है।
ये नियम कुछ बातें मानकर चलते हैं: स्थिर उड़ान, ऐसा पेलोड जो ड्रोन का द्रव्यमान बदले पर उसका आकार या संतुलन नहीं, और ऐसी मोटरें और बैटरियाँ जिनकी दक्षता लगभग स्थिर रहे। इन सीमाओं के भीतर, भारी ड्रोन को ऊर्जा बचाने के लिए धीमा नहीं होना चाहिए, बल्कि उतना ही आगे झुककर गति बढ़ानी चाहिए।