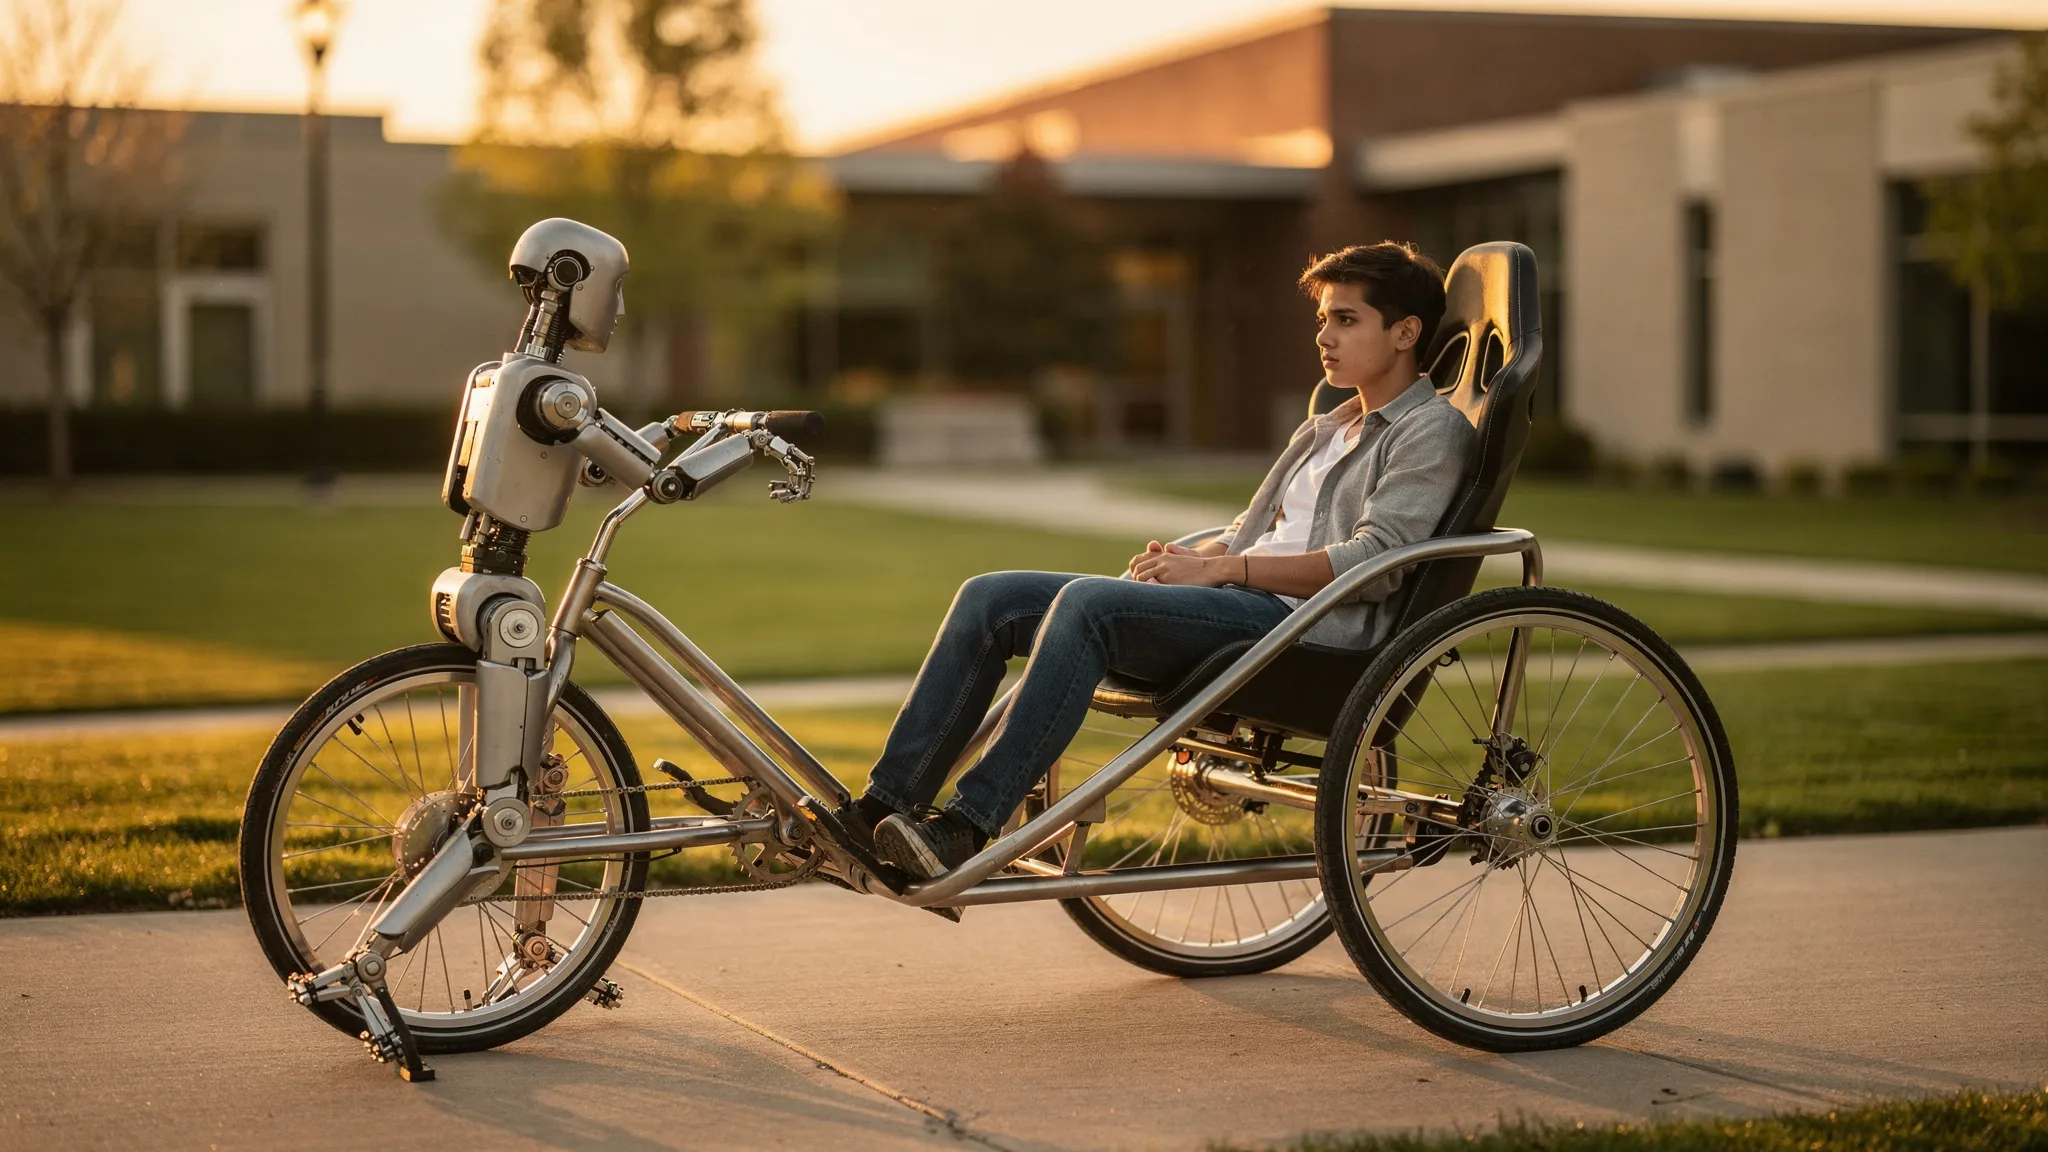
رباتی انساننما ریکشا میکشد
انتظار میرود رباتهای انساننما آدمها، ابزارها و کالاها را در مکانهایی که برای انسان ساخته شده جابهجا کنند. حمل بار در آغوش طاقتفرساست: به مفصلها، سازه و تعادل فشار میآورد. راه دیگری هم هست، به قدمت گاری: کشیدنش روی چرخ. چرخها بیشتر وزن را تحمل میکنند و ربات فقط باید نیروی هل دادن و فرمان را فراهم کند. در اصل، ربات آنوقت میتواند بارهایی بسیار سنگینتر از خودش را جابهجا کند.
یانگژی یانگ، شیائوبین شیونگ و همکارانشان در آزمایشگاه Legged AI مؤسسهٔ نوآوری شانگهای، نمونهٔ آزمونی چشمگیر برگزیدند: رباتی انساننما که ریکشا میکشد.
گاریای به اندازهٔ او
ربات یک Unitree G1 است، با 29 مفصل موتوردار در پاها، کمر و بازوها، و دو گیره که نوکهای آلومینیومی سفارشی رویشان نصب شده است. ریکشاهای تجاری برایش بیش از حد بزرگ بودند، پس تیم یکی را از چرخهای دوچرخه، یک صندلی کاسهای مسابقهای و لولههای آلومینیومی ساخت. وزن آن در حالت خالی 22.8 کیلوگرم است.
دشواری این است که نیروهایی که از دستهها میگذرند همزمان به همه چیز بستگی دارند: سنگینی بار و جای قرار گرفتنش، نحوهٔ غلتیدن چرخها روی زمین، و نحوهٔ ایستادن ربات نسبت به گاری. و ربات باید راه بیفتد، حرکت کند، بپیچد و بایستد بیآنکه هیچکدام از اینها را مستقیم اندازه بگیرد. فقط آنچه بدن خودش حس میکند را میداند — زاویههای مفصلها، سرعت مفصلها، شیب تنهاش.
معلمی که همه چیز را میبیند، شاگردی که حدس میزند
کنترلگر با یادگیری تقویتی، در یک شبیهساز فیزیکی، در سه مرحله آموزش دید:
- یک «معلم» با دسترسی ویژه به همهٔ آنچه شبیهساز میداند آموزش میبیند: جرم و مرکز ثقل گاری، مقاومت غلتشی، اصطکاک زمین، شیب، نیروهای وارد بر هر گیره.
- یک «شاگرد» فقط تاریخچهٔ حسگرهای خود ربات در 61 گام زمانی اخیر را میبیند. یاد میگیرد کارهای معلم را تقلید کند و از روی واکنشهای بدنش، خلاصهٔ فشردهٔ معلم از وضعیت را استنتاج کند.
- سپس شاگرد بهتنهایی تنظیم دقیق میشود.
در آموزش، 8,192 ربات شبیهسازیشده بهطور موازی روی دو پردازندهٔ گرافیکی حدود 11 ساعت اجرا شدند، در حالی که جرم گاری، اصطکاک، شیب و هلهای تصادفی همه تغییر داده میشدند.
آنچه شاگرد آموخت
در شبیهسازی، شاگرد سرعتهای فرماندادهشده را تقریباً به خوبی معلم دنبال میکند. حافظه اهمیت دارد: در مقایسه با کنترلگری که فقط لحظهٔ حال را میبیند، استفاده از تاریخچه خطاهای سرعت را 23 درصد کاهش میدهد. بازوها هم مهماند: قفل کردنشان خطاهای سرعت را 52 درصد بزرگتر میکند. و کنترلگر با بارهای تا 120 کیلوگرم هم کار میکند، بسیار فراتر از سقف 60 کیلوگرمیای که با آن آموزش دیده بود.
سپس آزمون واقعی. تنها یک کنترلگر، که هرگز دوباره تنظیم نشد، یک ربات G1 دیگر نشسته روی صندلی (در مجموع 60 کیلوگرم)، سپس یک مسافر انسانی (90 کیلوگرم) و سپس مسافری سنگینتر را کشید: 115 کیلوگرم، حدود 3.15 برابر جرم خود ربات. در سرعتهای 1، 1.5 و 2 متر بر ثانیه، ریکشا هر بار راه افتاد، سرعتش را حفظ کرد و ایستاد. مقاله همچنین حرکتهایی با سرعت 2.6 متر بر ثانیه با بار 115 کیلوگرمی، و پس از تنظیم دقیق بیشتر، با سرعت 3.8 متر بر ثانیه با بار سبکتر 42 کیلوگرمی را نشان میدهد.
سبکتر از راه رفتن
غیرمنتظرهترین نتیجه به تلاش مربوط است. نویسندگان از شاخصی استفاده میکنند که بر میزان پیچشی که مفصلها باید اعمال کنند مبتنی است. در بیشتر ترکیبهای آزمودهشدهٔ بار و سرعت، کشیدن ریکشا برای ربات تلاش کمتری از راه رفتن بدون هیچ باری داشت — تنها در 120 کیلوگرم و 1.6 تا 2 متر بر ثانیه از راه رفتن فراتر رفت. در 70 کیلوگرم، لگنها 33 درصد و مچهای پا 61 درصد کمتر کار میکنند؛ زانوها 126 درصد بیشتر کار میکنند، اما مجموع همچنان کمتر است. در شبیهسازی، چهار برابر کردن بار از 30 به 120 کیلوگرم هزینهٔ مکانیکی جابهجایی را تنها 16.5 درصد افزایش میدهد.
بخشی از توضیح این است که گاری به شکلی سودمند پس میزند. در هر گام، نیروی جانبی دستهها با تاب خوردن جانبی ربات مخالفت میکند و واکنش پیچشی گاری با غلتیدن آن — مثل یک کمکفنر برای تعادلش.
گام بعد: گرفتن دستهها بهتنهایی
این ارقام کارایی شاخصهایی محاسبهشده از گشتاور مفصلها هستند، نه برق اندازهگیریشده: نویسندگان اندازهگیریهای واقعی انرژی را در گامهای بعدی خود فهرست کردهاند، همراه با آموزش ربات برای گرفتن و دوباره گرفتن دستهها بهتنهایی و انتخاب مسیرش بر اساس عوارض زمین.