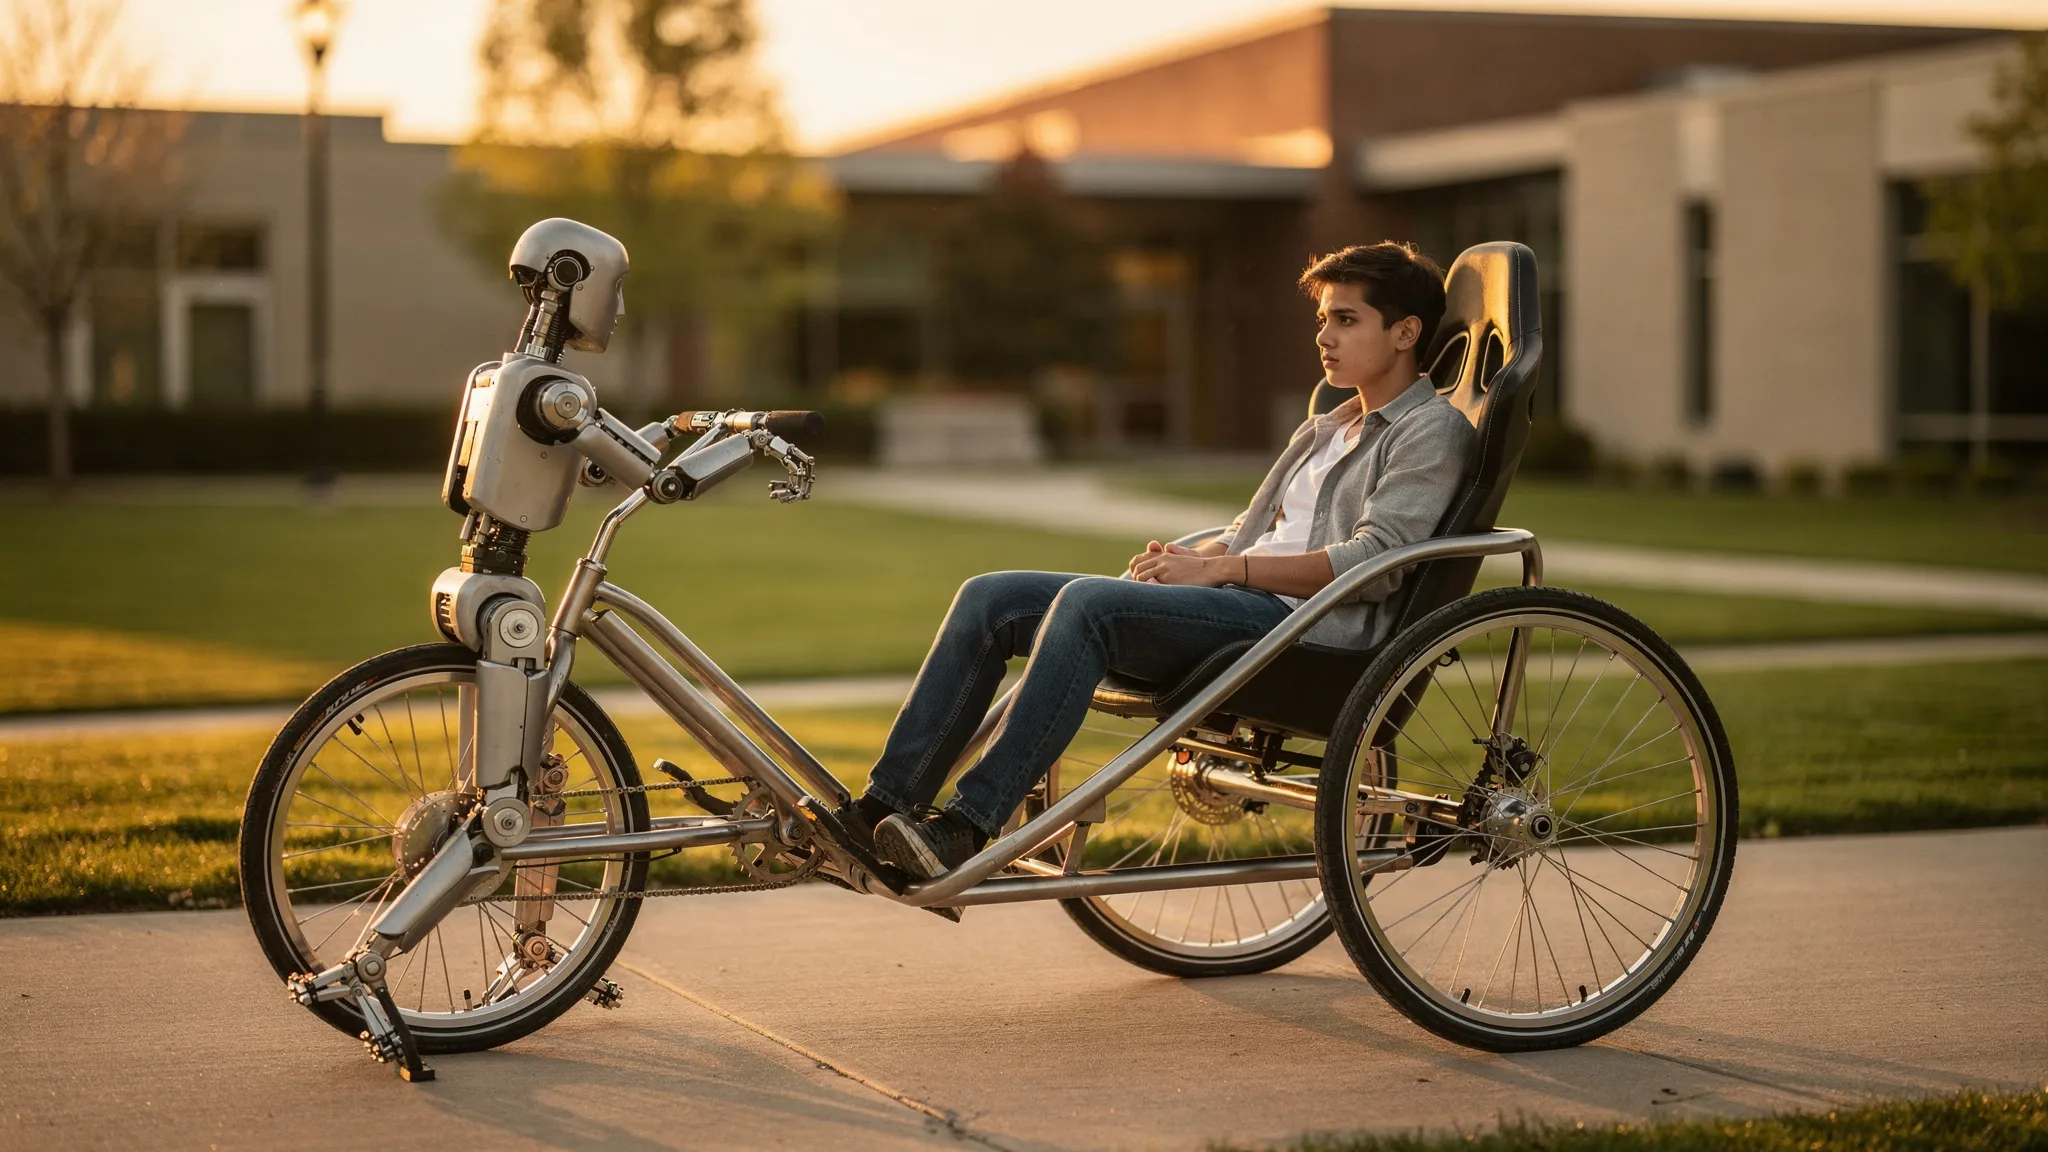
ROBOTI MWENYE UMBO LA BINADAMU AVUTA RIKSHO
Roboti wenye umbo la binadamu wanatarajiwa kusafirisha watu, zana na bidhaa katika maeneo yaliyojengwa kwa ajili ya binadamu. Kubeba mzigo mikononi ni kazi ngumu: huvikaza viungo, muundo na mizani. Kuna njia nyingine, ya zamani kama mkokoteni: kuuvuta juu ya magurudumu. Magurudumu hubeba sehemu kubwa ya uzito, na roboti anahitaji tu kutoa msukumo na kuelekeza. Kinadharia, roboti angeweza basi kusogeza mizigo mizito zaidi kuliko yeye mwenyewe kwa kiasi kikubwa.
Yangzhi Yang, Xiaobin Xiong na wenzao katika Legged AI Lab ya Taasisi ya Ubunifu ya Shanghai (Shanghai Innovation Institute) walichagua kesi ya majaribio ya kuvutia: roboti mwenye umbo la binadamu akivuta riksho.
Kigari kilichotengenezwa kwa kipimo chake
Roboti ni Unitree G1, mwenye viungo 29 vinavyoendeshwa na mota kwenye miguu, kiuno na mikono, na vishikizi viwili vilivyowekewa ncha maalum za alumini. Riksho za kibiashara zilikuwa kubwa mno kwake, kwa hiyo timu ilitengeneza moja kutokana na magurudumu ya baiskeli, kiti cha ndoo cha mashindano na mabomba ya alumini. Kikiwa kitupu, kina uzito wa kilo 22.8.
Ugumu ni kwamba nguvu zinazopita kwenye vishikio hutegemea kila kitu kwa wakati mmoja: mzigo ni mzito kiasi gani na umekaa wapi, magurudumu yanavyobingirika ardhini, roboti amesimama vipi kulinganisha na kigari. Na roboti lazima aanze, aende kwa kasi thabiti, ageuke na asimame bila kupima chochote kati ya hayo moja kwa moja. Anajua tu kile mwili wake unachohisi — pembe za viungo, kasi za viungo, kuinama kwa kiwiliwili chake.
Mwalimu anayeona kila kitu, mwanafunzi anayekisia
Kidhibiti kilifunzwa kwa ujifunzaji-imarishi (reinforcement learning), ndani ya kiigaji cha fizikia, katika hatua tatu:
- “Mwalimu” hufunzwa akiwa na ufikiaji maalum wa kila kitu kiigaji kinachojua: masi na kitovu cha uzito cha kigari, ukinzani wa kubingirika, msuguano wa ardhi, mteremko, nguvu kwenye kila kishikizi.
- “Mwanafunzi” huona tu historia ya vihisio vya roboti mwenyewe katika hatua za muda 61 zilizopita. Hujifunza kuiga vitendo vya mwalimu na kukisia, kutokana na jinsi mwili wake ulivyokuwa ukiitikia, muhtasari mfupi wa mwalimu kuhusu hali ilivyo.
- Kisha mwanafunzi huboreshwa zaidi peke yake.
Mafunzo yaliendesha roboti 8,192 wa kuigwa sambamba kwenye vichakataji viwili vya michoro kwa takriban saa 11, huku masi ya kigari, msuguano, mteremko na misukumo ya nasibu vyote vikibadilishwa.
Alichojifunza mwanafunzi
Katika uigaji, mwanafunzi hufuata kasi alizoamriwa karibu vizuri kama mwalimu. Kumbukumbu ina maana: ukilinganisha na kidhibiti kinachoona wakati uliopo tu, kutumia historia hupunguza makosa ya kasi kwa asilimia 23. Mikono pia ina maana: kuigandisha hufanya makosa ya kasi kuwa makubwa zaidi kwa asilimia 52. Na kidhibiti kinaendelea kufanya kazi na mizigo ya hadi kilo 120, zaidi sana ya kikomo cha kilo 60 kilichotumika katika mafunzo.
Kisha jaribio halisi. Kidhibiti kimoja tu, ambacho hakijawahi kurekebishwa, kilimvuta roboti wa pili wa G1 aliyeketi kitini (jumla kg 60), kisha abiria binadamu (kg 90), kisha mzito zaidi: kilo 115, takriban mara 3.15 ya masi ya roboti mwenyewe. Kwa mita 1, 1.5 na 2 kwa sekunde, riksho ilianza, ikadumisha kasi yake na ikasimama kila mara. Makala pia inaonyesha safari za m/s 2.6 na mzigo wa kg 115, na za m/s 3.8 na mzigo mwepesi zaidi wa kg 42 baada ya maboresho ya ziada.
Rahisi kuliko kutembea
Matokeo yasiyotarajiwa zaidi yanahusu juhudi. Waandishi wanatumia kiashiria kinachotegemea jinsi viungo vinavyolazimika kujipinda kwa nguvu. Katika michanganyiko mingi ya mzigo na kasi iliyojaribiwa, kuvuta riksho kulimgharimu roboti juhudi ndogo kuliko kutembea bila kitu — ni kwa kg 120 na m/s 1.6 hadi 2 tu ndipo kulizidi kutembea. Kwa kg 70, nyonga hufanya kazi pungufu kwa asilimia 33 na vifundo vya miguu pungufu kwa asilimia 61; magoti hufanya kazi zaidi kwa asilimia 126, lakini jumla bado inakuwa ndogo zaidi. Katika uigaji, kuongeza mzigo mara nne kutoka kg 30 hadi 120 huongeza gharama ya kimakanika ya usafirishaji kwa asilimia 16.5 tu.
Sehemu ya maelezo ni kwamba kigari husukuma kurudi kwa namna ya kusaidia. Kwa kila hatua, nguvu ya pembeni kutoka kwenye vishikio hupinga kuyumba kwa roboti kwenda pembeni, na mwitikio wa kujipinda wa kigari hupinga kubiringika kwake — kama kifyonza-mshtuko kwa ajili ya mizani yake.
Kinachofuata: kushika vishikio peke yake
Takwimu hizi za ufanisi ni viashiria vilivyokokotolewa kutokana na nguvu-mzunguko (torque) za viungo, si umeme uliopimwa: waandishi wanaorodhesha vipimo halisi vya nishati miongoni mwa hatua zao zinazofuata, pamoja na kumfundisha roboti kushika na kushika tena vishikio peke yake na kuchagua njia yake kulingana na ardhi.