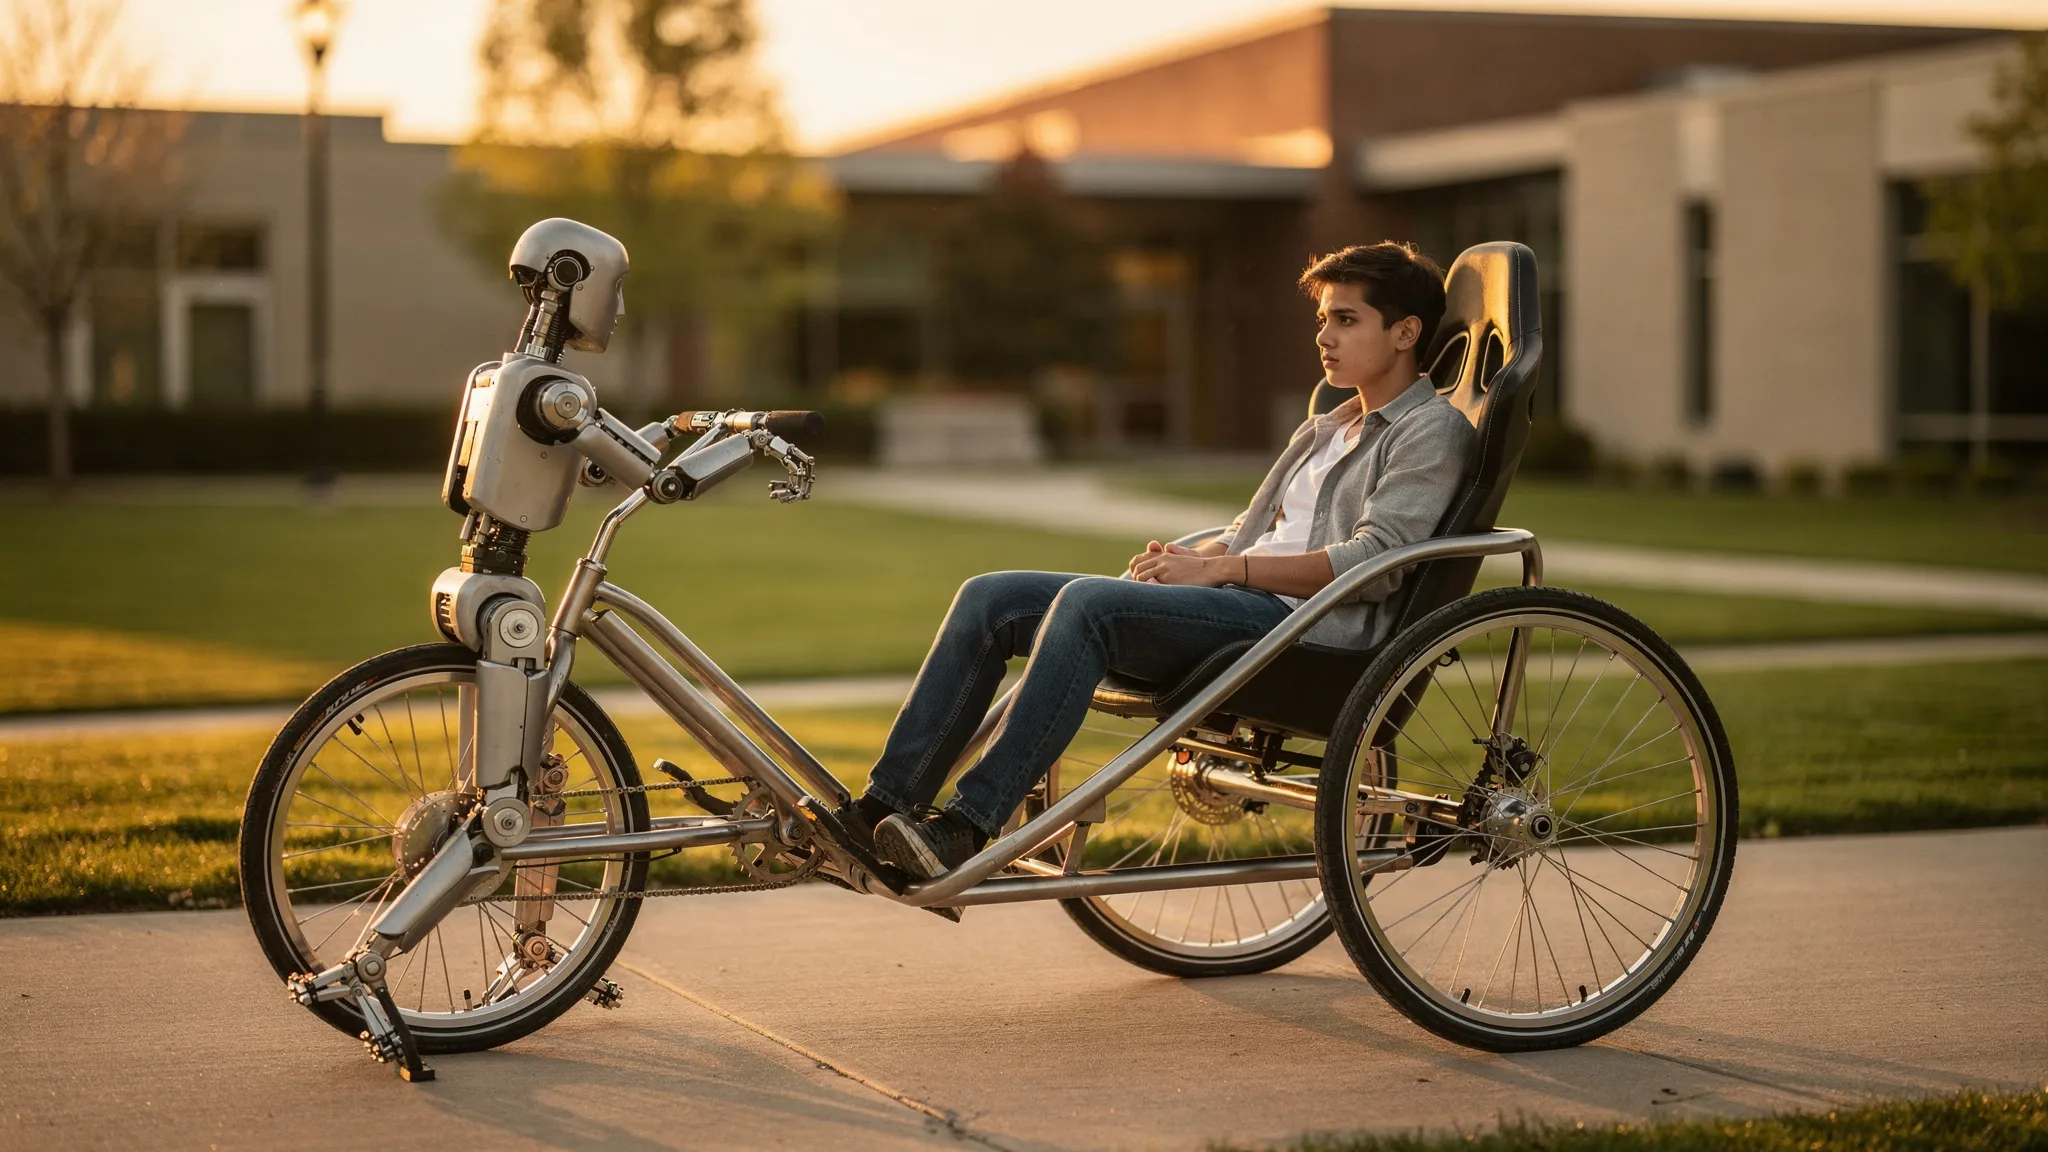
रिक्षा ओढणारा मानवसदृश यंत्रमानव
मानवसदृश यंत्रमानवांनी माणसांसाठी बांधलेल्या जागांमध्ये लोक, अवजारे आणि माल इकडून तिकडे न्यावा अशी अपेक्षा आहे. हातांत ओझे घेऊन जाणे कष्टाचे आहे: त्याने सांधे, रचना आणि तोल या सगळ्यांवर ताण येतो. यापेक्षा वेगळा, गाडीइतकाच जुना मार्ग आहे: ते चाकांवर ओढणे. चाके बहुतांश वजन पेलतात, आणि यंत्रमानवाला फक्त रेटा आणि दिशा द्यावी लागते. तत्त्वतः, मग यंत्रमानव स्वतःपेक्षा कितीतरी जड ओझी हलवू शकेल.
शांघाय इनोव्हेशन इन्स्टिट्यूटच्या Legged AI Lab मधील यांगझी यांग (Yangzhi Yang), शियाओबिन श्योंग (Xiaobin Xiong) आणि सहकाऱ्यांनी एक लक्षवेधी चाचणी-उदाहरण निवडले: रिक्षा ओढणारा मानवसदृश यंत्रमानव.
मापानुसार बनवलेली गाडी
यंत्रमानव आहे Unitree G1, ज्याच्या पायांत, कमरेत आणि हातांत मोटरने चालणारे 29 सांधे आहेत, आणि खास बनवलेली ॲल्युमिनियमची टोके बसवलेले दोन पकडयंत्र (grippers) आहेत. बाजारातील रिक्षा त्याच्यासाठी फार मोठ्या होत्या, म्हणून चमूने सायकलची चाके, शर्यतीच्या गाडीचे खोलगट आसन आणि ॲल्युमिनियमच्या नळ्यांपासून एक रिक्षा बनवली. रिकामी असताना तिचे वजन 22.8 किलोग्रॅम आहे.
अडचण अशी की हँडलमधून येणारी बले एकाच वेळी सगळ्या गोष्टींवर अवलंबून असतात: ओझे किती जड आहे आणि कुठे बसले आहे, चाके जमिनीवर कशी फिरतात, यंत्रमानव गाडीच्या संदर्भात कसा उभा आहे. आणि यंत्रमानवाला यांपैकी काहीही थेट न मोजता सुरू व्हावे लागते, स्थिर वेगाने जावे लागते, वळावे लागते आणि थांबावे लागते. त्याला फक्त स्वतःच्या शरीराला जे जाणवते ते कळते — सांध्यांचे कोन, सांध्यांचे वेग, धडाचा कल.
सर्व पाहणारा शिक्षक, अंदाज बांधणारा विद्यार्थी
नियंत्रकाला एका भौतिकी सिम्युलेटरमध्ये, प्रबलन अध्ययनाने (reinforcement learning), तीन टप्प्यांत प्रशिक्षण दिले गेले:
- **“शिक्षका”**ला सिम्युलेटरला माहीत असलेल्या सर्व गोष्टींचा विशेष प्रवेश देऊन प्रशिक्षण दिले जाते: गाडीचे वस्तुमान आणि गुरुत्वमध्य, घर्षणरोध, जमिनीचे घर्षण, उतार, प्रत्येक पकडयंत्रावरील बले.
- **“विद्यार्थ्या”**ला फक्त मागील 61 कालपायऱ्यांतील यंत्रमानवाच्या स्वतःच्या संवेदकांचा इतिहास दिसतो. तो शिक्षकाच्या कृतींची नक्कल करायला शिकतो आणि आपले शरीर कसा प्रतिसाद देत आले यावरून परिस्थितीविषयी शिक्षकाचा संक्षिप्त सारांश ओळखायला शिकतो.
- मग विद्यार्थ्याला एकट्यानेच अधिक बारकाईने प्रशिक्षित केले जाते.
प्रशिक्षणात दोन ग्राफिक्स प्रोसेसरवर 8,192 सिम्युलेटेड यंत्रमानव समांतरपणे सुमारे 11 तास चालवले गेले, आणि गाडीचे वस्तुमान, घर्षण, उतार आणि यादृच्छिक धक्के हे सर्व बदलले गेले.
विद्यार्थी काय शिकला
सिम्युलेशनमध्ये, विद्यार्थी आदेशित वेगांचे जवळजवळ शिक्षकाइतकेच चांगले पालन करतो. स्मृती महत्त्वाची आहे: फक्त वर्तमान क्षण पाहणाऱ्या नियंत्रकाच्या तुलनेत, इतिहास वापरल्याने वेगातील त्रुटी 23 टक्क्यांनी कमी होतात. हातही महत्त्वाचे आहेत: ते गोठवले तर वेगातील त्रुटी 52 टक्क्यांनी वाढतात. आणि प्रशिक्षणात वापरलेल्या 60 किलोग्रॅमच्या कमाल मर्यादेपलीकडे, 120 किलोग्रॅमपर्यंतच्या ओझ्यांसह नियंत्रक काम करत राहतो.
मग खरी चाचणी. एकाच नियंत्रकाने, कधीही पुन्हा न जुळवता, आसनावर बसलेला दुसरा G1 यंत्रमानव (एकूण 60 किलो), मग एक मानवी प्रवासी (90 किलो), मग त्याहून जड प्रवासी ओढला: 115 किलोग्रॅम, यंत्रमानवाच्या स्वतःच्या वस्तुमानाच्या सुमारे 3.15 पट. सेकंदाला 1, 1.5 आणि 2 मीटर वेगाने, रिक्षा प्रत्येक वेळी सुरू झाली, तिने वेग टिकवला आणि ती थांबली. शोधनिबंधात 115 किलोच्या ओझ्यासह सेकंदाला 2.6 मीटर, आणि अतिरिक्त प्रशिक्षणानंतर 42 किलोच्या हलक्या ओझ्यासह सेकंदाला 3.8 मीटर वेगाच्या फेऱ्याही दाखवल्या आहेत.
चालण्यापेक्षा हलके
सर्वात अनपेक्षित निकाल श्रमांबद्दल आहे. लेखक सांध्यांना किती जोराने पीळ द्यावा लागतो यावर आधारित एक निर्देशक वापरतात. ओझे आणि वेग यांच्या तपासलेल्या बहुतेक संयोगांमध्ये, रिक्षा ओढण्यासाठी यंत्रमानवाला काहीही न घेता चालण्यापेक्षा कमी श्रम लागले — फक्त 120 किलो आणि सेकंदाला 1.6 ते 2 मीटर वेगाला ते चालण्यापेक्षा जास्त झाले. 70 किलोला, नितंबांचे काम 33 टक्क्यांनी आणि घोट्यांचे 61 टक्क्यांनी कमी होते; गुडघ्यांचे काम 126 टक्क्यांनी वाढते, पण एकूण तरीही कमीच राहते. सिम्युलेशनमध्ये, ओझे 30 वरून 120 किलो असे चौपट केल्यावर वाहतुकीचा यांत्रिक खर्च फक्त 16.5 टक्क्यांनी वाढतो.
याच्या स्पष्टीकरणाचा एक भाग म्हणजे गाडी उपयुक्त पद्धतीने परत ढकलते. प्रत्येक पावलागणिक, हँडलकडून येणारे आडवे बल यंत्रमानवाच्या बाजूच्या डुलण्याला विरोध करते, आणि गाडीची पिळवटणारी प्रतिक्रिया त्याच्या कलंडण्याला विरोध करते — त्याच्या तोलासाठी जणू एक शॉक ॲब्सॉर्बर.
पुढे: स्वतःच हँडल पकडणे
कार्यक्षमतेचे हे आकडे सांध्यांच्या पिळबलावरून (torque) काढलेले निर्देशक आहेत, मोजलेली वीज नव्हे: लेखक आपल्या पुढच्या पावलांमध्ये प्रत्यक्ष ऊर्जामापनाचा समावेश करतात, तसेच यंत्रमानवाला स्वतःहून हँडल पकडायला आणि पुन्हा पकडायला शिकवणे, आणि भूप्रदेशानुसार आपला मार्ग निवडायला शिकवणे.