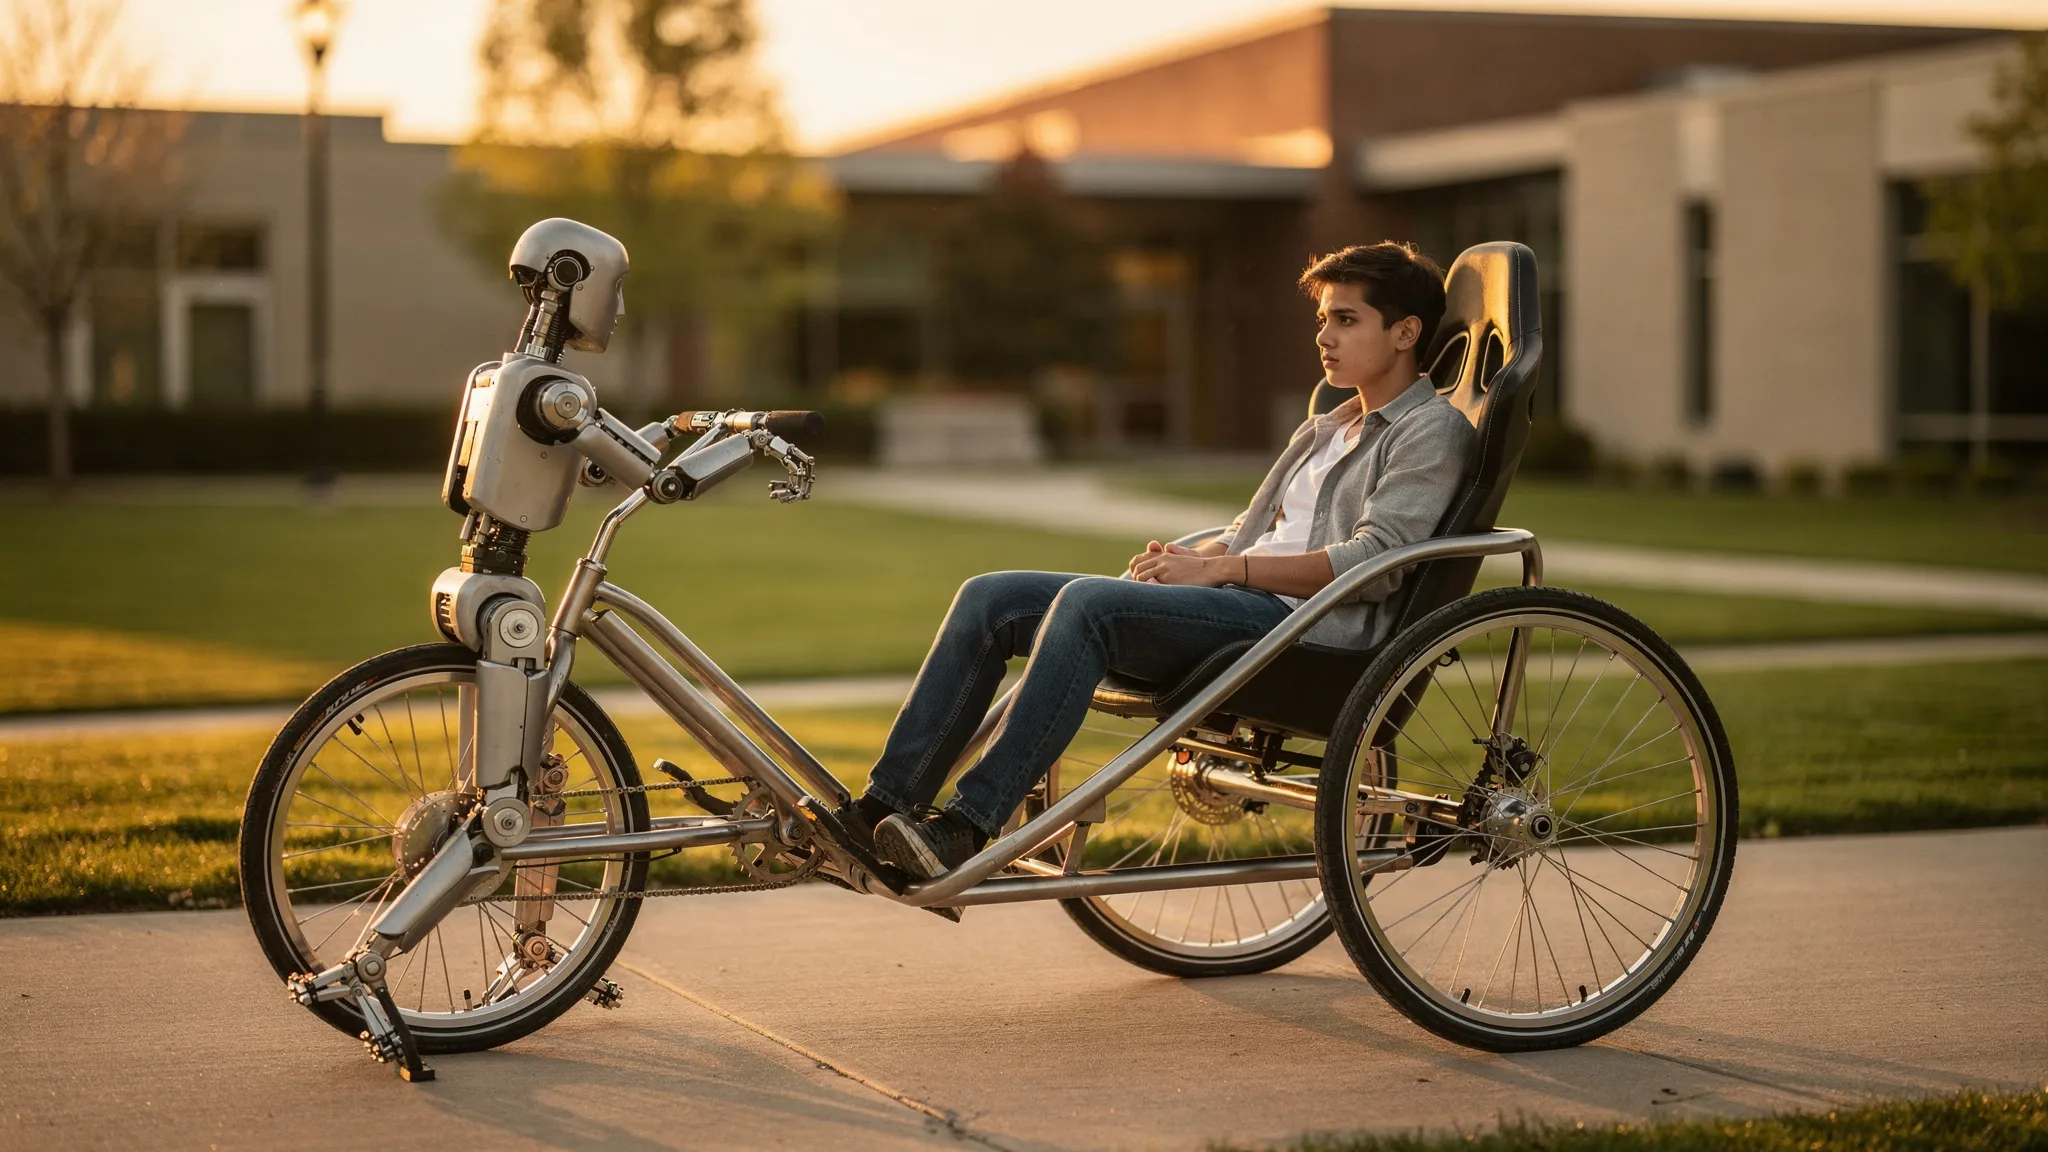
UM ROBÔ HUMANOIDE PUXA UM RIQUIXÁ
Espera-se que robôs humanoides transportem pessoas, ferramentas e mercadorias em lugares construídos para humanos. Carregar uma carga nos braços é exigente: força as articulações, a estrutura e o equilíbrio. Existe outro caminho, tão antigo quanto a carroça: puxá-la sobre rodas. As rodas sustentam a maior parte do peso, e o robô só precisa fornecer o empurrão e a direção. Em princípio, um robô poderia assim mover cargas muito mais pesadas do que ele mesmo.
Yangzhi Yang, Xiaobin Xiong e colegas do Legged AI Lab do Shanghai Innovation Institute escolheram um caso de teste marcante: um humanoide puxando um riquixá.
Um carrinho sob medida
O robô é um Unitree G1, com 29 articulações motorizadas nas pernas, na cintura e nos braços, e duas garras com pontas de alumínio feitas sob medida. Os riquixás comerciais eram grandes demais para ele, então a equipe construiu um com rodas de bicicleta, um banco tipo concha de corrida e tubos de alumínio. Vazio, ele pesa 22,8 quilos.
A dificuldade é que as forças que passam pelos guidões dependem de tudo ao mesmo tempo: o peso da carga e onde ela está, como as rodas rolam no chão, como o robô se posiciona em relação ao carrinho. E o robô precisa arrancar, rodar, fazer curvas e parar sem medir nada disso diretamente. Ele só sabe o que o próprio corpo sente — os ângulos e as velocidades das articulações, a inclinação do tronco.
Um professor que vê tudo, um aluno que adivinha
O controlador foi treinado por aprendizado por reforço, num simulador físico, em três etapas:
- Um “professor” é treinado com acesso privilegiado a tudo o que o simulador sabe: a massa e o centro de gravidade do carrinho, a resistência ao rolamento, o atrito com o solo, a inclinação, as forças em cada garra.
- Um “aluno” vê apenas o histórico dos sensores do próprio robô nos últimos 61 passos de tempo. Ele aprende a copiar as ações do professor e a deduzir, pela forma como seu corpo vem reagindo, o resumo compacto da situação usado pelo professor.
- O aluno é então ajustado por conta própria.
O treinamento rodou 8.192 robôs simulados em paralelo em duas placas de vídeo (GPUs) por cerca de 11 horas, variando a massa do carrinho, o atrito, a inclinação e empurrões aleatórios.
O que o aluno aprendeu
Em simulação, o aluno segue as velocidades comandadas quase tão bem quanto o professor. A memória importa: em comparação com um controlador que só vê o instante presente, usar o histórico reduz os erros de velocidade em 23 por cento. Os braços também importam: travá-los aumenta os erros de velocidade em 52 por cento. E o controlador continua funcionando com cargas de até 120 quilos, bem além do teto de 60 quilos usado no treinamento.
Depois veio o teste real. Um único controlador, nunca reajustado, puxou um segundo robô G1 sentado no banco (60 kg no total), depois um passageiro humano (90 kg), depois um mais pesado: 115 quilos, cerca de 3,15 vezes a massa do próprio robô. A 1, 1,5 e 2 metros por segundo, o riquixá arrancou, manteve a velocidade e parou todas as vezes. O artigo também mostra percursos a 2,6 m/s com a carga de 115 kg, e a 3,8 m/s com uma carga mais leve, de 42 kg, após um ajuste adicional.
Mais leve do que andar
O resultado mais inesperado diz respeito ao esforço. Os autores usam um indicador baseado em quanto as articulações precisam torcer. Na maioria das combinações testadas de carga e velocidade, puxar o riquixá custou ao robô menos esforço do que andar sem nada — só com 120 kg e de 1,6 a 2 m/s o esforço superou o da caminhada. Com 70 kg, os quadris trabalham 33 por cento menos e os tornozelos 61 por cento menos; os joelhos trabalham 126 por cento mais, mas o total ainda fica menor. Em simulação, quadruplicar a carga de 30 para 120 kg aumenta o custo mecânico de transporte em apenas 16,5 por cento.
Parte da explicação é que o carrinho empurra de volta de um jeito útil. A cada passo, a força lateral dos guidões se opõe ao balanço lateral do robô, e a reação de torção do carrinho se opõe à sua rolagem — como um amortecedor para o seu equilíbrio.
Próximo passo: agarrar os guidões sozinho
Esses números de eficiência são indicadores calculados a partir dos torques das articulações, não consumo elétrico medido: os autores incluem medições reais de energia entre os próximos passos, além de ensinar o robô a agarrar e reagarrar os guidões sozinho e a escolher o caminho de acordo com o terreno.