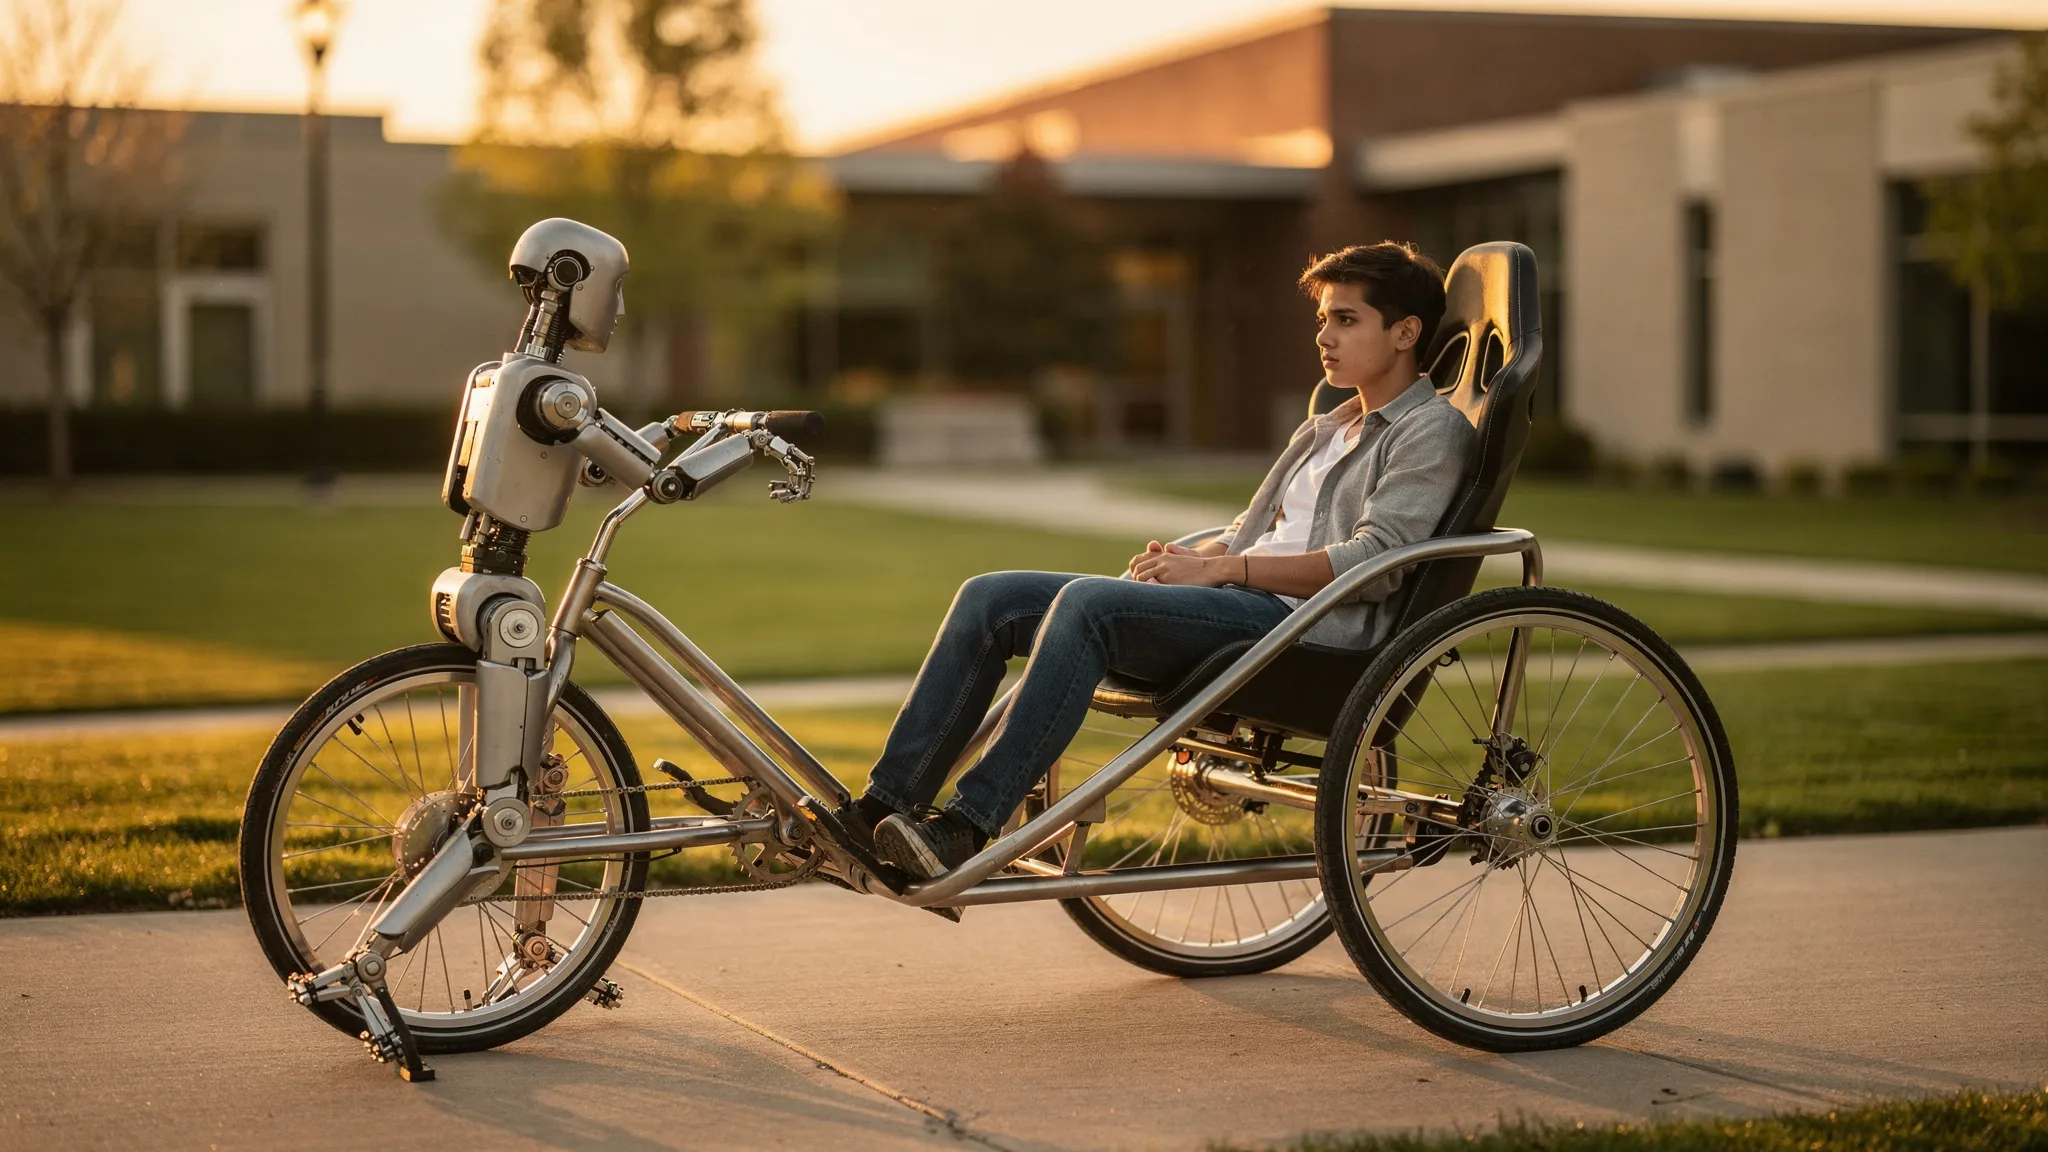
ROBOT HUMANOID MENARIK BECAK TARIK
Robot humanoid diharapkan dapat memindahkan orang, perkakas, dan barang di tempat-tempat yang dibangun untuk manusia. Membawa beban di lengan itu berat: membebani sendi, struktur, dan keseimbangan. Ada cara lain, setua gerobak: menariknya di atas roda. Roda menanggung sebagian besar bobot, dan robot hanya perlu memberi dorongan dan arah. Pada prinsipnya, robot bisa memindahkan beban yang jauh lebih berat daripada dirinya sendiri.
Yangzhi Yang, Xiaobin Xiong, dan rekan-rekan di Legged AI Lab, Shanghai Innovation Institute, memilih kasus uji yang mencolok: robot humanoid yang menarik becak tarik (rickshaw).
Kereta yang dibuat sesuai ukuran
Robotnya adalah Unitree G1, dengan 29 sendi bermotor di kaki, pinggang, dan lengan, serta dua pencapit yang dipasangi ujung aluminium buatan khusus. Becak tarik komersial terlalu besar untuknya, jadi tim membuat sendiri dari roda sepeda, kursi cekung mobil balap, dan pipa aluminium. Dalam keadaan kosong, beratnya 22,8 kilogram.
Kesulitannya, gaya yang mengalir melalui pegangan bergantung pada semuanya sekaligus: seberapa berat beban dan di mana letaknya, bagaimana roda menggelinding di tanah, bagaimana posisi robot terhadap kereta. Dan robot harus mulai bergerak, melaju, berbelok, dan berhenti tanpa mengukur satu pun hal itu secara langsung. Ia hanya tahu apa yang dirasakan tubuhnya sendiri — sudut sendi, kecepatan sendi, kemiringan badannya.
Guru yang melihat segalanya, murid yang menebak
Pengendali dilatih dengan pembelajaran penguatan (reinforcement learning), dalam simulator fisika, melalui tiga tahap:
- Seorang “guru” dilatih dengan akses istimewa ke semua yang diketahui simulator: massa dan pusat gravitasi kereta, hambatan gulir, gesekan tanah, kemiringan, gaya pada setiap pencapit.
- Seorang “murid” hanya melihat riwayat sensor robot itu sendiri selama 61 langkah waktu terakhir. Ia belajar meniru tindakan guru dan menyimpulkan, dari cara tubuhnya bereaksi, ringkasan padat situasi yang dimiliki guru.
- Murid itu kemudian disetel lebih lanjut secara mandiri.
Pelatihan menjalankan 8.192 robot simulasi secara paralel pada dua prosesor grafis selama sekitar 11 jam, dengan massa kereta, gesekan, kemiringan, dan dorongan acak yang semuanya divariasikan.
Apa yang dipelajari sang murid
Dalam simulasi, murid mengikuti kecepatan yang diperintahkan hampir sebaik guru. Ingatan itu penting: dibandingkan pengendali yang hanya melihat saat ini, penggunaan riwayat mengurangi galat kecepatan sebesar 23 persen. Lengan juga penting: membekukannya membuat galat kecepatan 52 persen lebih besar. Dan pengendali tetap berfungsi dengan beban hingga 120 kilogram, jauh melampaui batas 60 kilogram yang dipakai saat pelatihan.
Lalu uji yang sebenarnya. Satu pengendali, tanpa pernah disetel ulang, menarik robot G1 kedua yang duduk di kursi (total 60 kg), lalu seorang penumpang manusia (90 kg), lalu yang lebih berat: 115 kilogram, sekitar 3,15 kali massa robot itu sendiri. Pada 1, 1,5, dan 2 meter per detik, becak itu mulai bergerak, mempertahankan kecepatan, dan berhenti setiap kali. Makalah ini juga menunjukkan perjalanan pada 2,6 m/s dengan beban 115 kg, dan pada 3,8 m/s dengan beban lebih ringan 42 kg setelah penyetelan tambahan.
Lebih ringan daripada berjalan
Hasil paling tak terduga menyangkut upaya. Para penulis memakai indikator berdasarkan seberapa keras sendi harus memuntir. Dalam sebagian besar kombinasi beban dan kecepatan yang diuji, menarik becak menuntut upaya lebih kecil dari robot daripada berjalan tanpa membawa apa pun — hanya pada 120 kg dan 1,6 hingga 2 m/s upayanya melampaui berjalan. Pada 70 kg, pinggul bekerja 33 persen lebih ringan dan pergelangan kaki 61 persen lebih ringan; lutut bekerja 126 persen lebih berat, tetapi totalnya tetap lebih rendah. Dalam simulasi, melipatempatkan beban dari 30 menjadi 120 kg hanya menaikkan biaya mekanis transportasi sebesar 16,5 persen.
Sebagian penjelasannya: kereta itu mendorong balik dengan cara yang membantu. Di setiap langkah, gaya menyamping dari pegangan melawan goyangan menyamping robot, dan reaksi puntir kereta melawan gerak gulingnya — seperti peredam kejut bagi keseimbangannya.
Berikutnya: meraih pegangan sendiri
Angka-angka efisiensi ini adalah indikator yang dihitung dari torsi sendi, bukan listrik yang diukur: para penulis mencantumkan pengukuran energi sungguhan di antara langkah berikutnya, bersama dengan mengajari robot meraih dan meraih ulang pegangan sendiri serta memilih jalurnya sesuai medan.