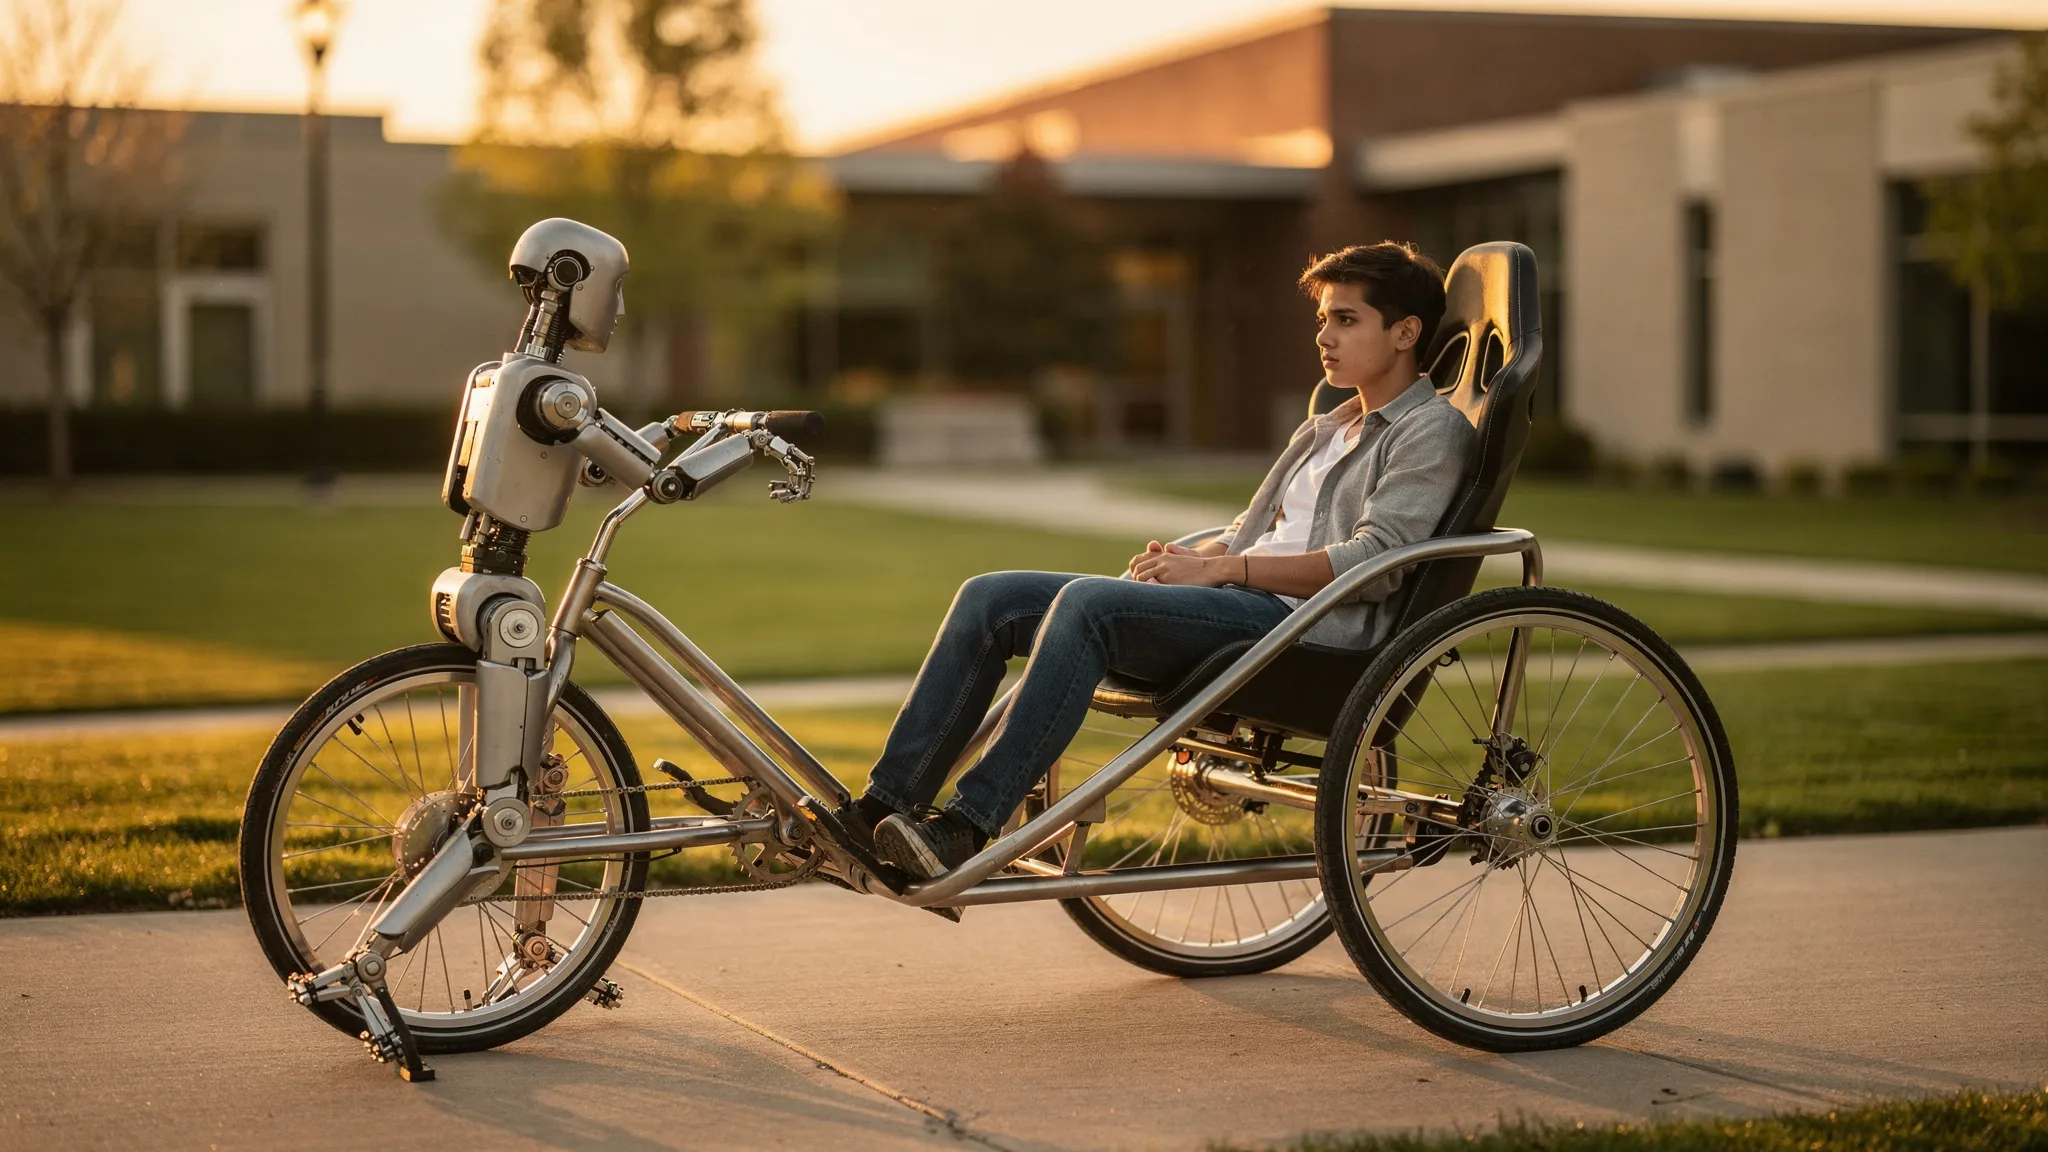
MỘT ROBOT HÌNH NGƯỜI KÉO XE KÉO
Robot hình người được kỳ vọng sẽ vận chuyển người, dụng cụ và hàng hóa trong những nơi được xây cho con người. Mang một vật nặng trên tay là việc vất vả: nó gây áp lực lên các khớp, lên kết cấu và lên sự thăng bằng. Có một cách khác, cổ xưa như chiếc xe kéo tay: kéo nó trên bánh xe. Bánh xe chịu phần lớn trọng lượng, và robot chỉ cần cung cấp lực đẩy và điều hướng. Về nguyên tắc, khi đó một robot có thể di chuyển những vật nặng hơn chính nó rất nhiều.
Yangzhi Yang, Xiaobin Xiong và các đồng nghiệp tại Legged AI Lab của Viện Đổi mới Thượng Hải (Shanghai Innovation Institute) đã chọn một trường hợp thử nghiệm ấn tượng: một robot hình người kéo xe kéo (rickshaw).
Một chiếc xe đóng vừa cỡ
Robot là một chiếc Unitree G1, có 29 khớp gắn động cơ ở chân, eo và tay, cùng hai bộ kẹp lắp đầu nhôm làm riêng. Xe kéo thương mại quá to so với nó, nên nhóm tự đóng một chiếc từ bánh xe đạp, một ghế lõm kiểu xe đua và ống nhôm. Khi không tải, nó nặng 22,8 kilôgam.
Khó khăn nằm ở chỗ các lực truyền qua tay cầm phụ thuộc vào mọi thứ cùng lúc: tải nặng bao nhiêu và đặt ở đâu, bánh xe lăn trên mặt đất ra sao, robot đứng thế nào so với chiếc xe. Và robot phải khởi hành, chạy đều, rẽ và dừng mà không đo trực tiếp bất kỳ điều gì trong số đó. Nó chỉ biết những gì cơ thể nó cảm nhận — góc khớp, tốc độ khớp, độ nghiêng của thân.
Một thầy nhìn thấy mọi thứ, một trò phải đoán
Bộ điều khiển được huấn luyện bằng học tăng cường (reinforcement learning), trong một trình mô phỏng vật lý, qua ba giai đoạn:
- Một “thầy” được huấn luyện với quyền truy cập đặc biệt vào mọi thứ trình mô phỏng biết: khối lượng và trọng tâm của xe, lực cản lăn, ma sát mặt đất, độ dốc, các lực lên từng bộ kẹp.
- Một “trò” chỉ thấy lịch sử cảm biến của chính robot trong 61 bước thời gian gần nhất. Nó học bắt chước hành động của thầy và suy ra, từ cách cơ thể nó đã phản ứng, bản tóm tắt cô đọng của thầy về tình huống.
- Sau đó, trò được tinh chỉnh một mình.
Quá trình huấn luyện chạy song song 8.192 robot mô phỏng trên hai bộ xử lý đồ họa trong khoảng 11 giờ, với khối lượng xe, ma sát, độ dốc và những cú xô ngẫu nhiên đều được thay đổi.
Trò đã học được gì
Trong mô phỏng, trò bám theo tốc độ được ra lệnh gần như tốt bằng thầy. Trí nhớ có vai trò: so với một bộ điều khiển chỉ thấy khoảnh khắc hiện tại, việc dùng lịch sử giảm sai số tốc độ 23 phần trăm. Cánh tay cũng có vai trò: khóa cứng chúng làm sai số tốc độ lớn hơn 52 phần trăm. Và bộ điều khiển vẫn hoạt động với tải lên tới 120 kilôgam, vượt xa mức trần 60 kilôgam được dùng khi huấn luyện.
Rồi đến thử nghiệm thật. Một bộ điều khiển duy nhất, không bao giờ chỉnh lại, đã kéo một robot G1 thứ hai ngồi trên ghế (tổng cộng 60 kg), rồi một hành khách là người (90 kg), rồi một người nặng hơn: 115 kilôgam, khoảng 3,15 lần khối lượng của chính robot. Ở 1; 1,5 và 2 mét mỗi giây, chiếc xe kéo đều khởi hành, giữ tốc độ và dừng lại mọi lần. Bài báo cũng trình bày những lần chạy 2,6 m/s với tải 115 kg, và 3,8 m/s với tải nhẹ hơn 42 kg sau khi tinh chỉnh thêm.
Nhẹ hơn đi bộ
Kết quả bất ngờ nhất liên quan đến sức lực. Các tác giả dùng một chỉ số dựa trên mức độ các khớp phải xoắn mạnh đến đâu. Trong hầu hết các tổ hợp tải và tốc độ đã thử, kéo xe tốn sức robot ít hơn đi bộ tay không — chỉ ở 120 kg và 1,6 đến 2 m/s thì nó mới vượt quá đi bộ. Ở 70 kg, hông làm việc ít hơn 33 phần trăm và cổ chân ít hơn 61 phần trăm; đầu gối làm việc nhiều hơn 126 phần trăm, nhưng tổng cộng vẫn thấp hơn. Trong mô phỏng, tăng tải gấp bốn từ 30 lên 120 kg chỉ làm chi phí cơ học của việc vận chuyển tăng 16,5 phần trăm.
Một phần lời giải thích là chiếc xe đẩy ngược lại một cách có ích. Với mỗi bước chân, lực ngang từ tay cầm chống lại sự lắc lư sang bên của robot, và phản lực xoắn của xe chống lại sự lắc nghiêng của nó — như một bộ giảm chấn cho sự thăng bằng.
Tiếp theo: tự mình nắm lấy tay cầm
Những con số hiệu suất này là chỉ số tính từ mô-men xoắn ở các khớp, không phải điện năng đo được: các tác giả liệt kê việc đo năng lượng thực tế trong các bước tiếp theo, cùng với việc dạy robot tự nắm và nắm lại tay cầm, và tự chọn đường đi tùy theo địa hình.