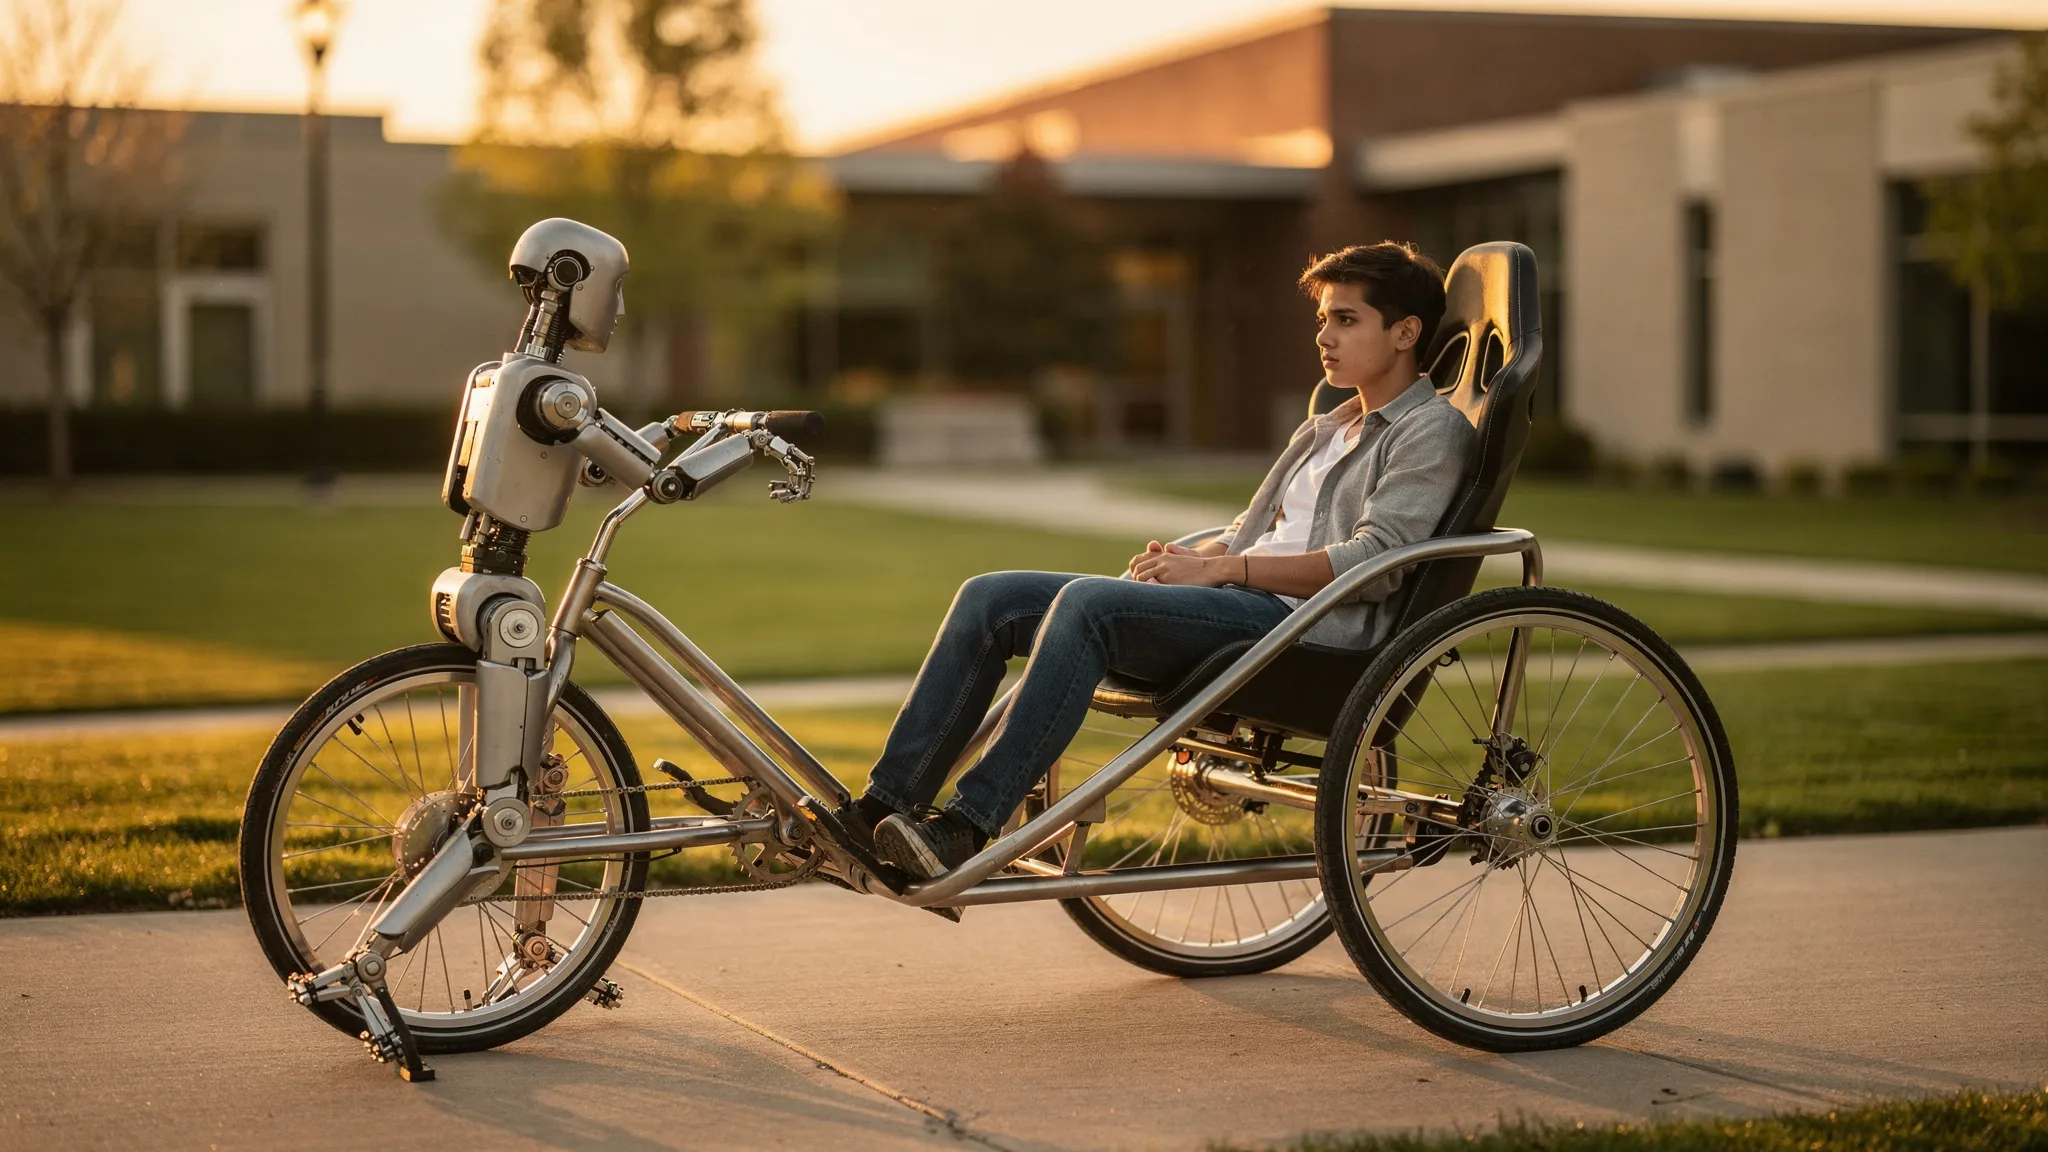
UN ROBOT HUMANOIDE TIRA DE UN RICKSHAW
Se espera que los robots humanoides muevan personas, herramientas y mercancías por lugares construidos para humanos. Llevar una carga en los brazos es exigente: fuerza las articulaciones, la estructura y el equilibrio. Hay otra manera, tan antigua como el carro: tirar de ella sobre ruedas. Las ruedas soportan la mayor parte del peso, y el robot solo tiene que aportar el empuje y la dirección. En principio, un robot podría así mover cargas mucho más pesadas que él mismo.
Yangzhi Yang, Xiaobin Xiong y sus colegas del Legged AI Lab del Shanghai Innovation Institute eligieron un caso de prueba llamativo: un humanoide que tira de un rickshaw.
Un carro hecho a medida
El robot es un Unitree G1, con 29 articulaciones motorizadas en las piernas, la cintura y los brazos, y dos pinzas equipadas con puntas de aluminio hechas a medida. Los rickshaws comerciales eran demasiado grandes para él, así que el equipo construyó uno con ruedas de bicicleta, un asiento baquet de competición y tubos de aluminio. Vacío, pesa 22,8 kilos.
La dificultad es que las fuerzas que pasan por los manillares dependen de todo a la vez: cuánto pesa la carga y dónde va colocada, cómo ruedan las ruedas sobre el suelo, cómo se sitúa el robot respecto al carro. Y el robot tiene que arrancar, avanzar, girar y detenerse sin medir nada de esto directamente. Solo sabe lo que siente su propio cuerpo: los ángulos de las articulaciones, sus velocidades, la inclinación del torso.
Un maestro que lo ve todo, un alumno que adivina
El controlador se entrenó mediante aprendizaje por refuerzo, en un simulador físico, en tres etapas:
- Se entrena a un «maestro» con acceso privilegiado a todo lo que sabe el simulador: la masa y el centro de gravedad del carro, la resistencia a la rodadura, la fricción del suelo, la pendiente, las fuerzas sobre cada pinza.
- Un «alumno» solo ve el historial de los sensores del propio robot durante los últimos 61 pasos de tiempo. Aprende a copiar las acciones del maestro y a inferir, a partir de cómo ha ido reaccionando su cuerpo, el resumen compacto de la situación que maneja el maestro.
- Después, el alumno se afina por su cuenta.
El entrenamiento hizo funcionar 8.192 robots simulados en paralelo en dos procesadores gráficos durante unas 11 horas, variando la masa del carro, la fricción, la pendiente y empujones aleatorios.
Lo que aprendió el alumno
En simulación, el alumno sigue las velocidades ordenadas casi tan bien como el maestro. La memoria cuenta: comparado con un controlador que solo ve el instante presente, usar el historial reduce los errores de velocidad un 23 %. Los brazos también cuentan: si se inmovilizan, los errores de velocidad aumentan un 52 %. Y el controlador sigue funcionando con cargas de hasta 120 kilos, muy por encima del techo de 60 kilos con el que se entrenó.
Luego, la prueba real. Un único controlador, nunca reajustado, arrastró a un segundo robot G1 sentado en el asiento (60 kg en total), después a un pasajero humano (90 kg) y luego a otro más pesado: 115 kilos, unas 3,15 veces la masa del propio robot. A 1, 1,5 y 2 metros por segundo, el rickshaw arrancó, mantuvo la velocidad y se detuvo todas las veces. El artículo también muestra recorridos a 2,6 m/s con la carga de 115 kg, y a 3,8 m/s con una carga más ligera de 42 kg tras un afinado adicional.
Más ligero que caminar
El resultado más inesperado tiene que ver con el esfuerzo. Los autores usan un indicador basado en cuánto tienen que torcerse las articulaciones. En la mayoría de las combinaciones de carga y velocidad probadas, tirar del rickshaw le costó al robot menos esfuerzo que caminar sin nada; solo a 120 kg y entre 1,6 y 2 m/s superó al caminar. Con 70 kg, las caderas trabajan un 33 % menos y los tobillos un 61 % menos; las rodillas trabajan un 126 % más, pero el total sigue siendo menor. En simulación, cuadruplicar la carga de 30 a 120 kg solo aumenta el coste mecánico del transporte un 16,5 %.
Parte de la explicación es que el carro empuja de vuelta de forma útil. A cada paso, la fuerza lateral de los manillares se opone al balanceo lateral del robot, y la reacción de torsión del carro se opone a su balanceo: como un amortiguador para su equilibrio.
Lo siguiente: agarrar los manillares solo
Estas cifras de eficiencia son indicadores calculados a partir de los pares articulares, no electricidad medida: los autores incluyen mediciones reales de energía entre sus próximos pasos, junto con enseñar al robot a agarrar y volver a agarrar los manillares por sí mismo y a elegir su trayectoria según el terreno.