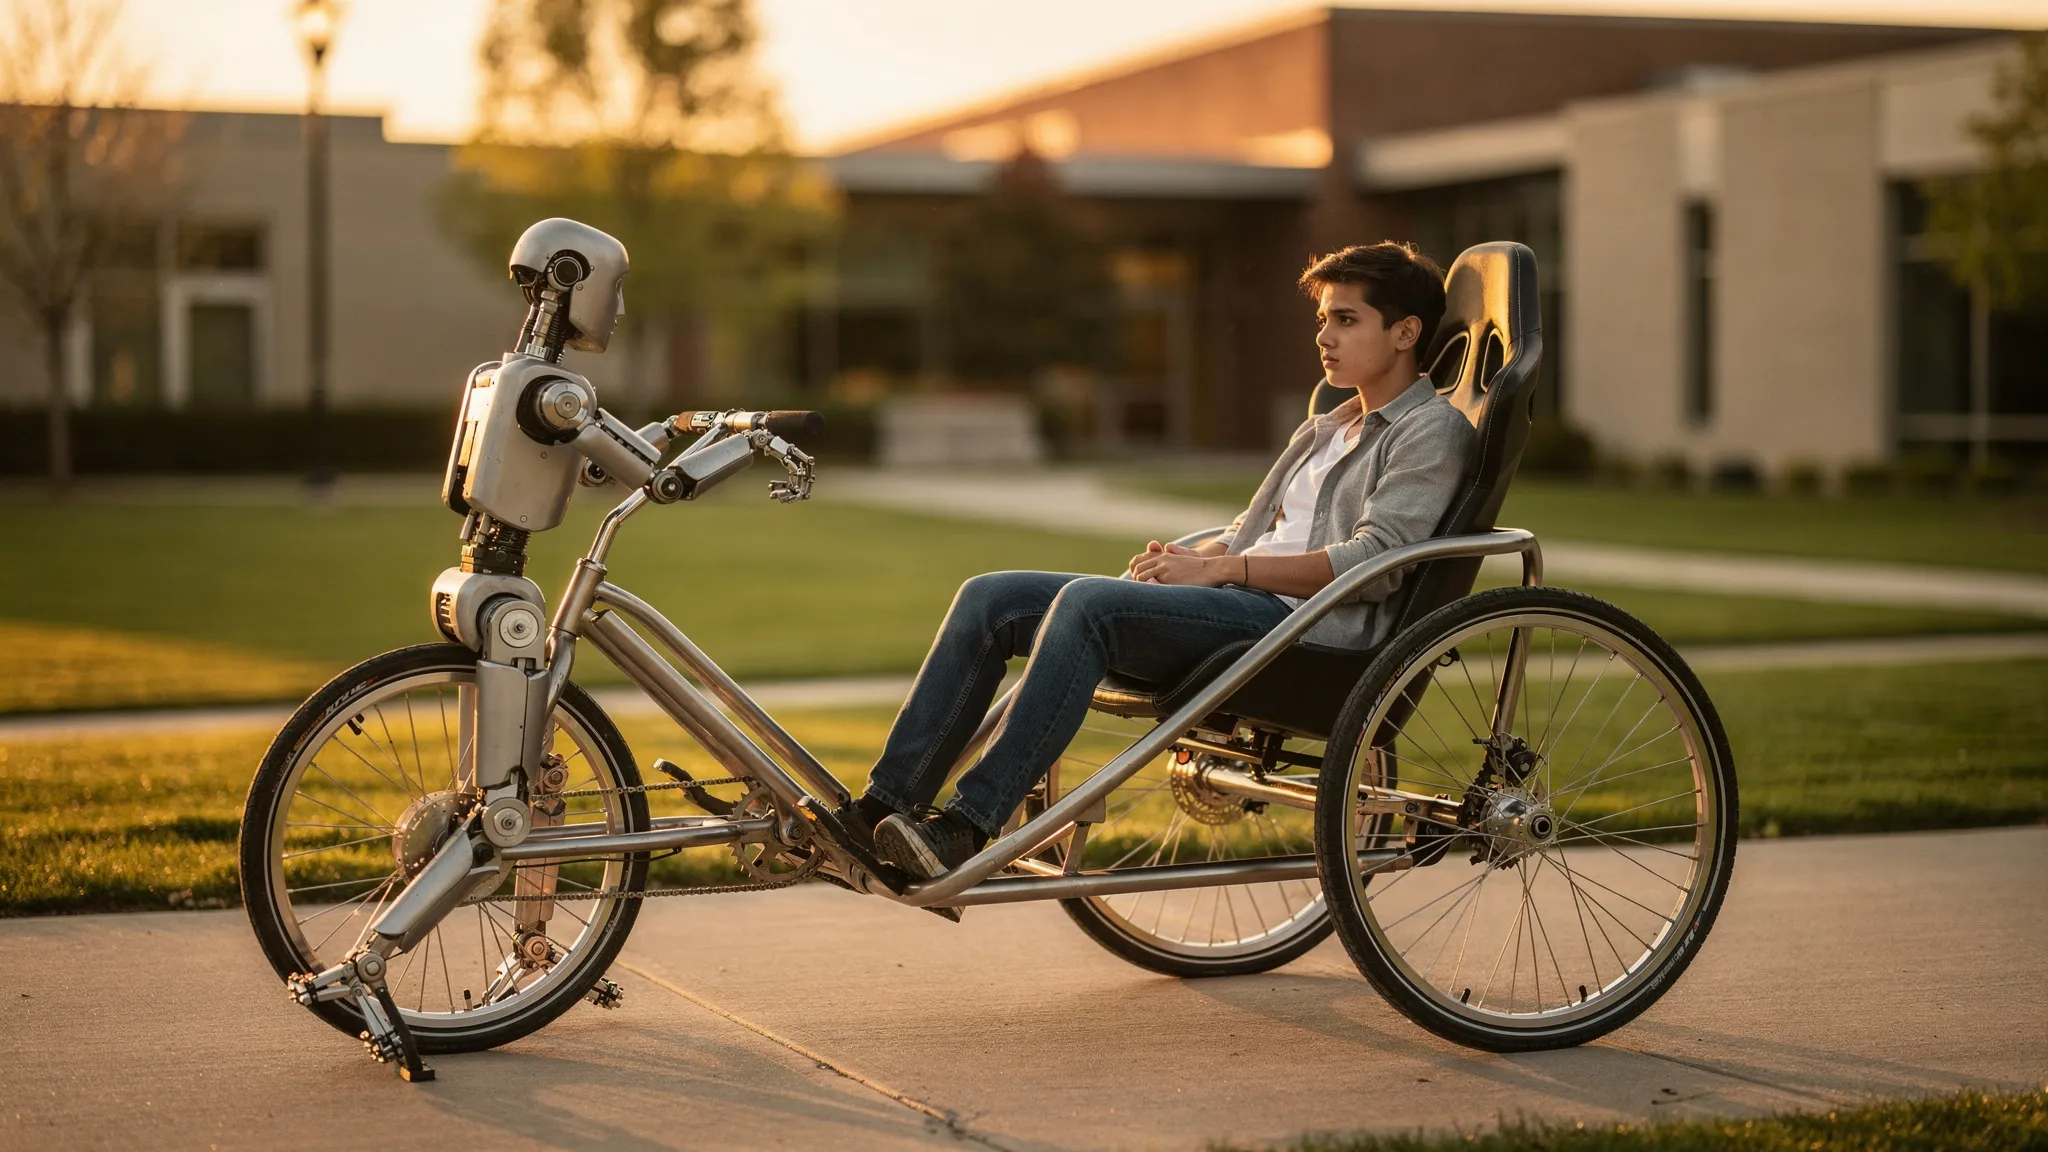
EIN HUMANOIDER ROBOTER ZIEHT EINE RIKSCHA
Von humanoiden Robotern wird erwartet, dass sie Menschen, Werkzeuge und Waren durch Orte bewegen, die für Menschen gebaut sind. Eine Last in den Armen zu tragen, ist anspruchsvoll: Es belastet die Gelenke, die Struktur und das Gleichgewicht. Es gibt einen anderen Weg, so alt wie der Karren: sie auf Rädern ziehen. Die Räder tragen den größten Teil des Gewichts, und der Roboter muss nur den Vortrieb und die Lenkung liefern. Im Prinzip könnte ein Roboter so Lasten bewegen, die weit schwerer sind als er selbst.
Yangzhi Yang, Xiaobin Xiong und Kollegen am Legged AI Lab des Shanghai Innovation Institute wählten einen eindrucksvollen Testfall: einen Humanoiden, der eine Rikscha zieht.
Ein maßgeschneiderter Wagen
Der Roboter ist ein Unitree G1 mit 29 motorisierten Gelenken in Beinen, Hüfte und Armen sowie zwei Greifern mit eigens angefertigten Aluminiumspitzen. Handelsübliche Rikschas waren zu groß für ihn, also baute das Team eine aus Fahrradrädern, einem Rennschalensitz und Aluminiumrohren. Leer wiegt sie 22,8 Kilogramm.
Die Schwierigkeit: Die Kräfte, die über die Griffe laufen, hängen von allem gleichzeitig ab – wie schwer die Last ist und wo sie sitzt, wie die Räder auf dem Boden rollen, wie der Roboter relativ zum Wagen steht. Und der Roboter muss anfahren, fahren, wenden und anhalten, ohne irgendetwas davon direkt zu messen. Er weiß nur, was sein eigener Körper spürt – Gelenkwinkel, Gelenkgeschwindigkeiten, die Neigung seines Rumpfs.
Ein Lehrer, der alles sieht, ein Schüler, der rät
Der Regler wurde durch bestärkendes Lernen (Reinforcement Learning) in einem Physiksimulator trainiert, in drei Stufen:
- Ein „Lehrer” wird mit privilegiertem Zugang zu allem trainiert, was der Simulator weiß: Masse und Schwerpunkt des Wagens, Rollwiderstand, Bodenreibung, Steigung, die Kräfte an jedem Greifer.
- Ein „Schüler” sieht nur den Verlauf der eigenen Sensoren des Roboters über die letzten 61 Zeitschritte. Er lernt, die Aktionen des Lehrers nachzuahmen und aus der Reaktion seines Körpers die kompakte Zusammenfassung der Situation zu erschließen, die der Lehrer nutzt.
- Der Schüler wird dann allein feinjustiert.
Das Training ließ 8.192 simulierte Roboter parallel auf zwei Grafikprozessoren etwa 11 Stunden lang laufen, wobei Wagenmasse, Reibung, Steigung und zufällige Stöße variiert wurden.
Was der Schüler gelernt hat
In der Simulation folgt der Schüler den vorgegebenen Geschwindigkeiten fast so gut wie der Lehrer. Das Gedächtnis zählt: Verglichen mit einem Regler, der nur den gegenwärtigen Augenblick sieht, senkt die Nutzung des Verlaufs die Geschwindigkeitsfehler um 23 Prozent. Auch die Arme zählen: Werden sie fixiert, sind die Geschwindigkeitsfehler 52 Prozent größer. Und der Regler funktioniert weiterhin mit Lasten bis zu 120 Kilogramm, weit über der 60-Kilogramm-Obergrenze, mit der er trainiert wurde.
Dann der echte Test. Ein einziger Regler, nie neu eingestellt, zog einen zweiten G1-Roboter auf dem Sitz (insgesamt 60 kg), dann einen menschlichen Fahrgast (90 kg), dann einen schwereren: 115 Kilogramm, etwa das 3,15-Fache der eigenen Robotermasse. Bei 1, 1,5 und 2 Metern pro Sekunde fuhr die Rikscha jedes Mal an, hielt ihre Geschwindigkeit und stoppte. Die Arbeit zeigt außerdem Fahrten mit 2,6 m/s und der 115-kg-Last sowie mit 3,8 m/s und einer leichteren Last von 42 kg nach zusätzlicher Feinjustierung.
Leichter als Gehen
Das unerwartetste Ergebnis betrifft die Anstrengung. Die Autoren verwenden einen Indikator, der darauf beruht, wie stark die Gelenke drehen müssen. In den meisten getesteten Kombinationen aus Last und Geschwindigkeit kostete das Ziehen der Rikscha den Roboter weniger Anstrengung als das Gehen ohne alles – nur bei 120 kg und 1,6 bis 2 m/s lag es über dem Gehen. Bei 70 kg arbeiten die Hüften 33 Prozent weniger und die Knöchel 61 Prozent weniger; die Knie arbeiten 126 Prozent mehr, doch die Summe fällt trotzdem niedriger aus. In der Simulation erhöht eine Vervierfachung der Last von 30 auf 120 kg die mechanischen Transportkosten nur um 16,5 Prozent.
Ein Teil der Erklärung: Der Wagen drückt hilfreich zurück. Bei jedem Schritt wirkt die seitliche Kraft der Griffe dem seitlichen Schwanken des Roboters entgegen, und die Drehreaktion des Wagens wirkt seinem Rollen entgegen – wie ein Stoßdämpfer für sein Gleichgewicht.
Als Nächstes: die Griffe selbst greifen
Diese Effizienzzahlen sind aus Gelenkdrehmomenten berechnete Indikatoren, kein gemessener Stromverbrauch: Die Autoren nennen echte Energiemessungen unter ihren nächsten Schritten, ebenso wie dem Roboter beizubringen, die Griffe selbst zu greifen und neu zu greifen und seinen Weg je nach Gelände zu wählen.