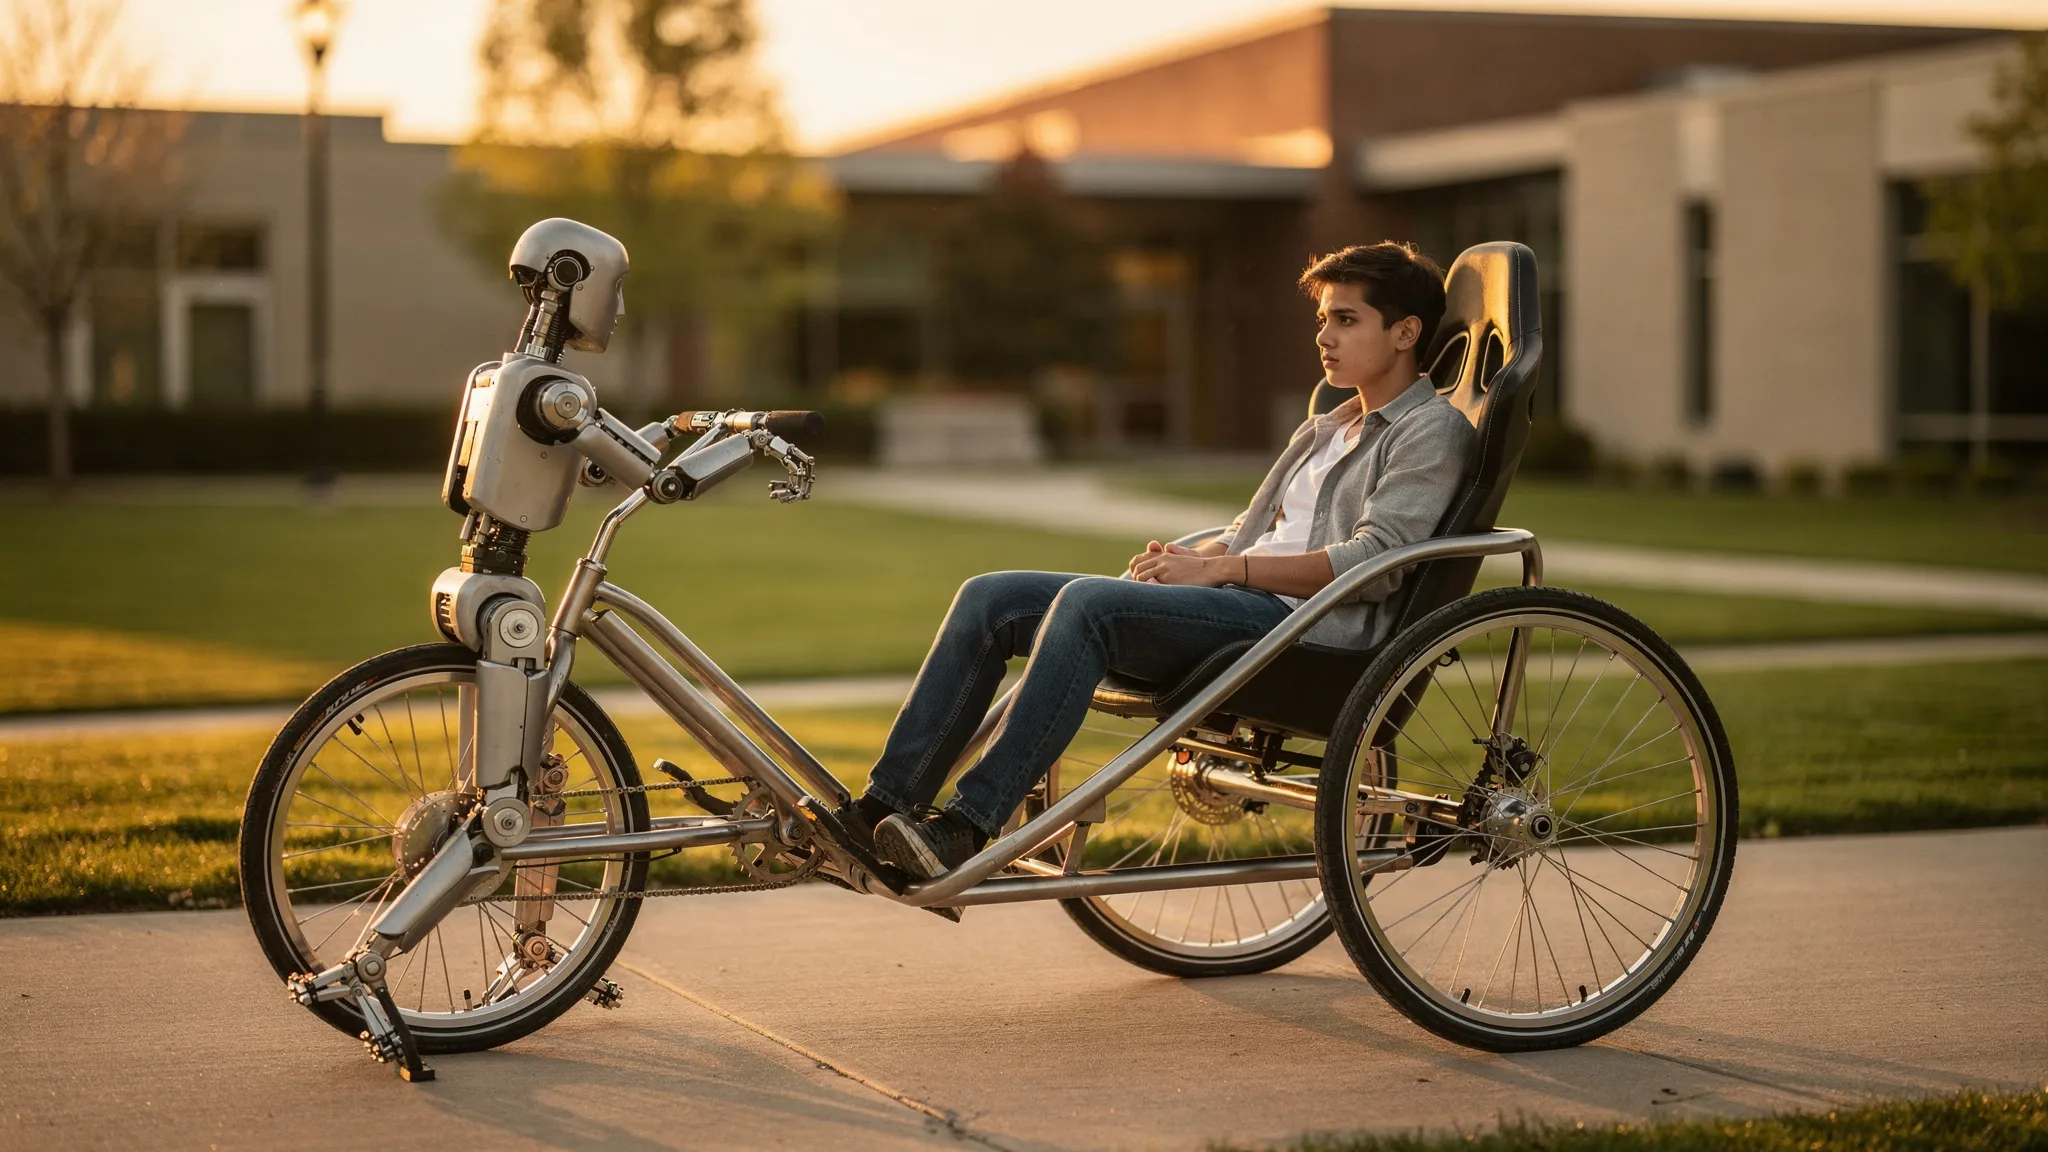
人形机器人拉黄包车
人们期待人形机器人能在为人类建造的场所中运送人员、工具和货物。用手臂抱着负载非常吃力:关节、结构和平衡都要承受压力。还有另一种和车一样古老的办法:用轮子拉着走。轮子承担了大部分重量,机器人只需提供推力和方向。原则上,机器人由此可以搬运比自身重得多的负载。
上海创智学院足式智能实验室(Legged AI Lab)的Yangzhi Yang、Xiaobin Xiong及其同事选择了一个引人注目的测试案例:让人形机器人拉黄包车。
量身打造的车
机器人是宇树G1,腿部、腰部和手臂共有29个电机驱动的关节,两只夹爪装有定制的铝制指尖。市售的黄包车对它来说太大了,于是团队用自行车轮、赛车桶形座椅和铝管自己造了一辆。空车重22.8公斤。
难点在于,通过车把传递的力同时取决于所有因素:负载有多重、放在哪里,轮子在地面上如何滚动,机器人相对于车子如何站立。而机器人必须在不直接测量这些量的情况下起步、行进、转弯和停车。它只知道自己身体的感受——关节角度、关节速度、躯干的倾斜度。
无所不知的老师,靠猜的学生
控制器是在物理仿真器中通过强化学习训练的,分三个阶段:
- 训练一个**“老师”**,它享有特权,可以获取仿真器知道的一切:车的质量和重心、滚动阻力、地面摩擦、坡度、每只夹爪上的力。
- 一个**“学生”**只能看到机器人自身传感器在最近61个时间步内的历史。它学习模仿老师的动作,并根据自己身体的反应,推断出老师对当前情况的简洁概括。
- 然后让学生自行微调。
训练时在两块图形处理器上并行运行8192个仿真机器人,持续约11小时,期间车的质量、摩擦、坡度和随机推搡都在变化。
学生学到了什么
在仿真中,学生对指令速度的跟踪几乎和老师一样好。记忆很重要:与只看当前瞬间的控制器相比,利用历史信息使速度误差降低了23%。手臂也很重要:把手臂固定住,速度误差会增大52%。而且控制器在负载高达120公斤时仍能正常工作,远超训练时60公斤的上限。
接下来是真实测试。同一个控制器,从未重新调参,先拉了坐在座椅上的另一台G1机器人(总计60公斤),然后是一名人类乘客(90公斤),再是一名更重的乘客:115公斤,约为机器人自身质量的3.15倍。在1、1.5和2米/秒的速度下,黄包车每次都能起步、保持速度并停下。论文还展示了以2.6米/秒拉115公斤负载的运行,以及经过额外微调后以3.8米/秒拉42公斤较轻负载的运行。
比走路更轻松
最出人意料的结果与用力有关。作者使用了一个基于关节需要多大扭转力度的指标。在测试的大多数负载与速度组合中,拉黄包车让机器人付出的努力比空手走路还少——只有在120公斤、1.6至2米/秒时才超过走路。在70公斤时,髋部用力减少33%,踝部减少61%;膝部用力增加126%,但总体仍然更低。在仿真中,把负载从30公斤翻两番到120公斤,机械运输成本只增加了16.5%。
部分原因在于车子提供了有益的反作用。每走一步,车把传来的侧向力都会抵消机器人的侧向晃动,而车子的扭转反作用则抵消它的侧倾——就像它平衡系统的减震器。
下一步:自己抓住车把
这些效率数据是根据关节力矩计算的指标,而非实测的电能:作者把真实能耗测量列为下一步工作之一,此外还要教机器人自己抓握和重新抓握车把,并根据地形选择路径。