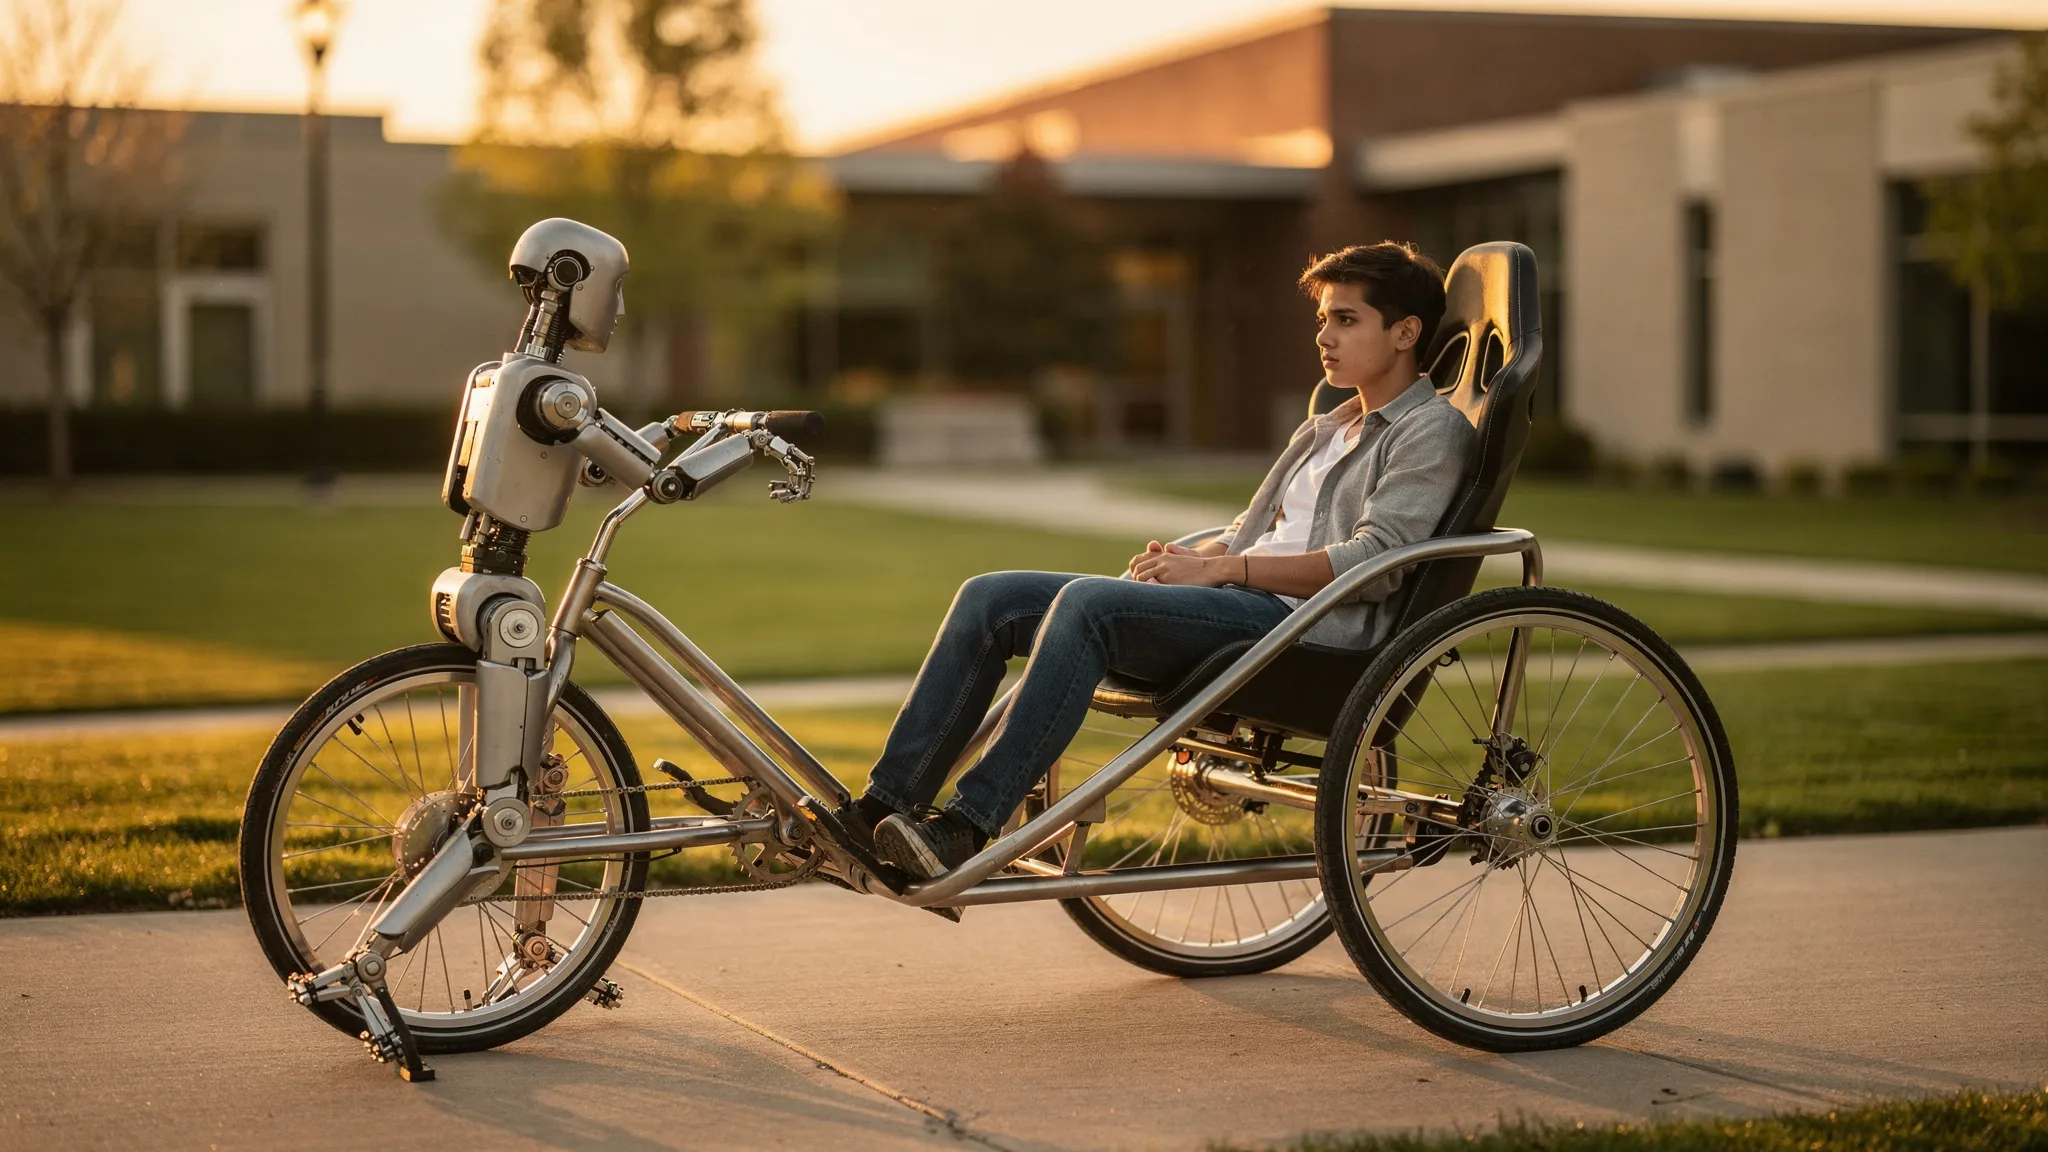
UN ROBOT HUMANOÏDE TIRE UN POUSSE-POUSSE
On attend des robots humanoïdes qu’ils déplacent personnes, outils et marchandises dans des lieux conçus pour les humains. Porter une charge à bout de bras est exigeant : cela sollicite les articulations, la structure et l’équilibre. Il existe une autre façon de faire, vieille comme la charrette : tirer sur des roues. Les roues portent l’essentiel du poids, le robot n’a plus qu’à fournir la poussée et la direction. En principe, un robot pourrait ainsi déplacer des charges bien plus lourdes que lui.
Yangzhi Yang, Xiaobin Xiong et leurs collègues du Legged AI Lab du Shanghai Innovation Institute ont choisi un cas d’essai frappant : un humanoïde qui tire un pousse-pousse.
Une charrette sur mesure
Le robot est un Unitree G1, doté de 29 articulations motorisées dans les jambes, la taille et les bras, et de deux pinces munies d’embouts en aluminium faits sur mesure. Les pousse-pousse du commerce étaient trop grands pour lui : l’équipe en a construit un avec des roues de vélo, un siège baquet de course et des tubes d’aluminium. À vide, il pèse 22,8 kilos.
La difficulté, c’est que les forces qui passent par les brancards dépendent de tout à la fois : le poids de la charge et sa position, le roulement des roues sur le sol, la position du robot par rapport à la charrette. Et le robot doit démarrer, rouler, tourner et s’arrêter sans rien mesurer de tout cela directement. Il ne connaît que ce que ressent son propre corps — angles et vitesses de ses articulations, inclinaison de son torse.
Un maître qui voit tout, un élève qui devine
Le contrôleur a été entraîné par renforcement, dans un simulateur physique, en trois étapes :
- Un « maître » est entraîné avec un accès privilégié à tout ce que sait le simulateur : masse et centre de gravité de la charrette, résistance au roulement, frottement du sol, pente, forces sur chaque pince.
- Un « élève » ne voit que l’historique des capteurs du robot sur les 61 derniers pas de temps. Il apprend à copier les actions du maître et à déduire, de la façon dont son corps a réagi, le résumé compact que le maître se fait de la situation.
- L’élève est ensuite affiné seul.
L’entraînement a fait tourner 8 192 robots simulés en parallèle sur deux processeurs graphiques pendant environ 11 heures, en faisant varier masse de la charrette, frottement, pente et poussées aléatoires.
Ce que l’élève a appris
En simulation, l’élève suit les vitesses demandées presque aussi bien que le maître. La mémoire compte : par rapport à un contrôleur qui ne voit que l’instant présent, utiliser l’historique réduit de 23 % les erreurs de vitesse. Les bras comptent aussi : les figer rend les erreurs de vitesse 52 % plus grandes. Et le contrôleur fonctionne toujours avec des charges jusqu’à 120 kilos, bien au-delà du plafond de 60 kilos de son entraînement.
Puis vient le vrai test. Un seul contrôleur, jamais réajusté, a tiré un second robot G1 assis sur le siège (60 kg au total), puis un passager humain (90 kg), puis un plus lourd : 115 kilos, environ 3,15 fois la masse du robot. À 1 ; 1,5 et 2 mètres par seconde, le pousse-pousse a démarré, tenu sa vitesse et s’est arrêté à chaque fois. L’article montre aussi des essais à 2,6 m/s avec la charge de 115 kg, et à 3,8 m/s avec une charge plus légère de 42 kg après un affinage supplémentaire.
Plus léger que la marche
Le résultat le plus inattendu concerne l’effort. Les auteurs utilisent un indicateur fondé sur la force de torsion que doivent fournir les articulations. Dans la plupart des combinaisons de charge et de vitesse testées, tirer le pousse-pousse coûtait moins d’effort au robot que marcher sans rien — seule exception : 120 kg entre 1,6 et 2 m/s. À 70 kg, les hanches travaillent 33 % de moins et les chevilles 61 % de moins ; les genoux travaillent 126 % de plus, mais le total reste plus faible. En simulation, quadrupler la charge, de 30 à 120 kg, n’augmente le coût mécanique du transport que de 16,5 %.
Une partie de l’explication : la charrette repousse au bon moment. À chaque pas, la force latérale des brancards s’oppose au balancement latéral du robot, et la réaction de la charrette en torsion s’oppose à son roulis — comme un amortisseur pour son équilibre.
Prochaine étape : saisir les brancards seul
Ces chiffres d’efficacité sont des indicateurs calculés à partir des couples articulaires, pas une électricité mesurée : les auteurs placent de vraies mesures d’énergie parmi leurs prochaines étapes, avec l’apprentissage de la saisie et de la reprise des brancards par le robot lui-même, et le choix du chemin selon le terrain.