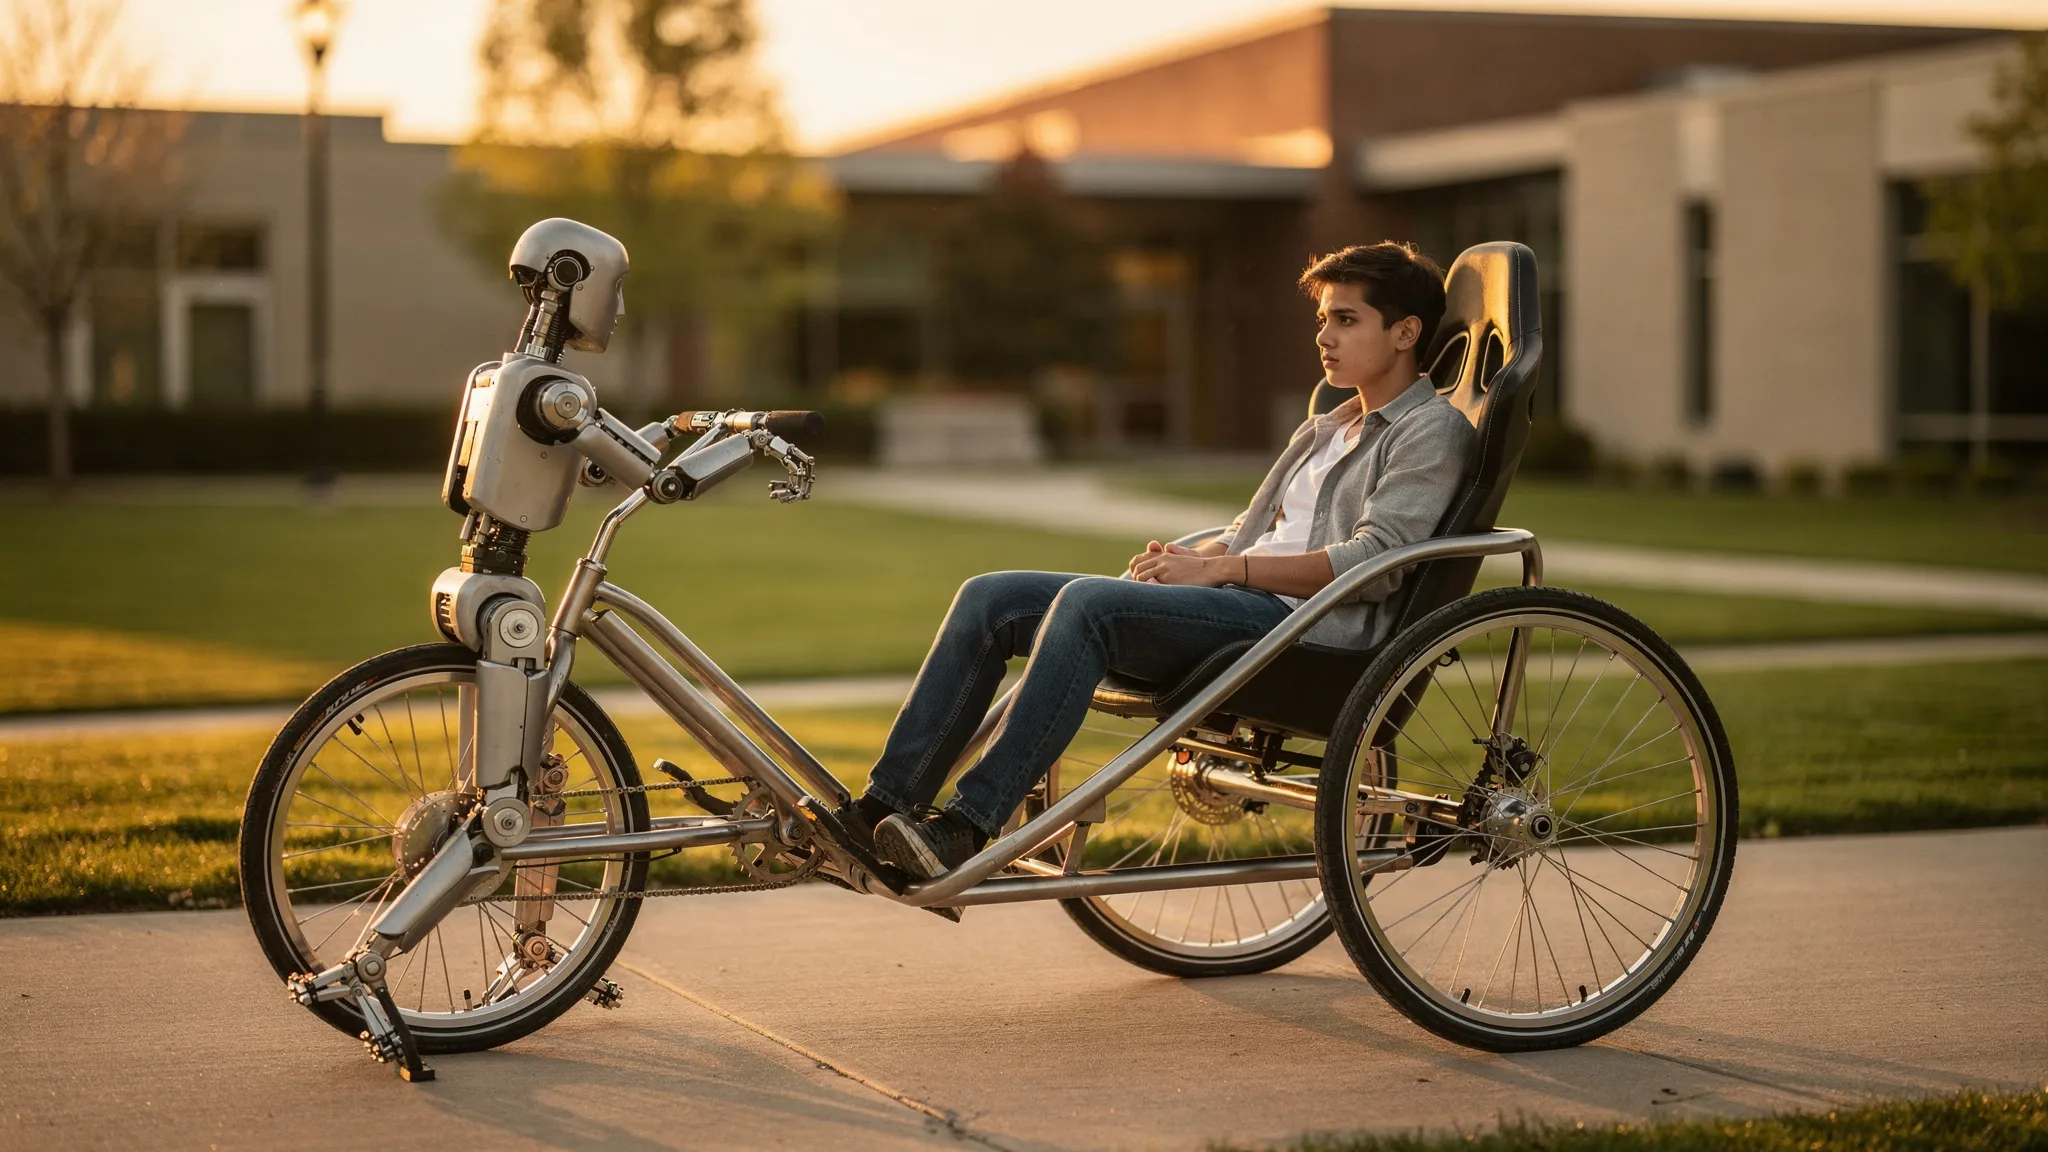
ЧЕЛОВЕКОПОДОБНЫЙ РОБОТ ТЯНЕТ РИКШУ
От человекоподобных роботов ждут, что они будут перевозить людей, инструменты и грузы в местах, построенных для людей. Нести груз в руках трудно: это нагружает суставы, конструкцию и равновесие. Есть другой путь, старый, как сама телега: тянуть груз на колёсах. Колёса принимают на себя большую часть веса, а роботу остаётся лишь обеспечивать тягу и рулить. В принципе, так робот мог бы перемещать грузы гораздо тяжелее себя.
Янчжи Ян, Сяобинь Сюн и их коллеги из Legged AI Lab Шанхайского инновационного института выбрали эффектный тестовый случай: человекоподобного робота, который тянет рикшу.
Тележка по размеру
Робот — Unitree G1, с 29 моторизованными суставами в ногах, поясе и руках и двумя захватами с изготовленными на заказ алюминиевыми наконечниками. Серийные рикши были для него слишком велики, поэтому команда собрала свою из велосипедных колёс, гоночного ковшеобразного сиденья и алюминиевых труб. Пустая она весит 22,8 килограмма.
Сложность в том, что силы, проходящие через рукоятки, зависят от всего сразу: насколько тяжёл груз и где он расположен, как колёса катятся по земле, как робот стоит относительно тележки. А роботу нужно трогаться, ехать, поворачивать и останавливаться, ничего из этого напрямую не измеряя. Он знает лишь то, что чувствует его собственное тело, — углы и скорости суставов, наклон корпуса.
Учитель, который видит всё, и ученик, который угадывает
Контроллер обучали методом обучения с подкреплением в физическом симуляторе, в три этапа:
- «Учителя» обучают с привилегированным доступом ко всему, что знает симулятор: массе и центру тяжести тележки, сопротивлению качению, трению о грунт, уклону, силам на каждом захвате.
- «Ученик» видит только историю собственных датчиков робота за последние 61 шаг по времени. Он учится копировать действия учителя и по тому, как реагировало его тело, восстанавливать сжатое описание ситуации, которым пользуется учитель.
- Затем ученика дообучают самостоятельно.
Обучение шло на 8192 симулированных роботах параллельно, на двух графических процессорах, около 11 часов; при этом варьировались масса тележки, трение, уклон и случайные толчки.
Чему научился ученик
В симуляции ученик выдерживает заданные скорости почти так же хорошо, как учитель. Память важна: по сравнению с контроллером, который видит только текущий момент, использование истории снижает ошибки скорости на 23 процента. Руки тоже важны: если их зафиксировать, ошибки скорости вырастают на 52 процента. И контроллер продолжает работать с грузами до 120 килограммов, намного больше 60-килограммового потолка, на котором его обучали.
Затем — реальное испытание. Один и тот же контроллер, ни разу не перенастроенный, тянул второго робота G1, сидящего в кресле (всего 60 кг), затем пассажира-человека (90 кг), затем более тяжёлого: 115 килограммов, примерно в 3,15 раза больше массы самого робота. На скоростях 1, 1,5 и 2 метра в секунду рикша каждый раз трогалась, держала скорость и останавливалась. В статье показаны также заезды на 2,6 м/с с грузом 115 кг и на 3,8 м/с с более лёгким грузом 42 кг после дополнительного дообучения.
Легче, чем ходить
Самый неожиданный результат касается усилий. Авторы используют показатель, основанный на том, насколько сильно приходится скручиваться суставам. В большинстве испытанных сочетаний груза и скорости тянуть рикшу стоило роботу меньших усилий, чем ходить налегке, — лишь при 120 кг и скоростях от 1,6 до 2 м/с затраты превысили ходьбу. При 70 кг бёдра работают на 33 процента меньше, а лодыжки — на 61 процент меньше; колени работают на 126 процентов больше, но в сумме всё равно выходит меньше. В симуляции увеличение груза в четыре раза, с 30 до 120 кг, повышает механическую стоимость перевозки всего на 16,5 процента.
Отчасти это объясняется тем, что тележка полезно «отталкивает» робота в ответ. На каждом шаге боковая сила от рукояток противодействует боковому раскачиванию робота, а крутильная реакция тележки противодействует его крену — словно амортизатор для его равновесия.
Дальше: хвататься за рукоятки самостоятельно
Эти показатели эффективности — расчётные индикаторы на основе моментов в суставах, а не измеренное потребление электроэнергии: авторы включают реальные измерения энергии в число следующих шагов, наряду с обучением робота самостоятельно хвататься и перехватывать рукоятки и выбирать путь в зависимости от местности.