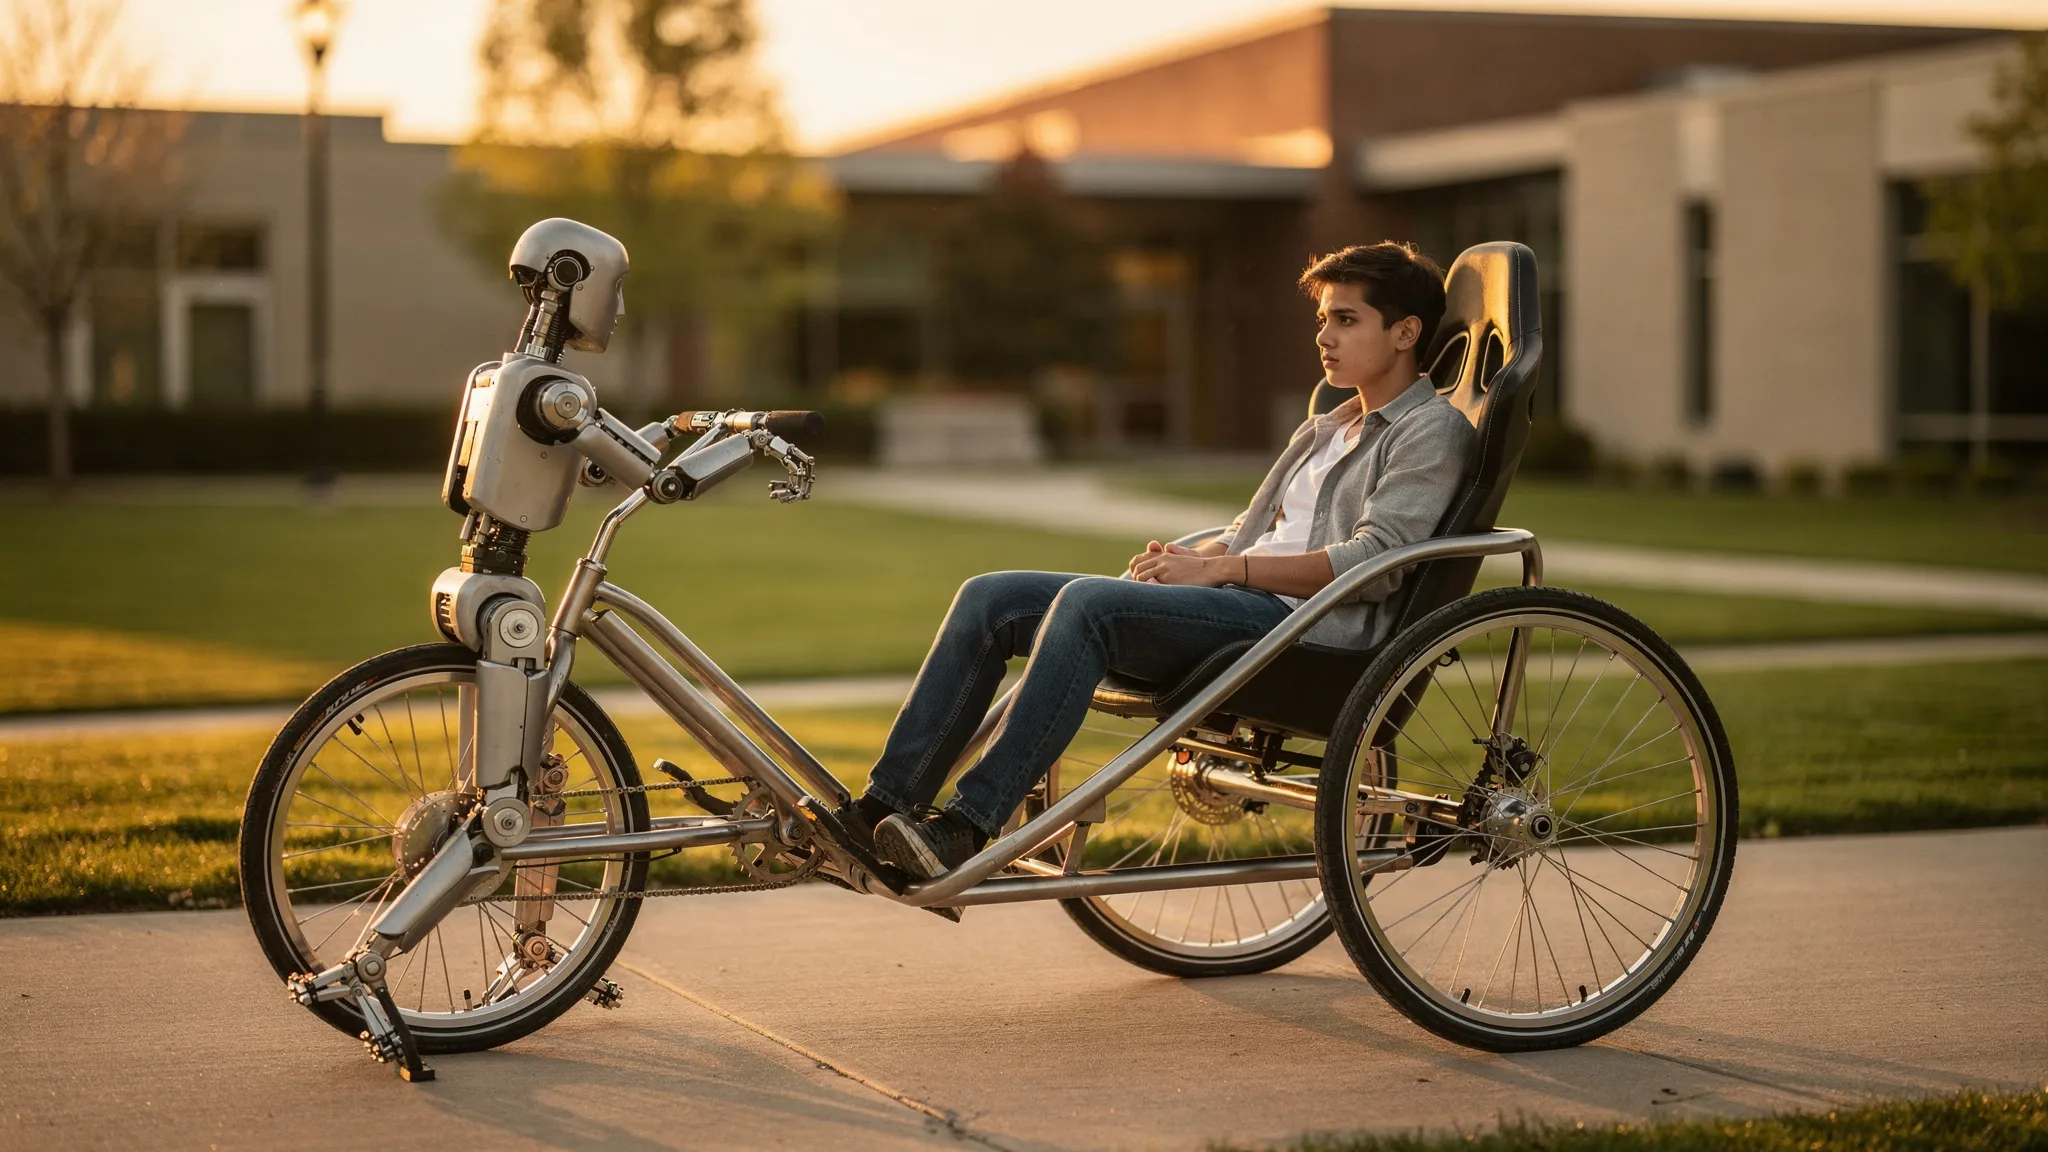
মানবাকৃতির রোবট টানছে রিকশা
আশা করা হয়, মানবাকৃতির রোবটরা মানুষের জন্য তৈরি জায়গায় মানুষ, যন্ত্রপাতি ও মালপত্র আনা-নেওয়া করবে। বাহুতে বোঝা বহন করা কঠিন: এতে জয়েন্ট, কাঠামো ও ভারসাম্যের ওপর চাপ পড়ে। আরেকটি উপায় আছে, গাড়ির মতোই পুরোনো: চাকায় টেনে নেওয়া। চাকা ভারের বেশিরভাগ বহন করে, আর রোবটকে শুধু ধাক্কা ও দিক জোগাতে হয়। নীতিগতভাবে, একটি রোবট এভাবে নিজের চেয়ে অনেক ভারী বোঝা সরাতে পারে।
সাংহাই ইনোভেশন ইনস্টিটিউটের লেগড এআই ল্যাবের (Legged AI Lab) ইয়াংঝি ইয়াং (Yangzhi Yang), শিয়াওবিন শিয়ং (Xiaobin Xiong) ও তাঁদের সহকর্মীরা একটি নজরকাড়া পরীক্ষা বেছে নিয়েছেন: একটি মানবাকৃতির রোবট যে রিকশা টানে।
মাপমতো তৈরি গাড়ি
রোবটটি একটি Unitree G1, যার পা, কোমর ও বাহুতে ২৯টি মোটরচালিত জয়েন্ট, আর দুটি গ্রিপারে লাগানো বিশেষভাবে বানানো অ্যালুমিনিয়ামের ডগা। বাজারের রিকশা তার জন্য বেশি বড় ছিল, তাই দলটি সাইকেলের চাকা, রেসিং বাকেট সিট আর অ্যালুমিনিয়ামের নল দিয়ে একটি বানিয়েছে। খালি অবস্থায় এর ওজন ২২.৮ কিলোগ্রাম।
কঠিন ব্যাপারটি হলো, হাতল দিয়ে যে বল সঞ্চারিত হয় তা একসঙ্গে সবকিছুর ওপর নির্ভর করে: বোঝা কত ভারী আর কোথায় বসানো, চাকা মাটিতে কীভাবে গড়ায়, গাড়ির তুলনায় রোবট কীভাবে দাঁড়িয়ে। আর রোবটকে এর কিছুই সরাসরি না মেপে চলা শুরু করতে, চলতে, বাঁক নিতে ও থামতে হয়। সে শুধু জানে তার নিজের শরীর কী অনুভব করে — জয়েন্টের কোণ, জয়েন্টের গতি, ধড়ের হেলে থাকা।
সব দেখা শিক্ষক, আন্দাজ করা ছাত্র
নিয়ন্ত্রকটিকে একটি পদার্থবিজ্ঞান সিমুলেটরে রিইনফোর্সমেন্ট লার্নিং (প্রণোদনাভিত্তিক শিক্ষণ) দিয়ে তিন ধাপে প্রশিক্ষণ দেওয়া হয়েছে:
- একজন “শিক্ষক”-কে প্রশিক্ষণ দেওয়া হয় সিমুলেটরের জানা সবকিছুতে বিশেষ প্রবেশাধিকার দিয়ে: গাড়ির ভর ও ভারকেন্দ্র, গড়ানোর প্রতিরোধ, মাটির ঘর্ষণ, ঢাল, প্রতিটি গ্রিপারে বল।
- একজন “ছাত্র” শুধু শেষ ৬১টি সময়ধাপে রোবটের নিজস্ব সেন্সরের ইতিহাস দেখে। সে শিক্ষকের কাজ নকল করতে শেখে, আর নিজের শরীর কীভাবে সাড়া দিয়েছে তা থেকে পরিস্থিতির যে সংক্ষিপ্ত সারাংশ শিক্ষকের কাছে থাকে, তা অনুমান করতে শেখে।
- তারপর ছাত্রকে নিজে নিজে সূক্ষ্মভাবে টিউন করা হয়।
প্রশিক্ষণে দুটি গ্রাফিক্স প্রসেসরে প্রায় ১১ ঘণ্টা ধরে ৮,১৯২টি সিমুলেটেড রোবট সমান্তরালে চালানো হয়েছে, গাড়ির ভর, ঘর্ষণ, ঢাল আর এলোমেলো ধাক্কা সব বদলে বদলে।
ছাত্র কী শিখল
সিমুলেশনে, ছাত্র নির্দেশিত গতি প্রায় শিক্ষকের মতোই ভালোভাবে অনুসরণ করে। স্মৃতি গুরুত্বপূর্ণ: শুধু বর্তমান মুহূর্ত দেখা নিয়ন্ত্রকের তুলনায়, ইতিহাস ব্যবহারে গতির ত্রুটি ২৩ শতাংশ কমে। বাহুও গুরুত্বপূর্ণ: সেগুলো আটকে দিলে গতির ত্রুটি ৫২ শতাংশ বাড়ে। আর নিয়ন্ত্রকটি ১২০ কিলোগ্রাম পর্যন্ত বোঝাতেও কাজ চালিয়ে যায়, যা প্রশিক্ষণের ৬০ কিলোগ্রামের সীমার অনেক ওপরে।
তারপর আসল পরীক্ষা। একটিমাত্র নিয়ন্ত্রক, কখনো নতুন করে টিউন না করা, প্রথমে আসনে বসা আরেকটি G1 রোবটকে টেনেছে (মোট ৬০ কেজি), তারপর একজন মানুষ যাত্রীকে (৯০ কেজি), তারপর আরও ভারী একজনকে: ১১৫ কিলোগ্রাম, অর্থাৎ রোবটের নিজের ভরের প্রায় ৩.১৫ গুণ। সেকেন্ডে ১, ১.৫ ও ২ মিটারে রিকশাটি প্রতিবার চলা শুরু করেছে, গতি ধরে রেখেছে আর থেমেছে। গবেষণাপত্রে ১১৫ কেজি বোঝা নিয়ে সেকেন্ডে ২.৬ মিটারে, আর অতিরিক্ত টিউনিংয়ের পর ৪২ কেজির হালকা বোঝা নিয়ে সেকেন্ডে ৩.৮ মিটারে চলাও দেখানো হয়েছে।
হাঁটার চেয়েও হালকা
সবচেয়ে অপ্রত্যাশিত ফলাফলটি শ্রম নিয়ে। লেখকেরা এমন একটি সূচক ব্যবহার করেন যা জয়েন্টগুলোকে কতটা জোরে মোচড় দিতে হয় তার ওপর ভিত্তি করে। পরীক্ষিত বোঝা ও গতির বেশিরভাগ সমন্বয়ে, রিকশা টানতে রোবটের খালি হাতে হাঁটার চেয়ে কম শ্রম লেগেছে — শুধু ১২০ কেজি আর সেকেন্ডে ১.৬ থেকে ২ মিটারে এটি হাঁটাকে ছাড়িয়েছে। ৭০ কেজিতে, নিতম্ব ৩৩ শতাংশ কম আর গোড়ালি ৬১ শতাংশ কম কাজ করে; হাঁটু ১২৬ শতাংশ বেশি কাজ করে, কিন্তু মোট শ্রম তবু কম থাকে। সিমুলেশনে, বোঝা ৩০ থেকে ১২০ কেজিতে চার গুণ করলে পরিবহনের যান্ত্রিক খরচ বাড়ে মাত্র ১৬.৫ শতাংশ।
ব্যাখ্যার একটি অংশ হলো, গাড়িটি সহায়কভাবে উল্টো ধাক্কা দেয়। প্রতিটি পদক্ষেপে, হাতল থেকে আসা পাশের দিকের বল রোবটের পাশে দোলার বিরোধিতা করে, আর গাড়ির মোচড়ানো প্রতিক্রিয়া তার গড়িয়ে পড়ার বিরোধিতা করে — তার ভারসাম্যের জন্য একটি শক অ্যাবজর্বারের মতো।
এরপর: নিজে হাতল ধরা
এই দক্ষতার সংখ্যাগুলো জয়েন্ট টর্ক থেকে হিসাব করা সূচক, মাপা বিদ্যুৎ নয়: লেখকেরা তাঁদের পরবর্তী পদক্ষেপের তালিকায় বাস্তব শক্তি-পরিমাপ রেখেছেন, সঙ্গে রোবটকে নিজে হাতল ধরা ও আবার ধরা, আর ভূমি অনুযায়ী পথ বেছে নেওয়া শেখানো।