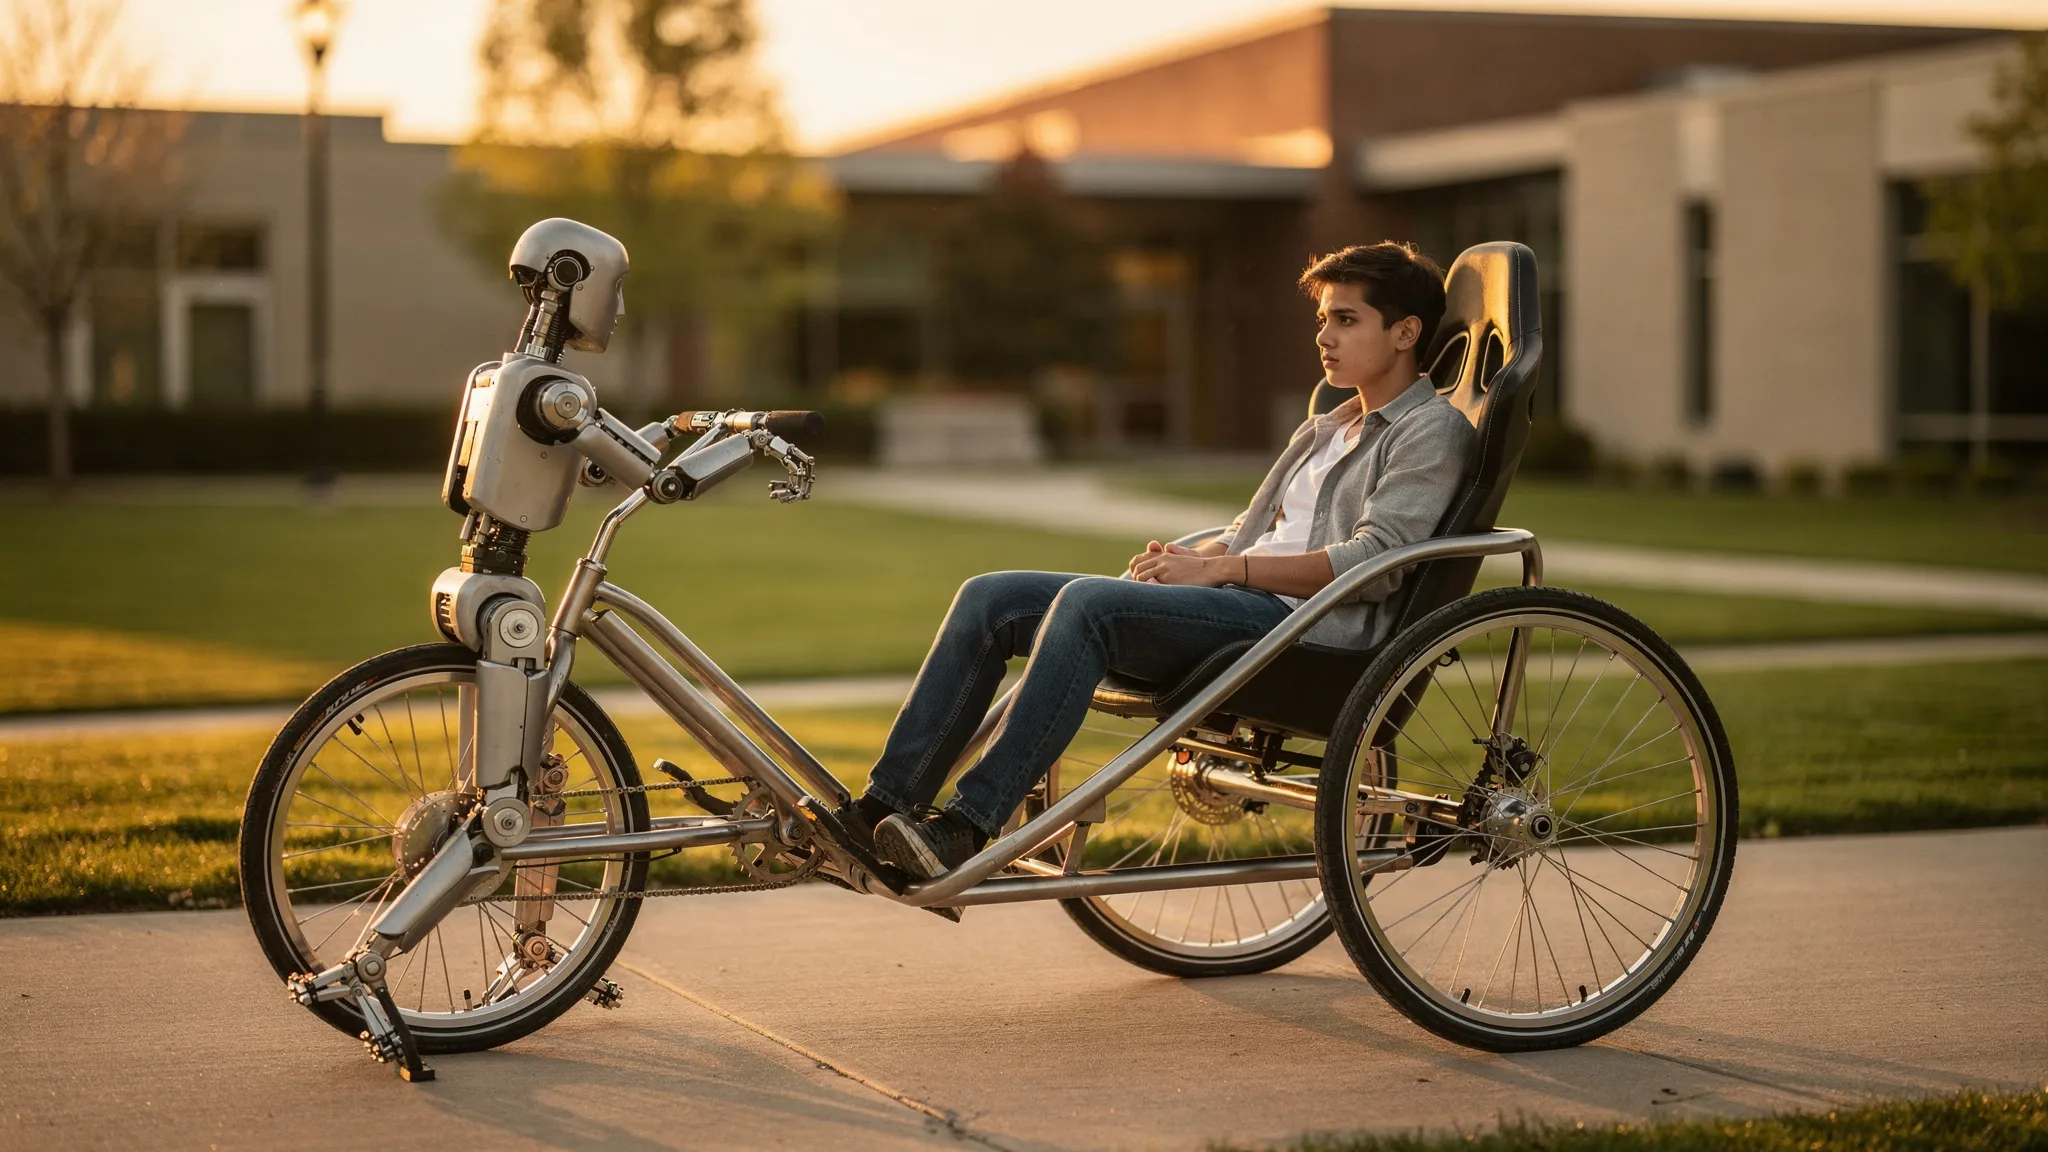
ایک انسان نما روبوٹ رکشہ کھینچتا ہے
انسان نما روبوٹوں سے توقع ہے کہ وہ انسانوں کے لیے بنائی گئی جگہوں میں لوگوں، اوزاروں اور سامان کو ادھر ادھر لے جائیں گے۔ بازوؤں میں بوجھ اٹھانا کٹھن ہے: اس سے جوڑوں، ڈھانچے اور توازن پر زور پڑتا ہے۔ ایک اور طریقہ ہے، اتنا ہی پرانا جتنی گاڑی: اسے پہیوں پر کھینچنا۔ پہیے وزن کا بڑا حصہ اٹھاتے ہیں، اور روبوٹ کو صرف دھکا اور سمت دینی ہوتی ہے۔ اصولی طور پر روبوٹ اس طرح اپنے سے کہیں زیادہ بھاری بوجھ منتقل کر سکتا ہے۔
شنگھائی انوویشن انسٹی ٹیوٹ کی لیگڈ اے آئی لیب کے یانگ ژی یانگ، شیاؤبن شیونگ اور ان کے ساتھیوں نے ایک نمایاں آزمائشی مثال چنی: ایک انسان نما روبوٹ جو رکشہ کھینچتا ہے۔
ناپ کے مطابق بنی گاڑی
روبوٹ ایک Unitree G1 ہے، جس کی ٹانگوں، کمر اور بازوؤں میں 29 موٹر والے جوڑ ہیں، اور دو گرفت کرنے والے ہاتھ جن پر خاص طور پر بنائے گئے ایلومینیم کے سرے لگے ہیں۔ بازار کے رکشے اس کے لیے بہت بڑے تھے، اس لیے ٹیم نے سائیکل کے پہیوں، ریسنگ کی بالٹی نما نشست اور ایلومینیم کی نلکیوں سے خود ایک رکشہ بنایا۔ خالی حالت میں اس کا وزن 22.8 کلوگرام ہے۔
مشکل یہ ہے کہ ہینڈلوں سے گزرنے والی قوتیں بیک وقت ہر چیز پر منحصر ہیں: بوجھ کتنا بھاری ہے اور کہاں رکھا ہے، پہیے زمین پر کیسے لڑھکتے ہیں، روبوٹ گاڑی کے مقابلے میں کیسے کھڑا ہے۔ اور روبوٹ کو چلنا، دوڑنا، مڑنا اور رکنا ہوتا ہے ان میں سے کسی چیز کو براہِ راست ناپے بغیر۔ وہ صرف وہی جانتا ہے جو اس کا اپنا جسم محسوس کرتا ہے — جوڑوں کے زاویے، جوڑوں کی رفتار، دھڑ کا جھکاؤ۔
ایک استاد جو سب کچھ دیکھتا ہے، ایک شاگرد جو اندازہ لگاتا ہے
کنٹرولر کو ایک طبیعیاتی سمولیٹر میں تقویتی تعلّم (reinforcement learning) کے ذریعے تین مراحل میں تربیت دی گئی:
- ایک “استاد” کو ہر اس چیز تک خصوصی رسائی کے ساتھ تربیت دی جاتی ہے جو سمولیٹر جانتا ہے: گاڑی کی کمیت اور مرکزِ ثقل، لڑھکنے کی مزاحمت، زمین کی رگڑ، ڈھلان، ہر گرفت پر قوتیں۔
- ایک “شاگرد” صرف پچھلے 61 وقتی مراحل میں روبوٹ کے اپنے سینسروں کی تاریخ دیکھتا ہے۔ وہ استاد کے افعال کی نقل کرنا سیکھتا ہے، اور اپنے جسم کے ردِعمل سے صورتِ حال کا وہ مختصر خلاصہ اخذ کرنا جو استاد کے پاس ہوتا ہے۔
- پھر شاگرد کو خود اپنے طور پر مزید نکھارا جاتا ہے۔
تربیت میں 8,192 نقلی روبوٹ دو گرافکس پروسیسرز پر تقریباً 11 گھنٹے متوازی چلائے گئے، اور گاڑی کی کمیت، رگڑ، ڈھلان اور اچانک دھکے سب بدلتے رہے۔
شاگرد نے کیا سیکھا
سمولیشن میں شاگرد دی گئی رفتاروں کو تقریباً استاد جتنی اچھی طرح نبھاتا ہے۔ یادداشت اہم ہے: ایسے کنٹرولر کے مقابلے میں جو صرف موجودہ لمحہ دیکھتا ہے، تاریخ کے استعمال سے رفتار کی غلطیاں 23 فیصد کم ہو جاتی ہیں۔ بازو بھی اہم ہیں: انہیں جامد کر دیں تو رفتار کی غلطیاں 52 فیصد بڑھ جاتی ہیں۔ اور کنٹرولر 120 کلوگرام تک کے بوجھ کے ساتھ بھی کام کرتا رہتا ہے، جو تربیت کی 60 کلوگرام کی حد سے کہیں زیادہ ہے۔
پھر اصل امتحان۔ ایک ہی کنٹرولر، جسے کبھی دوبارہ ٹیون نہیں کیا گیا، نے پہلے نشست پر بیٹھے دوسرے G1 روبوٹ کو کھینچا (کل 60 کلوگرام)، پھر ایک انسانی مسافر کو (90 کلوگرام)، پھر ایک زیادہ بھاری مسافر کو: 115 کلوگرام، روبوٹ کی اپنی کمیت کا تقریباً 3.15 گنا۔ 1، 1.5 اور 2 میٹر فی سیکنڈ پر رکشہ ہر بار چلا، اپنی رفتار برقرار رکھی اور رکا۔ مقالہ 115 کلوگرام بوجھ کے ساتھ 2.6 میٹر فی سیکنڈ پر، اور اضافی نکھار کے بعد 42 کلوگرام کے ہلکے بوجھ کے ساتھ 3.8 میٹر فی سیکنڈ پر دوڑیں بھی دکھاتا ہے۔
چلنے سے ہلکا
سب سے غیر متوقع نتیجہ محنت سے متعلق ہے۔ مصنفین ایک ایسا اشاریہ استعمال کرتے ہیں جو اس پر مبنی ہے کہ جوڑوں کو کتنا زور سے مروڑنا پڑتا ہے۔ بوجھ اور رفتار کے آزمائے گئے زیادہ تر امتزاجوں میں رکشہ کھینچنے میں روبوٹ کی محنت کچھ بھی لیے بغیر چلنے سے کم لگی — صرف 120 کلوگرام اور 1.6 سے 2 میٹر فی سیکنڈ پر یہ چلنے سے بڑھ گئی۔ 70 کلوگرام پر کولہے 33 فیصد کم اور ٹخنے 61 فیصد کم کام کرتے ہیں؛ گھٹنے 126 فیصد زیادہ کام کرتے ہیں، لیکن مجموعی محنت پھر بھی کم رہتی ہے۔ سمولیشن میں بوجھ کو 30 سے 120 کلوگرام تک چار گنا کرنے سے نقل و حمل کی میکانیکی لاگت صرف 16.5 فیصد بڑھتی ہے۔
اس کی وضاحت کا ایک حصہ یہ ہے کہ گاڑی مفید انداز میں پلٹ کر دھکا دیتی ہے۔ ہر قدم پر ہینڈلوں کی پہلو کی قوت روبوٹ کے پہلو کی طرف ڈولنے کی مخالفت کرتی ہے، اور گاڑی کا مروڑ والا ردِعمل اس کے لڑھکنے کی مخالفت کرتا ہے — جیسے اس کے توازن کے لیے ایک شاک ابزاربر۔
اگلا قدم: ہینڈل خود پکڑنا
یہ کارکردگی کے اعداد جوڑوں کے ٹارک سے نکالے گئے اشاریے ہیں، ناپی گئی بجلی نہیں: مصنفین اپنے اگلے اقدامات میں توانائی کی حقیقی پیمائشیں شامل کرتے ہیں، ساتھ ہی روبوٹ کو خود ہینڈل پکڑنا اور دوبارہ پکڑنا، اور زمین کے مطابق اپنا راستہ چننا سکھانا۔