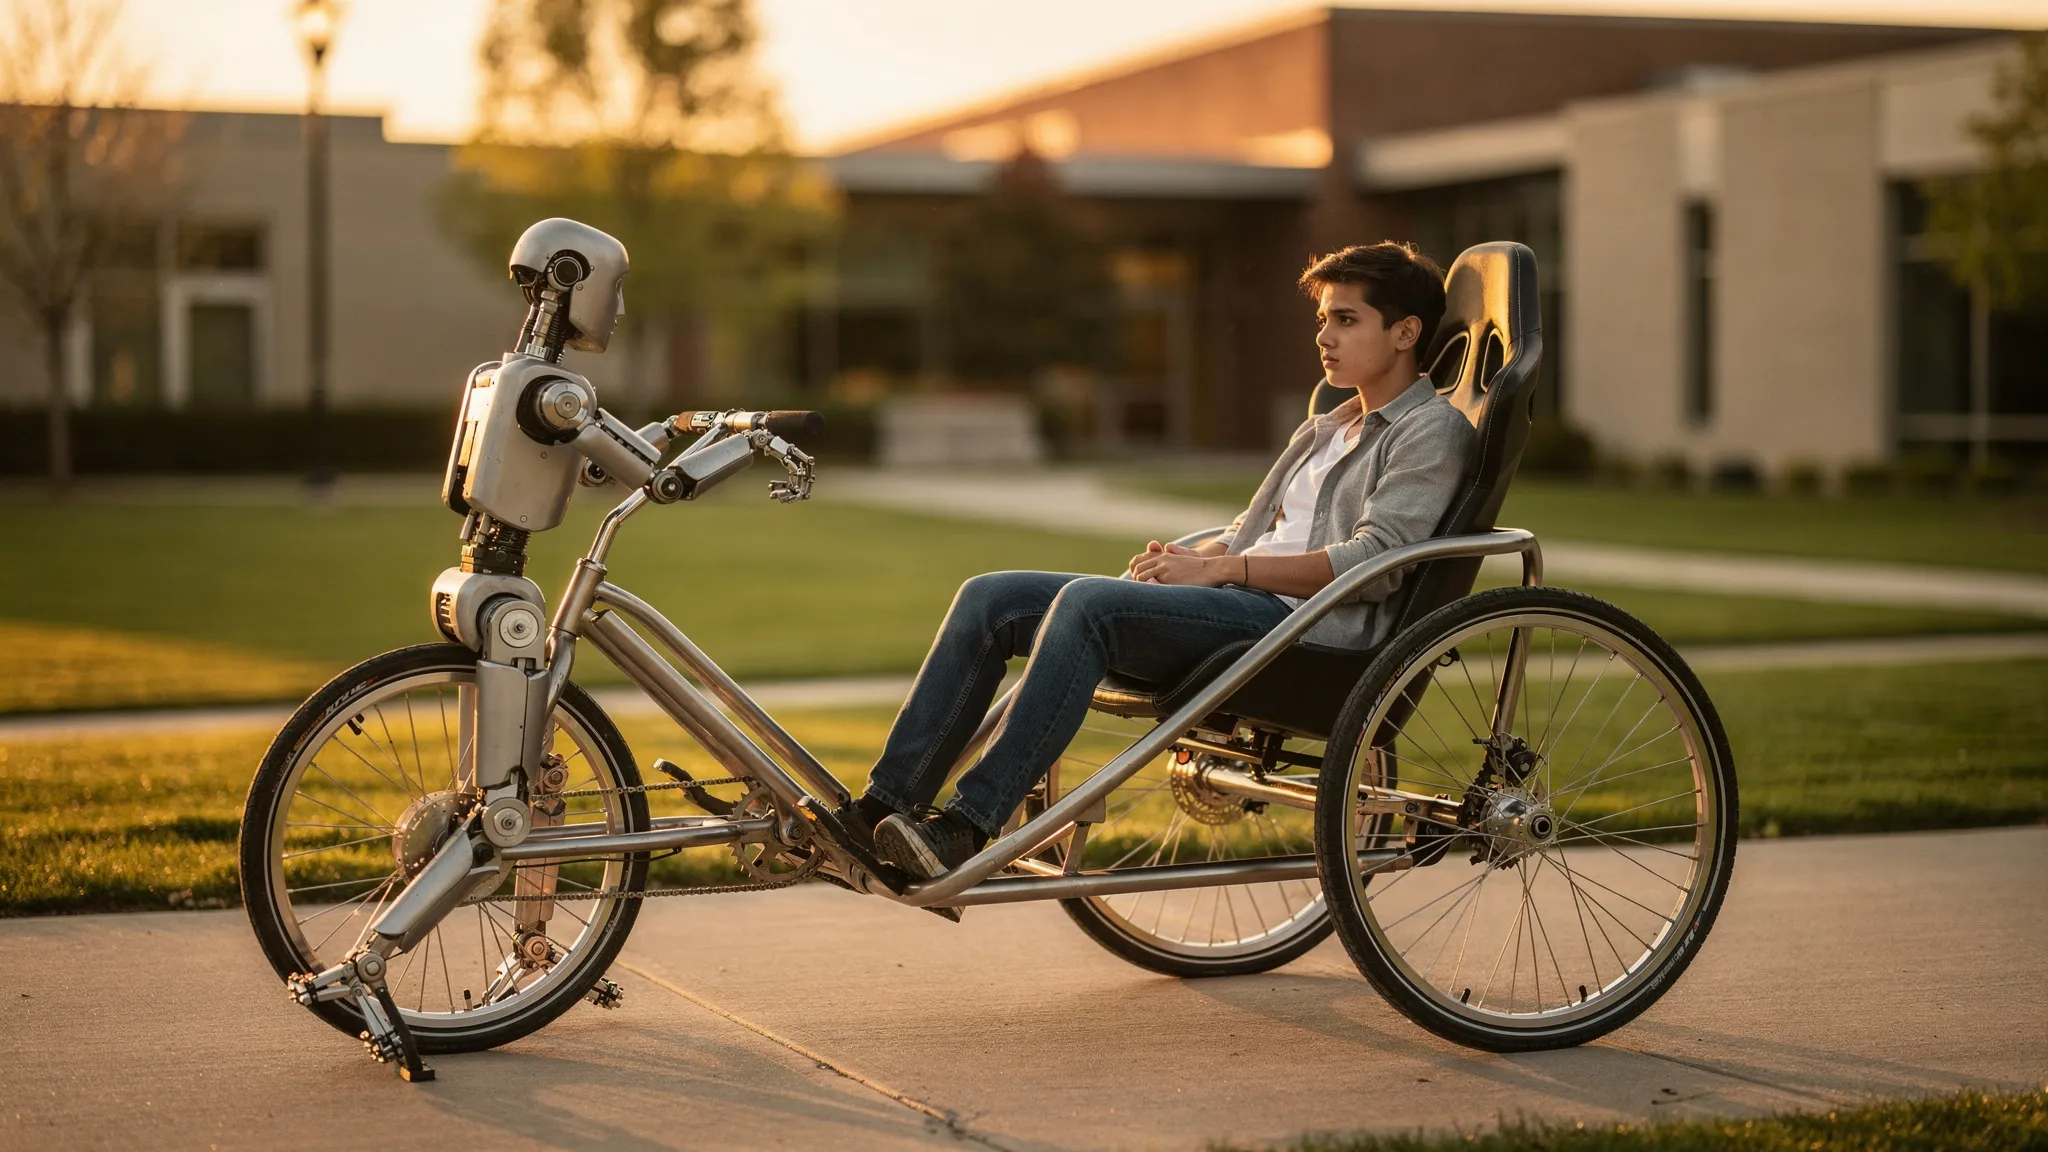
ह्यूमनॉइड रोबोट ने खींचा रिक्शा
उम्मीद है कि ह्यूमनॉइड रोबोट इंसानों के लिए बनी जगहों में लोगों, औज़ारों और सामान को इधर-उधर ले जाएँगे। बाँहों में बोझ उठाना कठिन काम है: इससे जोड़ों, ढाँचे और संतुलन पर ज़ोर पड़ता है। एक और तरीक़ा है, गाड़ी जितना ही पुराना: उसे पहियों पर खींचना। ज़्यादातर वज़न पहिए उठाते हैं, और रोबोट को बस धक्का और दिशा देनी होती है। सिद्धांत रूप में, इस तरह एक रोबोट अपने से कहीं भारी बोझ ढो सकता है।
शंघाई इनोवेशन इंस्टीट्यूट की लेग्ड AI लैब (Legged AI Lab) में यांगझी यांग (Yangzhi Yang), शियाओबिन श्योंग (Xiaobin Xiong) और उनके सहयोगियों ने परीक्षण के लिए एक दिलचस्प मामला चुना: एक ह्यूमनॉइड जो रिक्शा खींचता है।
नाप से बनी गाड़ी
रोबोट एक Unitree G1 है, जिसके पैरों, कमर और बाँहों में 29 मोटर-चालित जोड़ हैं, और दो ग्रिपर हैं जिनमें ख़ास तौर पर बनाए गए एल्युमिनियम के सिरे लगे हैं। बाज़ार में मिलने वाले रिक्शे उसके लिए बहुत बड़े थे, इसलिए टीम ने साइकिल के पहियों, रेसिंग बकेट सीट और एल्युमिनियम ट्यूबों से एक रिक्शा बनाया। ख़ाली होने पर उसका वज़न 22.8 किलोग्राम है।
मुश्किल यह है कि हैंडलों से होकर गुज़रने वाले बल एक साथ हर चीज़ पर निर्भर करते हैं: बोझ कितना भारी है और कहाँ रखा है, पहिए ज़मीन पर कैसे लुढ़कते हैं, रोबोट गाड़ी के सापेक्ष कैसे खड़ा है। और रोबोट को इनमें से कुछ भी सीधे मापे बिना चलना शुरू करना, रफ़्तार बनाए रखना, मुड़ना और रुकना होता है। उसे बस वही पता है जो उसका अपना शरीर महसूस करता है — जोड़ों के कोण, जोड़ों की गति, धड़ का झुकाव।
सब कुछ देखने वाला शिक्षक, अंदाज़ा लगाने वाला छात्र
कंट्रोलर को एक भौतिकी सिम्युलेटर में रीइन्फ़ोर्समेंट लर्निंग (प्रबलन अधिगम) से तीन चरणों में प्रशिक्षित किया गया:
- एक “शिक्षक” को ऐसी विशेष पहुँच के साथ प्रशिक्षित किया जाता है जिसमें सिम्युलेटर की हर जानकारी शामिल है: गाड़ी का द्रव्यमान और गुरुत्व केंद्र, लुढ़कने का प्रतिरोध, ज़मीन का घर्षण, ढलान, हर ग्रिपर पर लगने वाले बल।
- एक “छात्र” को बस पिछले 61 समय-चरणों में रोबोट के अपने सेंसरों का इतिहास दिखता है। वह शिक्षक के कार्यों की नक़ल करना सीखता है, और अपने शरीर की प्रतिक्रियाओं से स्थिति के उस संक्षिप्त सार का अनुमान लगाना सीखता है जो शिक्षक के पास होता है।
- फिर छात्र को अपने दम पर बारीकी से ट्यून किया जाता है।
प्रशिक्षण में दो ग्राफ़िक्स प्रोसेसरों पर लगभग 11 घंटे तक 8,192 सिमुलेटेड रोबोट एक साथ चलाए गए, जिसमें गाड़ी का द्रव्यमान, घर्षण, ढलान और अचानक लगने वाले धक्के बदलते रहे।
छात्र ने क्या सीखा
सिमुलेशन में, छात्र निर्देशित रफ़्तार का पालन लगभग शिक्षक जितना ही अच्छी तरह करता है। याददाश्त मायने रखती है: सिर्फ़ मौजूदा पल देखने वाले कंट्रोलर की तुलना में, इतिहास के इस्तेमाल से रफ़्तार की त्रुटियाँ 23 प्रतिशत घटती हैं। बाँहें भी मायने रखती हैं: उन्हें जाम कर देने से रफ़्तार की त्रुटियाँ 52 प्रतिशत बढ़ जाती हैं। और कंट्रोलर 120 किलोग्राम तक के बोझ के साथ काम करता रहता है, जो उस 60 किलोग्राम की सीमा से कहीं ज़्यादा है जिस पर उसे प्रशिक्षित किया गया था।
फिर असली परीक्षा। एक ही कंट्रोलर, जिसे कभी दोबारा ट्यून नहीं किया गया, ने पहले सीट पर बैठे एक दूसरे G1 रोबोट को खींचा (कुल 60 किलो), फिर एक इंसानी यात्री को (90 किलो), फिर एक और भारी यात्री को: 115 किलोग्राम, यानी रोबोट के अपने द्रव्यमान का लगभग 3.15 गुना। 1, 1.5 और 2 मीटर प्रति सेकंड पर, रिक्शा हर बार चल पड़ा, रफ़्तार बनाए रखी और रुका। शोधपत्र में 115 किलो के बोझ के साथ 2.6 मीटर/सेकंड पर, और अतिरिक्त ट्यूनिंग के बाद 42 किलो के हल्के बोझ के साथ 3.8 मीटर/सेकंड पर दौड़ भी दिखाई गई है।
चलने से भी हल्का
सबसे अप्रत्याशित नतीजा मेहनत से जुड़ा है। लेखक एक ऐसे सूचक का इस्तेमाल करते हैं जो इस पर आधारित है कि जोड़ों को कितना ज़ोर से मरोड़ना पड़ता है। बोझ और रफ़्तार के ज़्यादातर परखे गए संयोजनों में, रिक्शा खींचने में रोबोट को ख़ाली हाथ चलने से कम मेहनत लगी — सिर्फ़ 120 किलो और 1.6 से 2 मीटर/सेकंड पर ही यह चलने से ज़्यादा हुई। 70 किलो पर, कूल्हे 33 प्रतिशत कम और टख़ने 61 प्रतिशत कम काम करते हैं; घुटने 126 प्रतिशत ज़्यादा काम करते हैं, लेकिन कुल मिलाकर मेहनत फिर भी कम रहती है। सिमुलेशन में, बोझ को 30 से 120 किलो यानी चार गुना करने पर परिवहन की यांत्रिक लागत सिर्फ़ 16.5 प्रतिशत बढ़ती है।
इसकी एक वजह यह है कि गाड़ी मददगार ढंग से वापस धकेलती है। हर क़दम पर, हैंडलों से आने वाला बग़ल का बल रोबोट के बग़ल में डगमगाने का विरोध करता है, और गाड़ी की मरोड़ वाली प्रतिक्रिया उसके लुढ़कने का विरोध करती है — उसके संतुलन के लिए एक शॉक एब्ज़ॉर्बर की तरह।
आगे: हैंडल ख़ुद पकड़ना
दक्षता के ये आँकड़े जोड़ों के टॉर्क से निकाले गए सूचक हैं, मापी गई बिजली नहीं: लेखक अपने अगले क़दमों में असली ऊर्जा माप को शामिल करते हैं, साथ ही रोबोट को हैंडल ख़ुद पकड़ना और दोबारा पकड़ना, और ज़मीन के हिसाब से अपना रास्ता चुनना सिखाना भी।