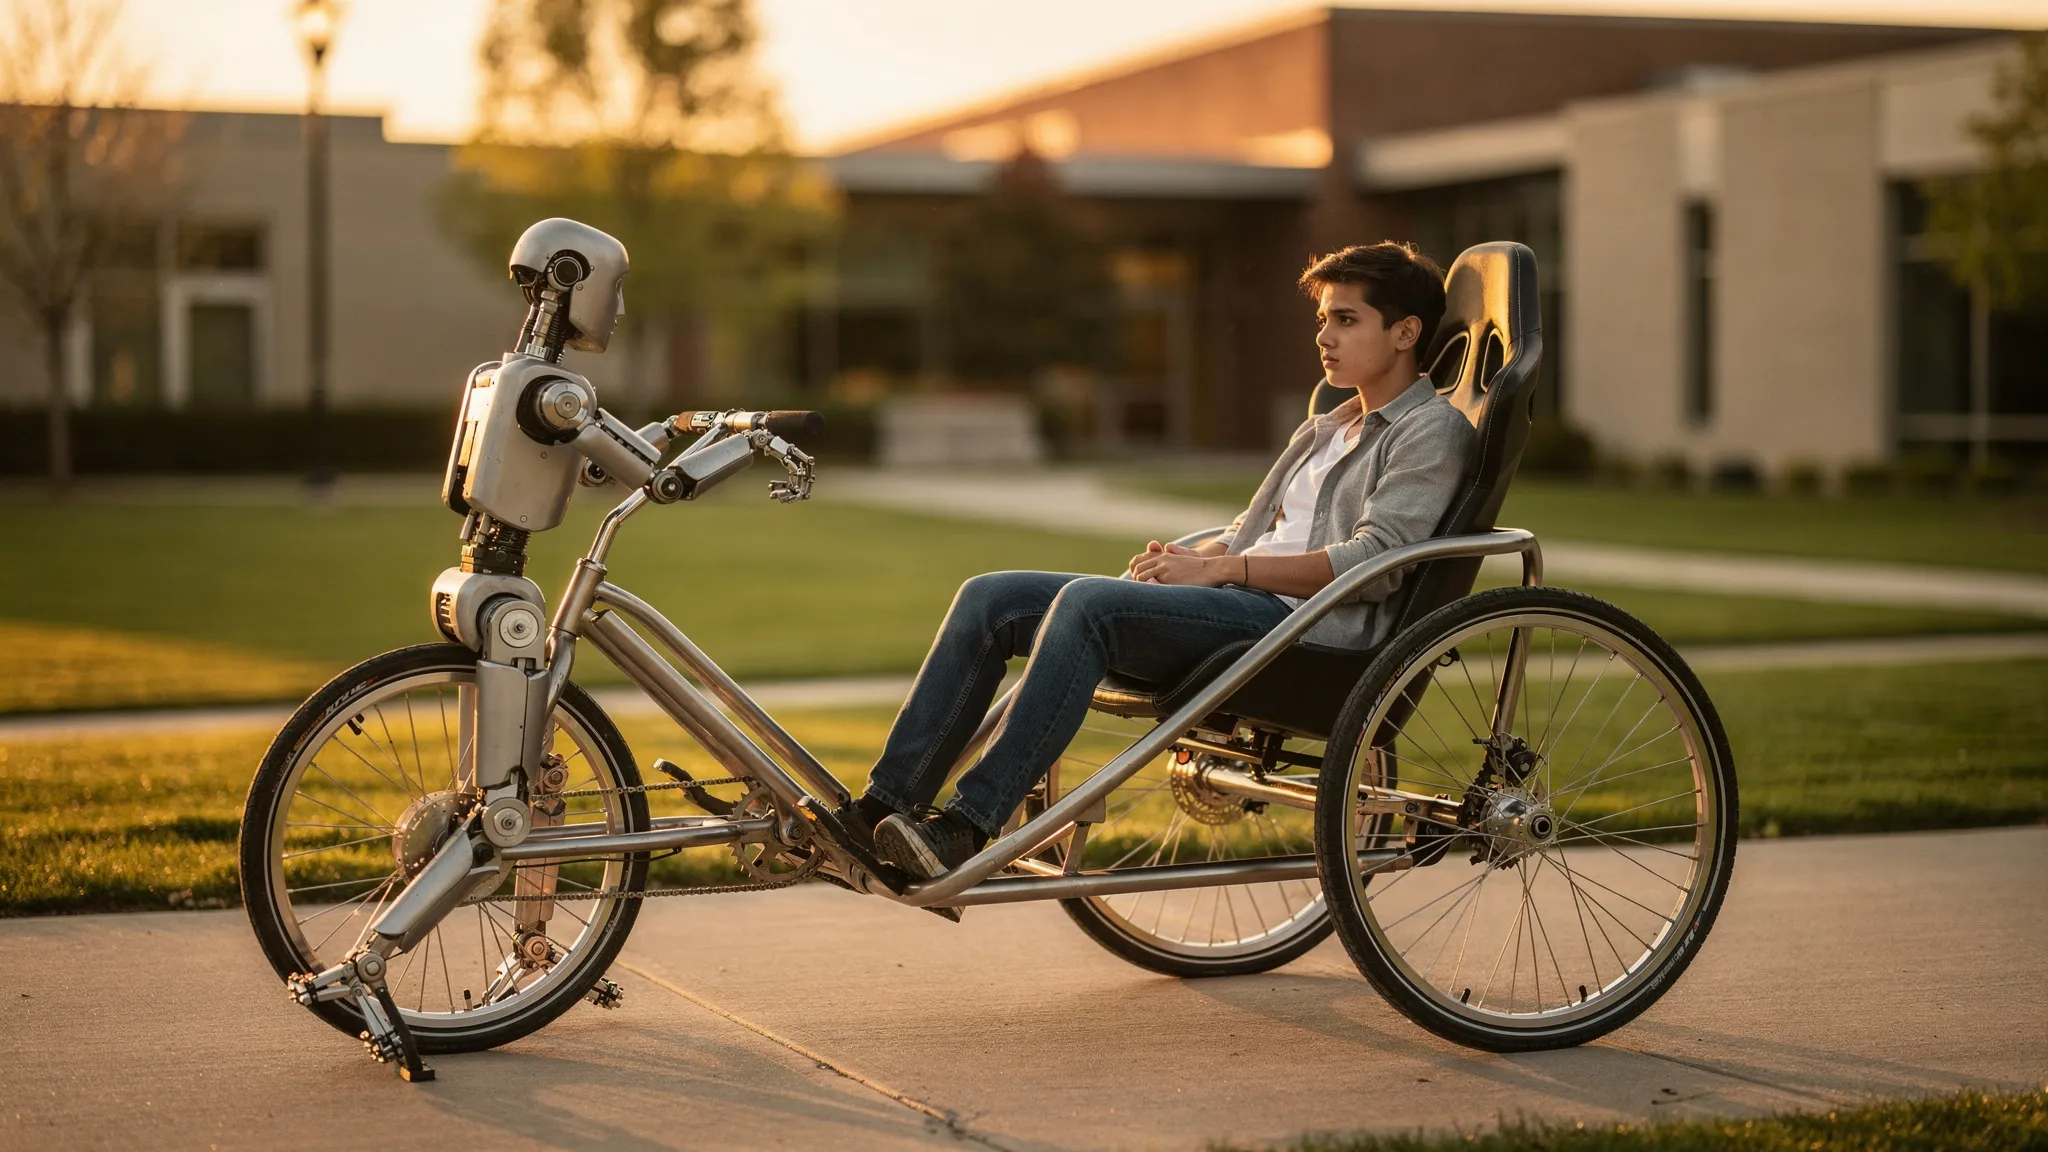
人力車を引く人型ロボット
人型ロボットには、人間のために作られた場所で人や道具や物を運ぶことが期待されている。荷物を腕に抱えて運ぶのは負担が大きい。関節にも、構造にも、バランスにも無理がかかる。荷車と同じくらい古い別のやり方がある。車輪にのせて引くのだ。重さのほとんどは車輪が支え、ロボットは押す力と方向づけを担えばよい。原理的には、ロボットは自分よりはるかに重いものを動かせることになる。
上海創智学院(Shanghai Innovation Institute)のLegged AI Labに所属するヤン・ヤンジー(Yangzhi Yang)、シオン・シャオビン(Xiaobin Xiong)らは、目を引く試験例を選んだ。人力車を引く人型ロボットだ。
体に合わせて作った車
ロボットはUnitree G1。脚、腰、腕に29個のモーター駆動の関節をもち、二つのグリッパーには特注のアルミ製の先端が取りつけられている。市販の人力車はこのロボットには大きすぎたため、チームは自転車の車輪、レース用のバケットシート、アルミパイプで一台を作った。空車の重さは22.8キログラムだ。
難しいのは、ハンドルを通って伝わる力が、あらゆることに同時に左右される点だ。荷がどれだけ重く、どこに座っているか、車輪が地面の上をどう転がるか、ロボットが車に対してどう立っているか。しかもロボットは、どれも直接測らずに、発進し、巡航し、曲がり、止まらなければならない。ロボットにわかるのは、自分の体が感じることだけだ。関節の角度、関節の速度、胴体の傾き。
すべてを見る先生と、推測する生徒
制御器は物理シミュレーターのなかで、強化学習によって三つの段階で訓練された。
- **「先生」**は、シミュレーターが知っているすべてに特権的にアクセスして訓練される。車の質量と重心、転がり抵抗、地面の摩擦、傾斜、各グリッパーにかかる力。
- **「生徒」**が見るのは、直近61時間ステップ分のロボット自身のセンサーの履歴だけだ。生徒は先生の動作をまね、自分の体がどう反応してきたかから、状況についての先生のコンパクトな要約を推測することを学ぶ。
- その後、生徒は単独で微調整される。
訓練では、2台のグラフィックス・プロセッサー上で8,192台のシミュレーション上のロボットを並行して約11時間動かした。車の質量、摩擦、傾斜、ランダムな突き飛ばしはすべて変化させた。
生徒が学んだこと
シミュレーションでは、生徒は指示された速度に、先生とほぼ同じくらいうまく追従する。記憶が効いている。現在の瞬間しか見ない制御器と比べ、履歴を使うと速度の誤差が23%減る。腕も効いている。腕を固定すると、速度の誤差は52%大きくなる。そして制御器は、訓練時の上限60キログラムをはるかに超える、最大120キログラムの荷でも機能し続ける。
次は実地試験だ。一度も再調整していない、たった一つの制御器が、座席に座った2台目のG1ロボット(合計60 kg)を引き、続いて人間の乗客(90 kg)を、さらに重い乗客を引いた。115キログラム、ロボット自身の質量の約3.15倍だ。秒速1、1.5、2メートルで、人力車は毎回発進し、速度を保ち、停止した。論文には、115 kgの荷で秒速2.6 mの走行や、追加の微調整後に42 kgの軽い荷で秒速3.8 mの走行も示されている。
歩くより楽
最も意外な結果は、負担に関するものだ。著者らは、関節がどれだけ強くねじられなければならないかにもとづく指標を使う。試した荷と速度の組み合わせのほとんどで、人力車を引くほうが、何も持たずに歩くよりロボットの負担が小さかった。歩行を上回ったのは、120 kgで秒速1.6〜2 mのときだけだった。70 kgでは、股関節の仕事は33%、足首は61%減る。膝は126%多く働くが、合計ではそれでも低くなる。シミュレーションでは、荷を30 kgから120 kgへ4倍にしても、輸送の機械的コストは16.5%しか上がらない。
説明の一部は、車が都合よく押し返してくれることにある。一歩ごとに、ハンドルからの横向きの力がロボットの横揺れに逆らい、車のねじれの反作用がロボットの横転方向の揺れに逆らう。バランスのためのショックアブソーバーのようなものだ。
次は、自分でハンドルをつかむこと
これらの効率の数値は関節トルクから計算した指標で、測定した電力量ではない。著者らは今後の課題として、実際のエネルギー測定に加え、ロボットが自分でハンドルをつかみ、つかみ直すことを教えることと、地形に応じて経路を選ぶことを挙げている。