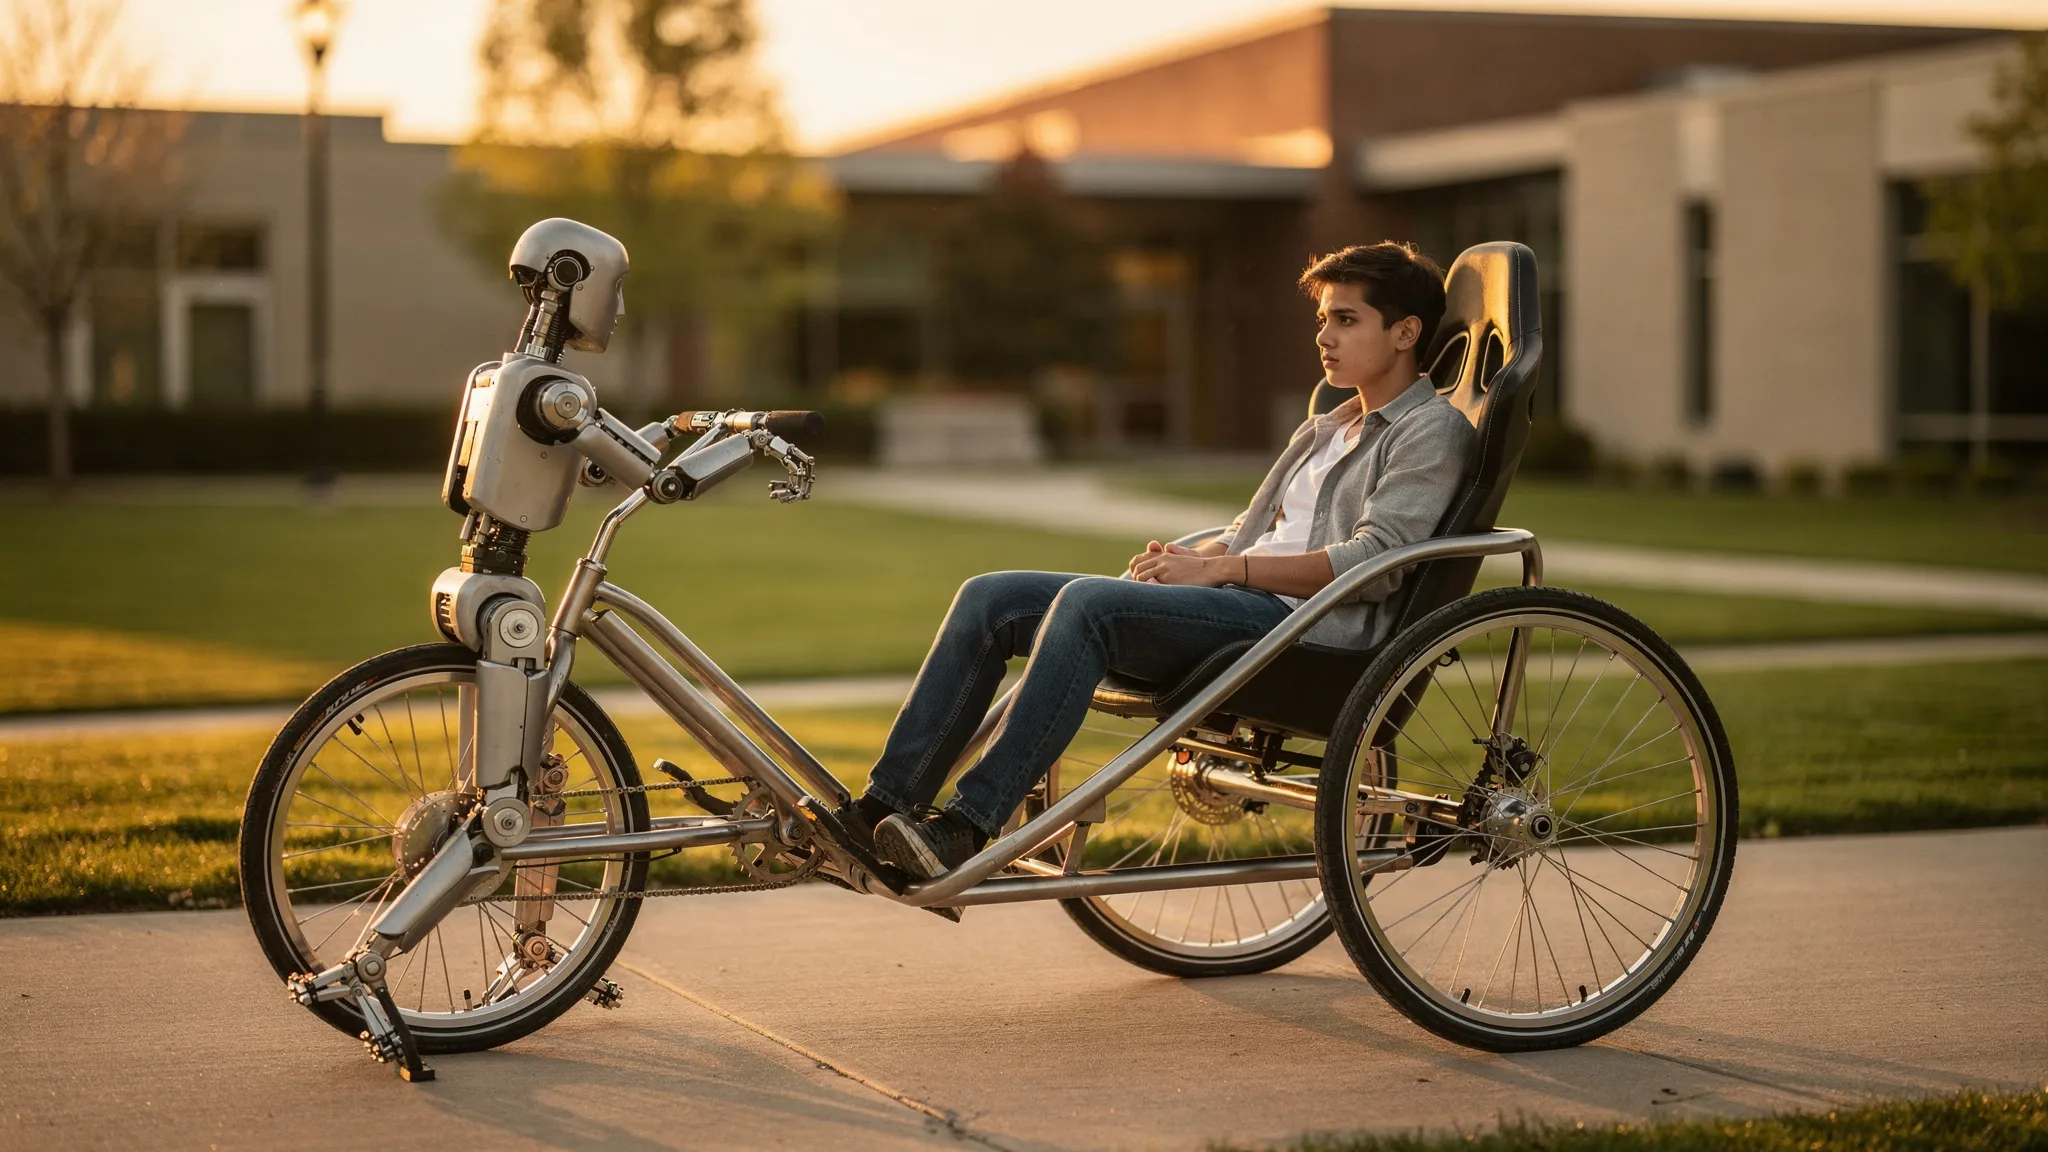
İNSANSI BİR ROBOT ÇEKEK ARABASI ÇEKİYOR
İnsansı robotlardan, insanlar için inşa edilmiş mekânlarda insanları, aletleri ve malları taşımaları bekleniyor. Bir yükü kollarında taşımak zorlu bir iş: eklemleri, gövdeyi ve dengeyi zorlar. Araba kadar eski başka bir yol daha var: onu tekerlekler üzerinde çekmek. Ağırlığın çoğunu tekerlekler taşır, robotun ise yalnızca itişi ve yönlendirmeyi sağlaması gerekir. İlke olarak bir robot böylece kendisinden çok daha ağır yükleri taşıyabilir.
Shanghai Innovation Institute’un Legged AI Lab’inden Yangzhi Yang, Xiaobin Xiong ve meslektaşları çarpıcı bir test vakası seçti: bir çekek arabası (rickshaw) çeken insansı bir robot.
Ölçüye göre yapılmış bir araba
Robot, bacaklarında, belinde ve kollarında 29 motorlu eklemi bulunan ve özel alüminyum uçlarla donatılmış iki tutucuya sahip bir Unitree G1. Ticari çekek arabaları ona göre fazla büyüktü; bu yüzden ekip bisiklet tekerleklerinden, bir yarış kova koltuğundan ve alüminyum borulardan bir tane yaptı. Boşken ağırlığı 22,8 kilogram.
Zorluk şu ki kollardan geçen kuvvetler aynı anda her şeye bağlı: yükün ne kadar ağır olduğuna ve nerede durduğuna, tekerleklerin zeminde nasıl yuvarlandığına, robotun arabaya göre nasıl durduğuna. Ve robot kalkmalı, seyretmeli, dönmeli ve durmalı — bunların hiçbirini doğrudan ölçmeden. Yalnızca kendi bedeninin hissettiklerini bilir: eklem açıları, eklem hızları, gövdesinin eğimi.
Her şeyi gören bir öğretmen, tahmin eden bir öğrenci
Denetleyici bir fizik simülatöründe, pekiştirmeli öğrenmeyle üç aşamada eğitildi:
- Bir “öğretmen”, simülatörün bildiği her şeye ayrıcalıklı erişimle eğitilir: arabanın kütlesi ve ağırlık merkezi, yuvarlanma direnci, zemin sürtünmesi, eğim, her tutucuya etkiyen kuvvetler.
- Bir “öğrenci” yalnızca robotun kendi sensörlerinin son 61 zaman adımındaki geçmişini görür. Öğretmenin hareketlerini kopyalamayı ve bedeninin nasıl tepki verdiğinden, öğretmenin duruma dair kompakt özetini çıkarsamayı öğrenir.
- Ardından öğrenci kendi başına ince ayardan geçirilir.
Eğitim, araba kütlesi, sürtünme, eğim ve rastgele itmeler değiştirilerek, iki grafik işlemcide yaklaşık 11 saat boyunca paralel olarak 8.192 simüle robot çalıştırdı.
Öğrencinin öğrendikleri
Simülasyonda öğrenci, komut verilen hızları neredeyse öğretmen kadar iyi izliyor. Bellek önemli: yalnızca o anı gören bir denetleyiciyle karşılaştırıldığında, geçmişi kullanmak hız hatalarını yüzde 23 azaltıyor. Kollar da önemli: onları dondurmak hız hatalarını yüzde 52 büyütüyor. Ve denetleyici, eğitildiği 60 kilogramlık tavanın çok ötesinde, 120 kilograma kadar yüklerle çalışmayı sürdürüyor.
Sonra gerçek sınav. Hiç yeniden ayarlanmamış tek bir denetleyici, koltukta oturan ikinci bir G1 robotunu (toplam 60 kg), sonra bir insan yolcuyu (90 kg), sonra daha ağır birini çekti: 115 kilogram, yani robotun kendi kütlesinin yaklaşık 3,15 katı. Saniyede 1, 1,5 ve 2 metrede çekek arabası her seferinde kalkış yaptı, hızını korudu ve durdu. Makale ayrıca 115 kg’lık yükle saniyede 2,6 metrede ve ek ince ayardan sonra daha hafif, 42 kg’lık bir yükle saniyede 3,8 metrede yapılan sürüşleri de gösteriyor.
Yürümekten daha hafif
En beklenmedik sonuç çabayla ilgili. Yazarlar, eklemlerin ne kadar güçlü burulmak zorunda kaldığına dayanan bir gösterge kullanıyor. Test edilen yük ve hız kombinasyonlarının çoğunda çekek arabasını çekmek, robota hiçbir şey taşımadan yürümekten daha az çabaya mal oldu — yalnızca 120 kg ve saniyede 1,6 ila 2 metrede yürümeyi aştı. 70 kg’da kalçalar yüzde 33, ayak bilekleri yüzde 61 daha az çalışıyor; dizler yüzde 126 daha fazla çalışıyor, ama toplam yine de daha düşük çıkıyor. Simülasyonda yükü 30’dan 120 kg’a dört katına çıkarmak, mekanik taşıma maliyetini yalnızca yüzde 16,5 artırıyor.
Açıklamanın bir kısmı, arabanın yararlı bir şekilde karşılık vermesi. Her adımda kollardan gelen yanal kuvvet robotun yana yalpalamasına karşı koyuyor, arabanın burulma tepkisi de yuvarlanmasına karşı koyuyor — dengesi için bir amortisör gibi.
Sırada: kolları kendi başına kavramak
Bu verimlilik rakamları ölçülmüş elektrik değil, eklem torklarından hesaplanmış göstergeler: yazarlar sonraki adımları arasında gerçek enerji ölçümlerini, robota kolları kendi başına kavrayıp yeniden kavramayı ve araziye göre yolunu seçmeyi öğretmeyi sayıyor.