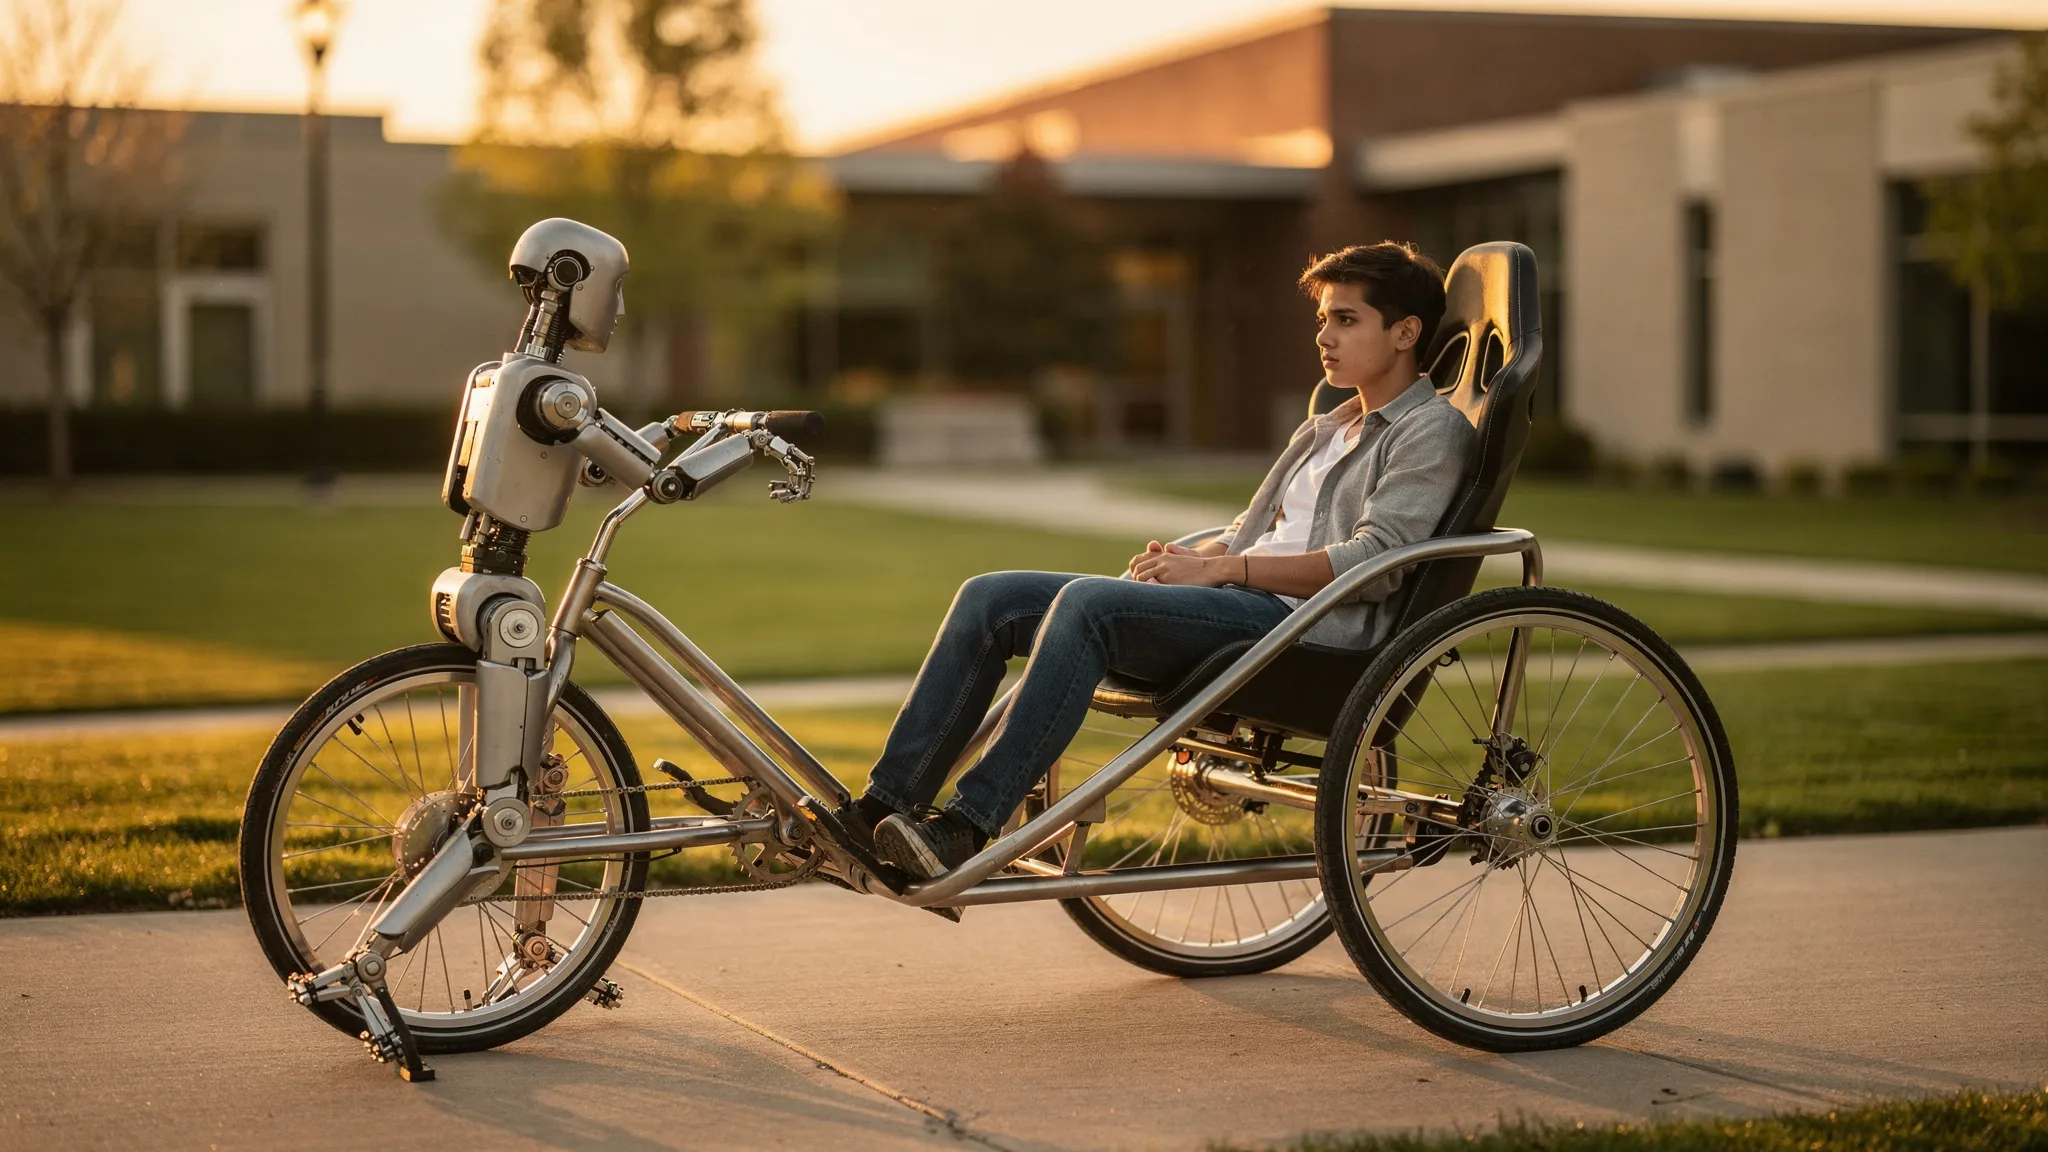
روبوت بشري الشكل يجرّ عربة ريكشا
يُنتظر من الروبوتات البشرية الشكل أن تنقل الناس والأدوات والبضائع في أماكن بُنيت للبشر. وحمل الحمولة بين الذراعين مُرهق: فهو يُجهد المفاصل والهيكل والتوازن. وهناك طريقة أخرى، قديمة قِدم العربة: جرّها على عجلات. فالعجلات تتحمل معظم الوزن، ولا يبقى على الروبوت سوى توفير الدفع والتوجيه. ومن حيث المبدأ، يمكن للروبوت بذلك أن ينقل حمولات أثقل منه بكثير.
اختار يانغتشي يانغ (Yangzhi Yang) وشياوبين شيونغ (Xiaobin Xiong) وزملاؤهما في مختبر «Legged AI Lab» التابع لمعهد شنغهاي للابتكار حالة اختبار لافتة: روبوت بشري الشكل يجرّ عربة ريكشا.
عربة مصنوعة على المقاس
الروبوت من طراز Unitree G1، وله 29 مفصلًا محرّكًا في ساقيه وخصره وذراعيه، وقابضتان مزوّدتان بأطراف ألومنيوم مصنوعة خصيصًا. كانت عربات الريكشا التجارية أكبر من أن تناسبه، فبنى الفريق واحدة من عجلات دراجات ومقعد سباق منحني وأنابيب ألومنيوم. وتزن فارغةً 22.8 كيلوغرامًا.
تكمن الصعوبة في أن القوى المنتقلة عبر المقبضين تعتمد على كل شيء في آن واحد: ثقل الحمولة وموضعها، وطريقة تدحرج العجلات على الأرض، ووقفة الروبوت بالنسبة للعربة. وعلى الروبوت أن ينطلق ويسير وينعطف ويتوقف من دون أن يقيس أيًّا من ذلك مباشرة. فهو لا يعرف إلا ما يشعر به جسده — زوايا المفاصل وسرعاتها وميل الجذع.
معلّم يرى كل شيء، وتلميذ يخمّن
دُرِّب المتحكم بالتعلم المعزز، في محاكٍ فيزيائي، على ثلاث مراحل:
- يُدرَّب «معلّم» مع وصول مميَّز إلى كل ما يعرفه المحاكي: كتلة العربة ومركز ثقلها، ومقاومة التدحرج، واحتكاك الأرض، والميل، والقوى على كل قابضة.
- لا يرى «التلميذ» إلا سجل حساسات الروبوت نفسه خلال آخر 61 خطوة زمنية. فيتعلم تقليد أفعال المعلّم، واستنتاج الملخص المضغوط الذي يحمله المعلّم عن الوضع، انطلاقًا من طريقة تفاعل جسده.
- ثم يُضبط التلميذ ضبطًا دقيقًا بمفرده.
شغّل التدريب 8,192 روبوتًا محاكًى بالتوازي على معالجَي رسوميات لنحو 11 ساعة، مع تغيير كتلة العربة والاحتكاك والميل والدفعات العشوائية.
ما الذي تعلّمه التلميذ
في المحاكاة، يتبع التلميذ السرعات المطلوبة بكفاءة تكاد تضاهي المعلّم. والذاكرة مهمة: فمقارنة بمتحكم لا يرى إلا اللحظة الراهنة، يقلّل استخدام السجل أخطاء السرعة بنسبة 23 في المئة. والذراعان مهمتان أيضًا: فتجميدهما يزيد أخطاء السرعة بنسبة 52 في المئة. ويواصل المتحكم العمل مع حمولات تصل إلى 120 كيلوغرامًا، أي أبعد بكثير من سقف الـ60 كيلوغرامًا الذي دُرِّب عليه.
ثم جاء الاختبار الحقيقي. متحكم واحد، لم يُعَد ضبطه قط، جرّ روبوت G1 ثانيًا جالسًا على المقعد (60 كغ إجمالًا)، ثم راكبًا بشريًا (90 كغ)، ثم راكبًا أثقل: 115 كيلوغرامًا، أي نحو 3.15 أضعاف كتلة الروبوت نفسه. وعند سرعات 1 و1.5 و2 متر في الثانية، انطلقت الريكشا وحافظت على سرعتها وتوقفت في كل مرة. وتعرض الورقة أيضًا رحلات بسرعة 2.6 م/ث مع حمولة الـ115 كغ، و3.8 م/ث مع حمولة أخف تبلغ 42 كغ بعد ضبط إضافي.
أخفّ من المشي
أكثر النتائج إثارة للدهشة تتعلق بالجهد. يستخدم المؤلفون مؤشرًا يعتمد على مقدار ما يجب أن تلتوي به المفاصل. وفي معظم توليفات الحمولة والسرعة المختبرة، كلّف جرّ الريكشا الروبوتَ جهدًا أقل من المشي بلا شيء — ولم يتجاوز المشي إلا عند 120 كغ وسرعات بين 1.6 و2 م/ث. فعند 70 كغ، يقل عمل الوركين بنسبة 33 في المئة والكاحلين بنسبة 61 في المئة؛ ويزيد عمل الركبتين بنسبة 126 في المئة، لكن المجموع يبقى أقل. وفي المحاكاة، لا يرفع مضاعفةُ الحمولة أربع مرات من 30 إلى 120 كغ الكلفةَ الميكانيكية للنقل إلا بنسبة 16.5 في المئة.
جزء من التفسير أن العربة تدفع في الاتجاه المعاكس بطريقة مفيدة. فمع كل خطوة، تعاكس القوة الجانبية القادمة من المقبضين تمايل الروبوت الجانبي، ويعاكس ردّ الفعل الالتوائي للعربة ترنّحه — مثل ممتص صدمات لتوازنه.
الخطوة التالية: الإمساك بالمقبضين وحده
أرقام الكفاءة هذه مؤشرات محسوبة من عزوم المفاصل، لا كهرباء مقاسة: ويُدرج المؤلفون قياسات حقيقية للطاقة ضمن خطواتهم التالية، إلى جانب تعليم الروبوت الإمساك بالمقبضين وإعادة الإمساك بهما بنفسه، واختيار مساره بحسب التضاريس.