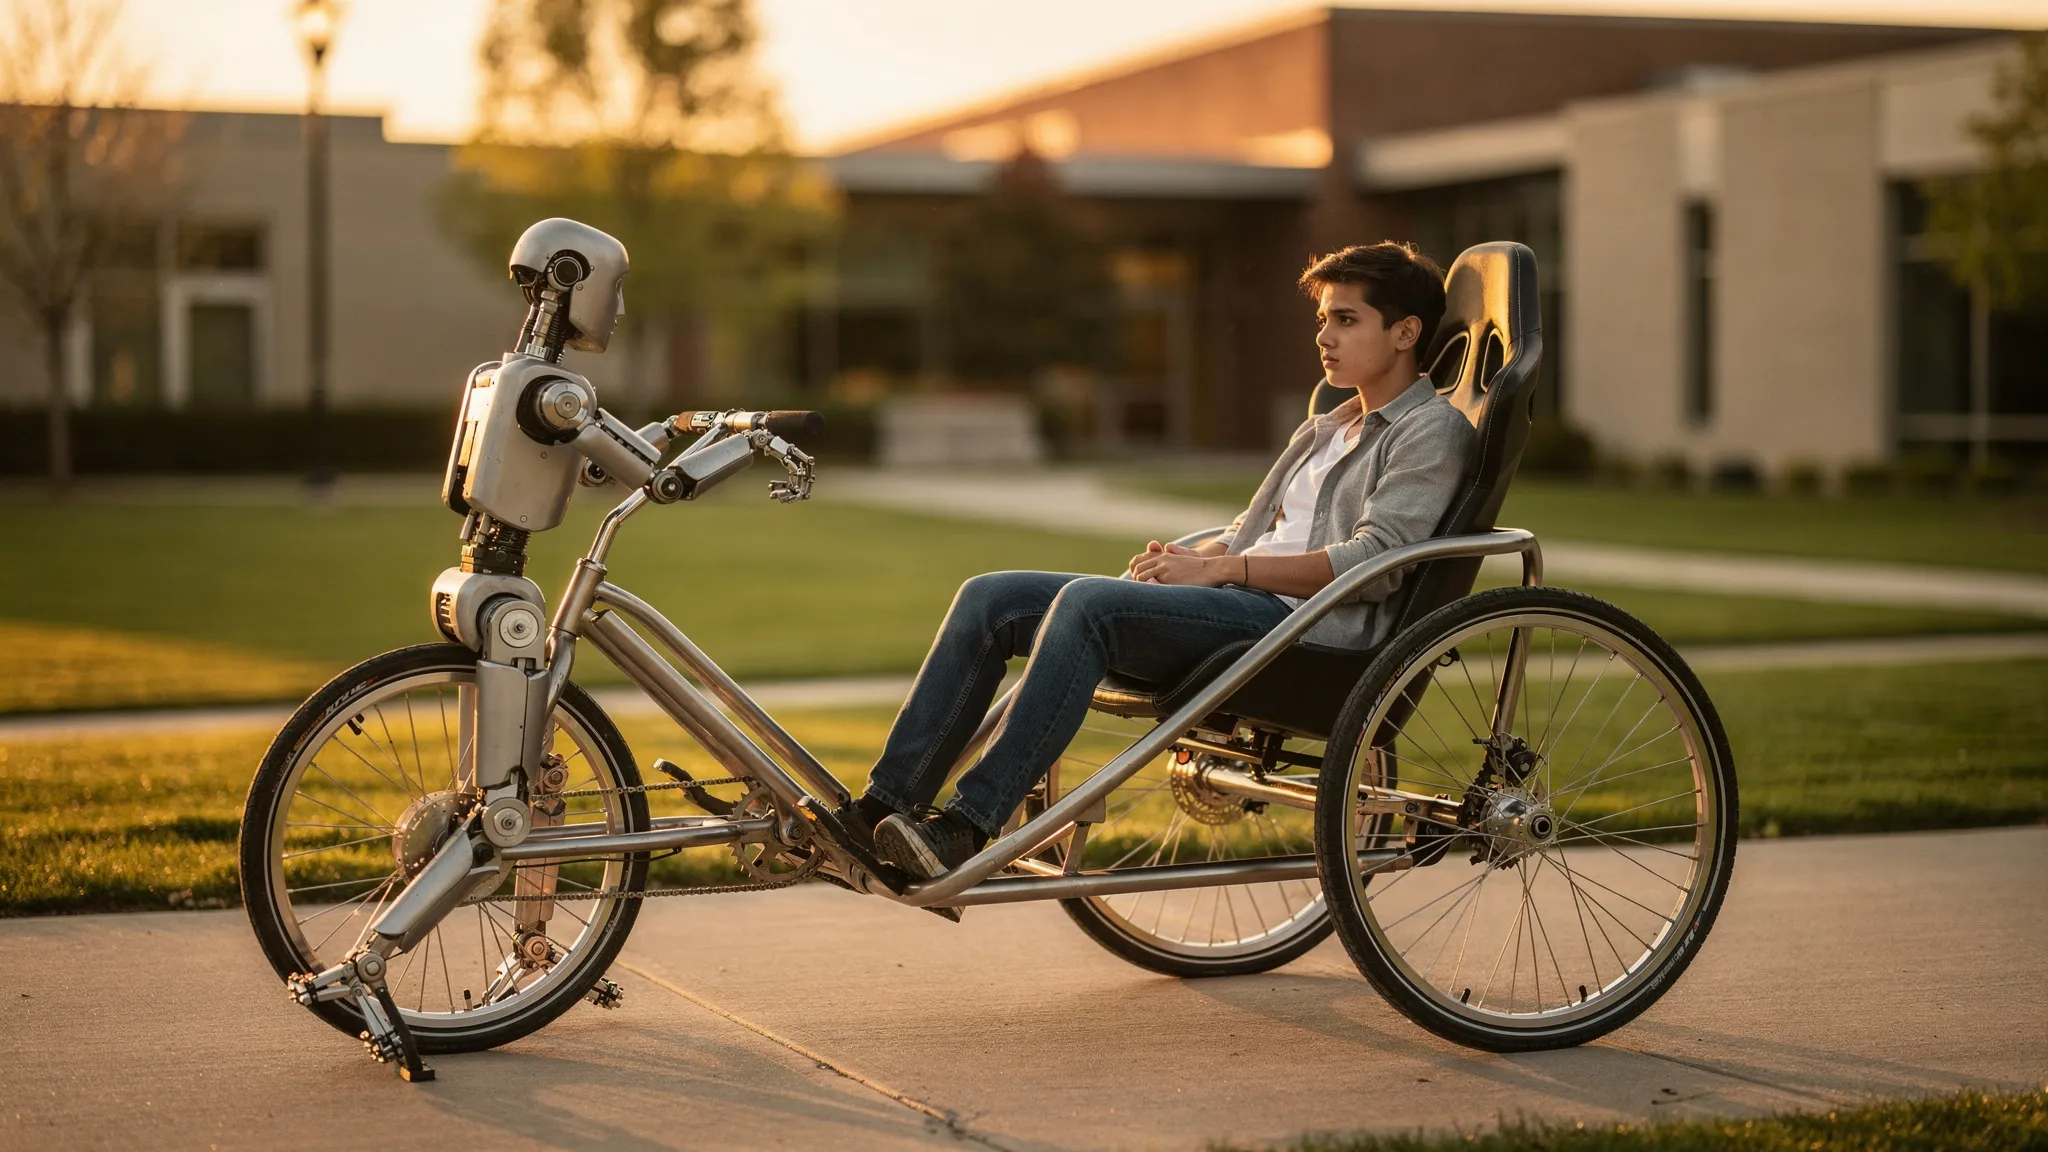
ஒரு மனித உருவ ரோபோ ரிக்ஷா இழுக்கிறது
மனிதர்களுக்காகக் கட்டப்பட்ட இடங்களில் மனிதர்களையும் கருவிகளையும் பொருட்களையும் மனித உருவ ரோபோக்கள் இடம் மாற்றும் என்று எதிர்பார்க்கப்படுகிறது. கைகளில் சுமையைச் சுமப்பது கடினமானது: அது மூட்டுகளையும், கட்டமைப்பையும், சமநிலையையும் வருத்துகிறது. வண்டியைப் போலவே பழமையான வேறொரு வழி உண்டு: அதைச் சக்கரங்களில் இழுப்பது. எடையின் பெரும்பகுதியைச் சக்கரங்கள் தாங்குகின்றன; ரோபோ தள்ளுவிசையையும் திசைதிருப்பலையும் மட்டும் வழங்கினால் போதும். கொள்கையளவில், அப்போது ஒரு ரோபோ தன்னைவிட மிகக் கனமான சுமைகளை நகர்த்த முடியும்.
ஷாங்காய் புத்தாக்க நிறுவனத்தின் (Shanghai Innovation Institute) Legged AI ஆய்வகத்தைச் சேர்ந்த யாங்ழி யாங், சியாவோபின் சியோங் மற்றும் சக ஊழியர்கள் கவனத்தை ஈர்க்கும் ஒரு சோதனையைத் தேர்ந்தெடுத்தனர்: ரிக்ஷா இழுக்கும் ஒரு மனித உருவ ரோபோ.
அளவுக்கேற்பக் கட்டப்பட்ட வண்டி
ரோபோ ஒரு Unitree G1; அதன் கால்கள், இடுப்பு, கைகளில் 29 மோட்டார் பொருத்திய மூட்டுகள் உள்ளன; தனிப்பயன் அலுமினிய முனைகள் பொருத்தப்பட்ட இரண்டு பற்றிகள் (grippers) உள்ளன. வணிக ரிக்ஷாக்கள் அதற்கு மிகப் பெரியவையாக இருந்ததால், மிதிவண்டிச் சக்கரங்கள், பந்தயக் குழிவு இருக்கை, அலுமினியக் குழாய்கள் கொண்டு குழு ஒன்றை உருவாக்கியது. காலியாக இருக்கும்போது அதன் எடை 22.8 கிலோகிராம்.
சிரமம் என்னவென்றால், கைப்பிடிகள் வழியாகப் பாயும் விசைகள் ஒரே நேரத்தில் எல்லாவற்றையும் சார்ந்துள்ளன: சுமை எவ்வளவு கனமானது, அது எங்கே அமர்ந்திருக்கிறது, சக்கரங்கள் தரையில் எப்படி உருள்கின்றன, வண்டியைப் பொறுத்து ரோபோ எப்படி நிற்கிறது. மேலும் ரோபோ புறப்பட, பயணிக்க, திரும்ப, நிற்க வேண்டும் — இவற்றில் எதையும் நேரடியாக அளவிடாமல். அதன் சொந்த உடல் உணர்வதை மட்டுமே அது அறியும் — மூட்டுக் கோணங்கள், மூட்டு வேகங்கள், அதன் உடற்பகுதியின் சாய்வு.
எல்லாவற்றையும் பார்க்கும் ஆசிரியர், ஊகிக்கும் மாணவர்
கட்டுப்படுத்தி, ஓர் இயற்பியல் உருவகப்படுத்தியில், வலுவூட்டல் கற்றல் (reinforcement learning) மூலம் மூன்று கட்டங்களில் பயிற்றுவிக்கப்பட்டது:
- ஒரு “ஆசிரியர்”, உருவகப்படுத்தி அறிந்த அனைத்தையும் சிறப்பு அணுக்கத்துடன் பார்த்துப் பயிற்றுவிக்கப்படுகிறது: வண்டியின் நிறை மற்றும் ஈர்ப்பு மையம், உருள் எதிர்ப்பு, தரை உராய்வு, சரிவு, ஒவ்வொரு பற்றியிலும் உள்ள விசைகள்.
- ஒரு “மாணவர்” கடைசி 61 நேரப் படிகளில் ரோபோவின் சொந்த உணரிகளின் வரலாற்றை மட்டுமே பார்க்கிறது. ஆசிரியரின் செயல்களைப் பின்பற்றவும், தன் உடல் எப்படி எதிர்வினையாற்றியது என்பதிலிருந்து, சூழ்நிலை குறித்த ஆசிரியரின் சுருக்கமான தொகுப்பை ஊகிக்கவும் அது கற்கிறது.
- பின்னர் மாணவர் தானாகவே நுணுக்கமாகச் சீர்செய்யப்படுகிறது (fine-tuning).
பயிற்சியில், வண்டியின் நிறை, உராய்வு, சரிவு, சீரற்ற தள்ளுகள் எல்லாம் மாற்றப்பட்ட நிலையில், 8,192 உருவகப்படுத்தப்பட்ட ரோபோக்கள் இரண்டு வரைகலைச் செயலிகளில் (GPU) சுமார் 11 மணிநேரம் இணையாக இயக்கப்பட்டன.
மாணவர் கற்றது என்ன
உருவகப்படுத்தலில், கட்டளையிடப்பட்ட வேகங்களை மாணவர் கிட்டத்தட்ட ஆசிரியர் அளவுக்குச் சிறப்பாகப் பின்பற்றுகிறது. நினைவு முக்கியம்: தற்போதைய கணத்தை மட்டுமே பார்க்கும் கட்டுப்படுத்தியுடன் ஒப்பிடும்போது, வரலாற்றைப் பயன்படுத்துவது வேகப் பிழைகளை 23 சதவீதம் குறைக்கிறது. கைகளும் முக்கியம்: அவற்றை உறைய வைத்தால் வேகப் பிழைகள் 52 சதவீதம் பெரிதாகின்றன. மேலும், பயிற்சி பெற்ற 60 கிலோகிராம் உச்சவரம்பைத் தாண்டி, 120 கிலோகிராம் வரையிலான சுமைகளுடனும் கட்டுப்படுத்தி தொடர்ந்து செயல்படுகிறது.
பின்னர் உண்மையான சோதனை. ஒருபோதும் மீண்டும் சரிசெய்யப்படாத ஒரே ஒரு கட்டுப்படுத்தி, இருக்கையில் அமர்ந்த இரண்டாவது G1 ரோபோவை (மொத்தம் 60 கிலோ), பின்னர் ஒரு மனிதப் பயணியை (90 கிலோ), பின்னர் இன்னும் கனமான ஒருவரை இழுத்தது: 115 கிலோகிராம், ரோபோவின் சொந்த நிறையைப் போல் சுமார் 3.15 மடங்கு. வினாடிக்கு 1, 1.5, 2 மீட்டர் வேகங்களில், ஒவ்வொரு முறையும் ரிக்ஷா புறப்பட்டு, வேகத்தைத் தக்கவைத்து, நின்றது. 115 கிலோ சுமையுடன் வினாடிக்கு 2.6 மீட்டரிலும், கூடுதல் நுண்சீரமைப்புக்குப் பின் 42 கிலோ எனும் இலகுவான சுமையுடன் வினாடிக்கு 3.8 மீட்டரிலும் ஓட்டங்களையும் ஆய்வுக்கட்டுரை காட்டுகிறது.
நடப்பதைவிட இலகு
மிக எதிர்பாராத முடிவு உழைப்பைப் பற்றியது. மூட்டுகள் எவ்வளவு கடுமையாக முறுக்க வேண்டியிருக்கிறது என்பதை அடிப்படையாகக் கொண்ட ஒரு குறிகாட்டியை ஆசிரியர்கள் பயன்படுத்துகின்றனர். சோதிக்கப்பட்ட சுமை-வேகக் கூட்டுகளில் பெரும்பாலானவற்றில், எதையும் சுமக்காமல் நடப்பதைவிட ரிக்ஷா இழுப்பது ரோபோவுக்குக் குறைவான உழைப்பையே செலவாக்கியது — 120 கிலோ, வினாடிக்கு 1.6 முதல் 2 மீட்டர் என்ற நிலையில் மட்டுமே அது நடப்பதைத் தாண்டியது. 70 கிலோவில், இடுப்புகள் 33 சதவீதமும் கணுக்கால்கள் 61 சதவீதமும் குறைவாக உழைக்கின்றன; முழங்கால்கள் 126 சதவீதம் அதிகமாக உழைக்கின்றன, ஆனாலும் மொத்தம் குறைவாகவே வருகிறது. உருவகப்படுத்தலில், சுமையை 30-இலிருந்து 120 கிலோவாக நான்கு மடங்காக்கினால், போக்குவரத்தின் இயந்திரச் செலவு 16.5 சதவீதம் மட்டுமே உயர்கிறது.
விளக்கத்தின் ஒரு பகுதி, வண்டி உதவிகரமாகத் திருப்பித் தள்ளுகிறது என்பதே. ஒவ்வொரு அடியிலும், கைப்பிடிகளிலிருந்து வரும் பக்கவாட்டு விசை ரோபோவின் பக்கவாட்டு அசைவை எதிர்க்கிறது; வண்டியின் முறுக்கு எதிர்வினை அதன் உருளலை எதிர்க்கிறது — அதன் சமநிலைக்கு ஓர் அதிர்வுதாங்கி போல.
அடுத்தது: கைப்பிடிகளைத் தானே பற்றுவது
இந்தத் திறன் எண்கள் மூட்டு முறுக்குத்திறன்களிலிருந்து (joint torques) கணக்கிடப்பட்ட குறிகாட்டிகள், அளவிடப்பட்ட மின்சாரம் அல்ல: உண்மையான ஆற்றல் அளவீடுகளை அடுத்த படிகளில் ஒன்றாக ஆசிரியர்கள் பட்டியலிடுகின்றனர்; அத்துடன் ரோபோ தானே கைப்பிடிகளைப் பற்றவும் மீண்டும் பற்றவும், நிலப்பரப்புக்கு ஏற்பத் தன் பாதையைத் தேர்வுசெய்யவும் கற்றுக்கொடுப்பதையும்.