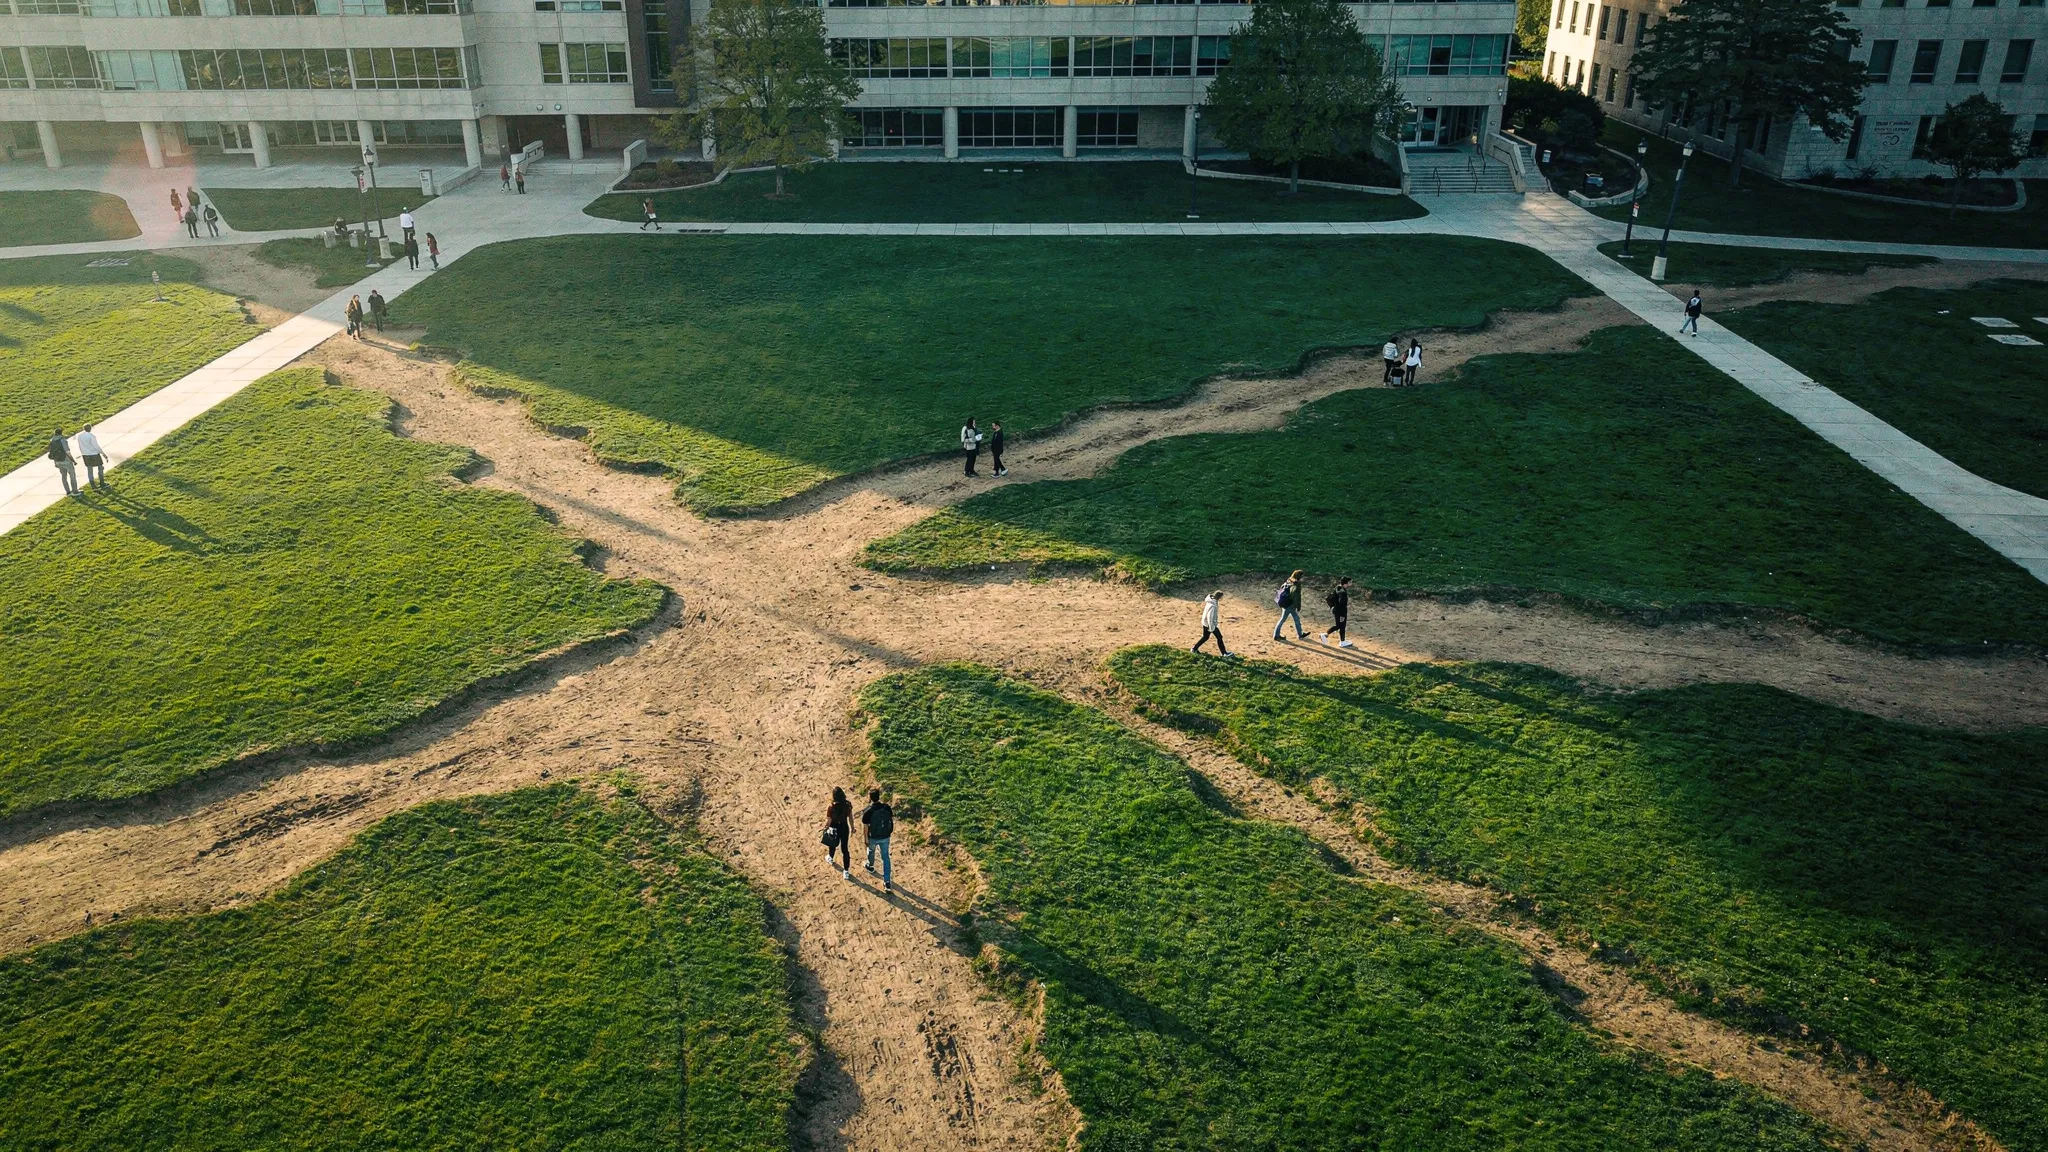
ひとりでに描かれる小道
歩道から一歩踏み出して芝生を横切ると、わずかなへこみが残る。次に歩く人はその筋を少し歩きやすいと感じ、その次の人も同じだ。やがて近道は小道になる。都市計画家はこれをデザイアパス(desire path)と呼ぶ。舗装された道が、人々の行きたい方向と合っていないしるしだ。1960年代、ミシガン州立大学はこれを意図的に利用した。新しい歩道を敷かずにキャンパスを拡張し、学生たちに芝生の上に自分たちの道を踏みならさせ、あとになってからそれを舗装したのである。
動物も同じことをする。小道は行動圏の中の大事な場所どうしを結び、季節ごとの移動に沿って延びる。草を食む家畜は丘の斜面に小道を刻みつける。1本の小道を多くの種が共有することもある。小道のシステムは、脳ではなく景観に蓄えられた一種の記憶だ。個体、世代、さらには種をまたいだ無数の移動をまとめたものであり、新しくやって来た者は誰でもすぐにそれを使える。
計画する歩行者
これまでのモデルの多くでは、歩行者はその場で引きつけられるもの、つまり踏み固められた地面や、アリならフェロモンのほうへ流れていくだけだった。しかし、人間を含む多くの動物は、周囲の様子を知っていて、行き先を計画する。ワシントン大学のBrendan WallaceとAndrew Berdahlは、この考えを軸にモデルを組み立てた。
- 10人の歩行者が正方形の世界を動き、それぞれが計算できる最も安上がりなルートに沿って目的地へ向かう。
- 一歩ごとに、足もとの地面のコストが少しだけ下がる。小道ができはじめる。
- 使われない地面は、ゆっくりと元の、コストの高い状態に戻る。
- 手つかずの地面を歩くコストは、小道を歩くコストの1倍から65倍で、公園の芝生から雪や深い植生までに相当する。
木、輪、十字
何が現れるかは、歩行者がどこへ向かうかによる。決まった地点どうしのあいだでは、小道は合流したり分かれたりしながら、すべての地点を結ぶ。拠点のまわりでは、木のように枝分かれする。一方の端から反対側へ横断する場合は、散らばったまっすぐな踏み跡が、ゆっくりと融合して木になる。目的地がランダムに散らばっていると、中央に輪や十字が現れ、そこから巻きひげのような枝が外へ伸びる。
ネットワークの広がりは、単純な釣り合いに従う。一歩ごとに小道が増え、既存の小道は一定の速さで薄れていく。この2つが合わさって小道の予算が決まる。歩行者が保ち続けられる小道の最大量だ。小道ができやすく、薄れにくいほど、ネットワークは大きく広がる。
効率のよいトレードオフ
一組の点を、できるだけ短いネットワークで結ぶのは、悪名高いほど難しい古典的な問題だ。シュタイナー木問題であり、論文はこれをNP困難だと説明している。計画する側は、つくる道の量と、移動にかかる時間とのトレードオフも考えなければならない。
チームは、小道のでき方の速さを変えながら、32個の目的地で128回のシミュレーションを行った。得られたネットワークはすべて、1本の曲線、つまり効率フロンティアの上に乗った。どのネットワークも、小道を増やさずに移動を短くすることはできず、移動を長くせずに小道を減らすこともできなかった。ネットワーク全体を気にかける歩行者は1人もいないのに、全員でこのトレードオフを効率よく解いている。そして、同じ設定で、歩行者の出発地点を変えて何度も実行すると、ときには複数の異なる安定したネットワークができた。結果は前もって決まっていないのだ。
40度の規則
手つかずの地面のコストが高いと、歩行者は既存の小道に長くとどまり、小道どうしは90度に近い角度で交わる。著者らは、まっすぐな小道を離れて目的地へ直接向かうほうが得になる臨界角を導いた。それは、手つかずの地面のコストと小道のコストの比だけで決まる。シミュレーションでは、ネットワークに見られる角度がこの予測によく従っている。
これを人に当てはめてみよう。以前の観察から、歩行者は舗装された道が少なくとも30%長いと、新しい近道をつくることがわかっている。これはコスト比1.3にあたり、臨界角は約40度になる。したがって、デザイアパスは歩道から40度前後の角度で分かれ、歩道の向きが人々の向かう方向から40度以上ずれているところならどこにでも現れるはずだ。
小道を逆から読む
このモデルは、小道の読み解き方も変える。いくつかの研究では、開けた場所の動物の小道は深い森の中より少ないことがわかり、そこから動物は開けた場所をあまり使わないと結論づけていた。モデルは別の説明を示す。コストの高い地形は、単に小道ができやすいのだ。歩行者が小道を再利用することで得るものが大きいからである。逆に、小道の角度から、動物が移動にどれだけの労力を費やしているかがわかるかもしれない。
著者らは、意図的に最小限にしたこのモデルの限界を挙げている。歩行者は完璧な知識をもち、地面は一様で、種は1つだけ、探すべき食べ物もない。ドローンや衛星がさまざまな生息環境で小道のネットワークを地図にしていくなかで、著者らはこのモデルが、そうしたデータを検証するための理論になることを期待している。キャンパスでも、野生でも、都市でも。