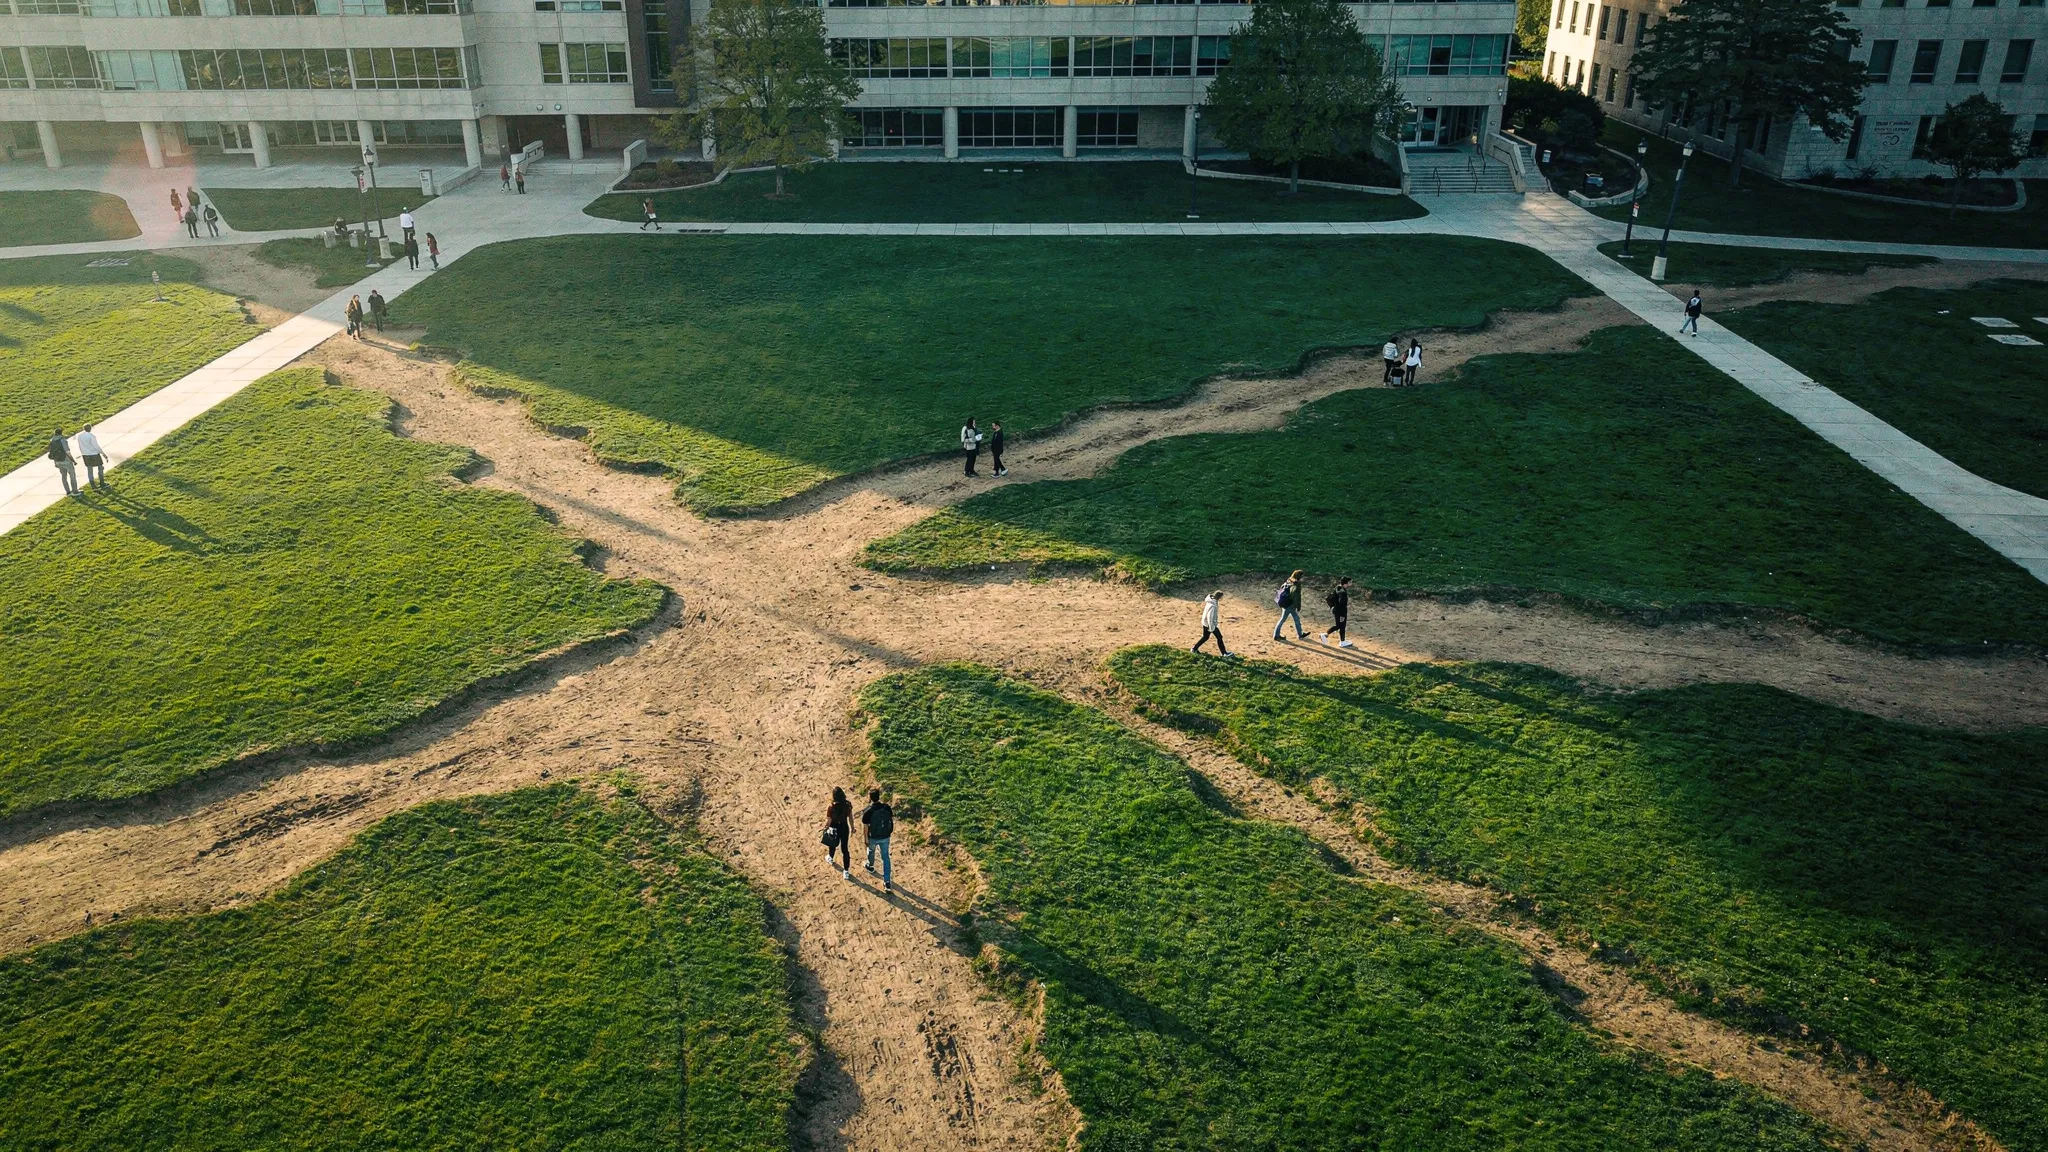
যে পথ নিজেই নিজেকে আঁকে
ফুটপাত থেকে নেমে ঘাসের ওপর দিয়ে আড়াআড়ি হাঁটুন, একটা হালকা দাগ রেখে যাবেন। পরের পথচারী সেই রেখা ধরে হাঁটা একটু সহজ পান, তাঁর পরের জনও তা-ই। সময়ের সঙ্গে শর্টকাটটি হয়ে ওঠে একটি পায়ে-চলা পথ। নগর-পরিকল্পনাবিদেরা একে বলেন আকাঙ্ক্ষার পথ (desire path), যা ইঙ্গিত দেয় যে মানুষ যেখানে যেতে চায়, পাকা রাস্তাগুলো তার সঙ্গে মেলে না। 1960-এর দশকে মিশিগান স্টেট ইউনিভার্সিটি (Michigan State University) এটিকে সচেতনভাবে কাজে লাগিয়েছিল: নতুন ফুটপাত না বানিয়েই ক্যাম্পাস বাড়িয়েছিল, শিক্ষার্থীদের লনের ওপর নিজেদের পথ ক্ষইয়ে তৈরি করতে দিয়েছিল, আর কেবল পরে সেগুলো পাকা করেছিল।
প্রাণীরাও একই কাজ করে। পায়ে-চলা পথ তাদের বিচরণ-এলাকার (home range) গুরুত্বপূর্ণ জায়গাগুলোকে যুক্ত করে আর ঋতুভিত্তিক পরিযানের পথ ধরে চলে; চরে-বেড়ানো গবাদি পশু পাহাড়ের ঢালে পথ কেটে ফেলে; একটি পথ বহু প্রজাতি ভাগাভাগি করে ব্যবহার করতে পারে। পথের একটি ব্যবস্থা (trail system) এক ধরনের স্মৃতি, যা মস্তিষ্কে নয়, জমা থাকে ভূদৃশ্যে: এটি অসংখ্য যাত্রার সারসংক্ষেপ, ব্যক্তি, প্রজন্ম আর এমনকি প্রজাতি জুড়ে, আর যেকোনো নবাগত সঙ্গে সঙ্গেই এটি ব্যবহার করতে পারে।
পরিকল্পনা করে চলা পথচারী
আগের মডেলগুলোতে পথচারীরা মূলত স্থানীয়ভাবে যা তাদের টানে তার দিকে ভেসে যেত — মাড়ানো মাটি, কিংবা পিঁপড়ের ক্ষেত্রে ফেরোমোন। কিন্তু মানুষসহ অনেক প্রাণী নিজেদের চারপাশ চেনে এবং কোথায় যাবে তার পরিকল্পনা করে। ইউনিভার্সিটি অব ওয়াশিংটনের (University of Washington) ব্রেন্ডান ওয়ালেস (Brendan Wallace) ও অ্যান্ড্রু বারডাল (Andrew Berdahl) এই ধারণাকে কেন্দ্র করে একটি মডেল বানিয়েছেন।
- দশজন পথচারী একটি বর্গাকার জগতে চলাফেরা করে, প্রত্যেকে নিজের গন্তব্যের দিকে যায় এমন সবচেয়ে কম খরচের পথ (cheapest route) ধরে, যা সে হিসাব করে বের করতে পারে।
- প্রতিটি পদক্ষেপ পায়ের নিচের মাটির খরচ একটু কমিয়ে দেয়: একটি পথ তৈরি হতে শুরু করে।
- অব্যবহৃত জমি ধীরে ধীরে তার আদি, ব্যয়বহুল অবস্থায় ফিরে যায়।
- নতুন জমির ওপর দিয়ে হাঁটার খরচ পথে হাঁটার খরচের 1 থেকে 65 গুণ, পার্কের লন থেকে শুরু করে তুষার বা ঘন গাছপালা পর্যন্ত।
গাছ, বলয় আর ক্রস
কী তৈরি হয়, তা নির্ভর করে পথচারীরা কোথায় যাচ্ছে তার ওপর। নির্দিষ্ট কয়েকটি বিন্দুর মধ্যে পথগুলো মিশে যায় আর ভাগ হয়ে যায়, যাতে সবগুলোকে যুক্ত করা যায়। একটি ঘাঁটিকে (home base) ঘিরে সেগুলো গাছের মতো শাখা ছড়ায়। এক পাশ থেকে অন্য পাশে পার হওয়ার বেলায় ছড়ানো-ছিটানো সোজা রেখাগুলো ধীরে ধীরে জুড়ে গিয়ে একটি গাছ তৈরি করে। গন্তব্যগুলো এলোমেলোভাবে ছড়ানো থাকলে মাঝখানে একটি বলয় বা ক্রস দেখা দেয়, যার থেকে শুঁড়ের মতো শাখা বাইরের দিকে ছড়িয়ে পড়ে।
নেটওয়ার্কের বিস্তার একটি সহজ ভারসাম্য মেনে চলে: প্রতিটি পদক্ষেপ পথ যোগ করে, আর বিদ্যমান পথ একটি স্থির হারে মিলিয়ে যায়। এ দুটি মিলে ঠিক করে একটি পথের বাজেট (trail budget), অর্থাৎ পথচারীরা সর্বোচ্চ যতটা পথ টিকিয়ে রাখতে পারে। পথ যত সহজে তৈরি হয় আর যত ধীরে মিলিয়ে যায়, নেটওয়ার্ক তত বেশি ছড়িয়ে পড়ে।
একটি দক্ষ আপস
একগুচ্ছ বিন্দুকে সম্ভাব্য সবচেয়ে ছোট নেটওয়ার্কে যুক্ত করা একটি ক্লাসিক এবং কুখ্যাতভাবে কঠিন সমস্যা: স্টাইনার ট্রি (Steiner tree), যাকে গবেষণাপত্রটি NP-hard বলে বর্ণনা করে: বিন্দুর সংখ্যা বেশি হলে সেরা নেটওয়ার্কটি দ্রুত খুঁজে বের করার কোনো জানা পদ্ধতি নেই। একজন পরিকল্পনাকারীকে তার ওপর ভারসাম্য করতে হয় কতটা পথ বানানো হলো আর যাত্রায় কত সময় লাগে, এ দুয়ের মধ্যে।
দলটি 32টি গন্তব্য নিয়ে 128টি সিমুলেশন চালিয়েছে, পথ কত দ্রুত তৈরি হয় তা বদলে বদলে। ফলে পাওয়া প্রতিটি নেটওয়ার্ক পড়েছে একটিমাত্র বক্ররেখার ওপর, একটি দক্ষতা-সীমান্তে (efficiency frontier): কোনোটিই আরও পথ ছাড়া যাত্রা ছোট করতে পারেনি, কিংবা যাত্রা লম্বা না করে কম পথ ব্যবহার করতে পারেনি। কোনো পথচারীই গোটা নেটওয়ার্ক নিয়ে মাথা ঘামায় না, তবু একসঙ্গে তারা আপসটির দক্ষ সমাধান করে ফেলে। আর একই বিন্যাস বহুবার চালিয়ে, পথচারীদের ভিন্ন ভিন্ন জায়গা থেকে শুরু করিয়ে, কখনো কখনো পাওয়া গেছে একাধিক আলাদা, স্থিতিশীল নেটওয়ার্ক — ফলাফল আগে থেকে লেখা থাকে না।
40 ডিগ্রির নিয়ম
নতুন জমি যখন ব্যয়বহুল, পথচারীরা বিদ্যমান পথে বেশিক্ষণ থাকে: পথের বাজেট খুব কম না হলে নেটওয়ার্ক হয় আরও ছিমছাম, আর পথগুলো মেলে 90 ডিগ্রির কাছাকাছি কোণে। লেখকেরা একটি সংকট কোণ (critical angle) বের করেছেন — একটি সোজা পথ আর নিজের লক্ষ্যের দিকে সরাসরি রেখার মধ্যবর্তী কোণ — যার চেয়ে বেশি হলে পথ ছেড়ে সোজা লক্ষ্যের দিকে যাওয়াই লাভজনক; এটি কেবল নির্ভর করে নতুন জমির খরচ আর পথের খরচের অনুপাতের ওপর। সিমুলেশনে নেটওয়ার্কগুলোতে পাওয়া সবচেয়ে বড় কোণগুলো এই পূর্বাভাসের সঙ্গে তাল মিলিয়ে বাড়ে।
এবার এটি মানুষের ওপর প্রয়োগ করুন। আগের পর্যবেক্ষণে দেখা গেছে, পাকা পথ অন্তত 30% লম্বা হলে পথচারীরা নতুন শর্টকাট কেটে নেয়। এটি 1.3 খরচ-অনুপাত, যা দেয় প্রায় 40 ডিগ্রি সংকট কোণ। তাই আকাঙ্ক্ষার পথগুলোর ফুটপাত ছেড়ে বেরোনোর কথা প্রায় 40 ডিগ্রিতে, আর সেগুলো দেখা দেওয়ার কথা যেখানেই কোনো ফুটপাত মানুষের গন্তব্যের দিক থেকে 40 ডিগ্রির বেশি সরে যায়।
পথকে উল্টো দিক থেকে পড়া
মডেলটি পথ পড়ার ধরনও বদলে দেয়। কয়েকটি গবেষণায় ঘন বনের চেয়ে খোলা জায়গায় প্রাণীদের পথ কম পাওয়া গেছে, আর সেখান থেকে সিদ্ধান্ত টানা হয়েছিল যে প্রাণীরা খোলা জায়গা কম ব্যবহার করে। মডেলটি আরেকটি ব্যাখ্যা দেয়: ব্যয়বহুল ভূখণ্ড স্বাভাবিকভাবেই পথ তৈরির পক্ষে যায়, কারণ পথচারীরা সেগুলো আবার ব্যবহার করে বেশি লাভবান হয়। আবার, পথের কোণগুলো প্রকাশ করতে পারে প্রাণীরা চলাফেরায় কতটা পরিশ্রম খরচ করে।
লেখকেরা তাঁদের ইচ্ছাকৃতভাবে ন্যূনতম মডেলের সীমাবদ্ধতাগুলো তালিকা করেছেন: নিখুঁত জ্ঞানসম্পন্ন পথচারী, সুষম জমি, একটিমাত্র প্রজাতি, খুঁজে বের করার মতো কোনো খাবার নেই। ড্রোন আর উপগ্রহ যখন নানা আবাসস্থল জুড়ে পথের নেটওয়ার্কের মানচিত্র তৈরি করছে, তখন তাঁরা আশা করেন এটি সেই তথ্যকে যাচাই করার জন্য একটি তত্ত্ব জোগাবে — ক্যাম্পাসে, বন্য প্রকৃতিতে আর শহরে, সব জায়গায়।