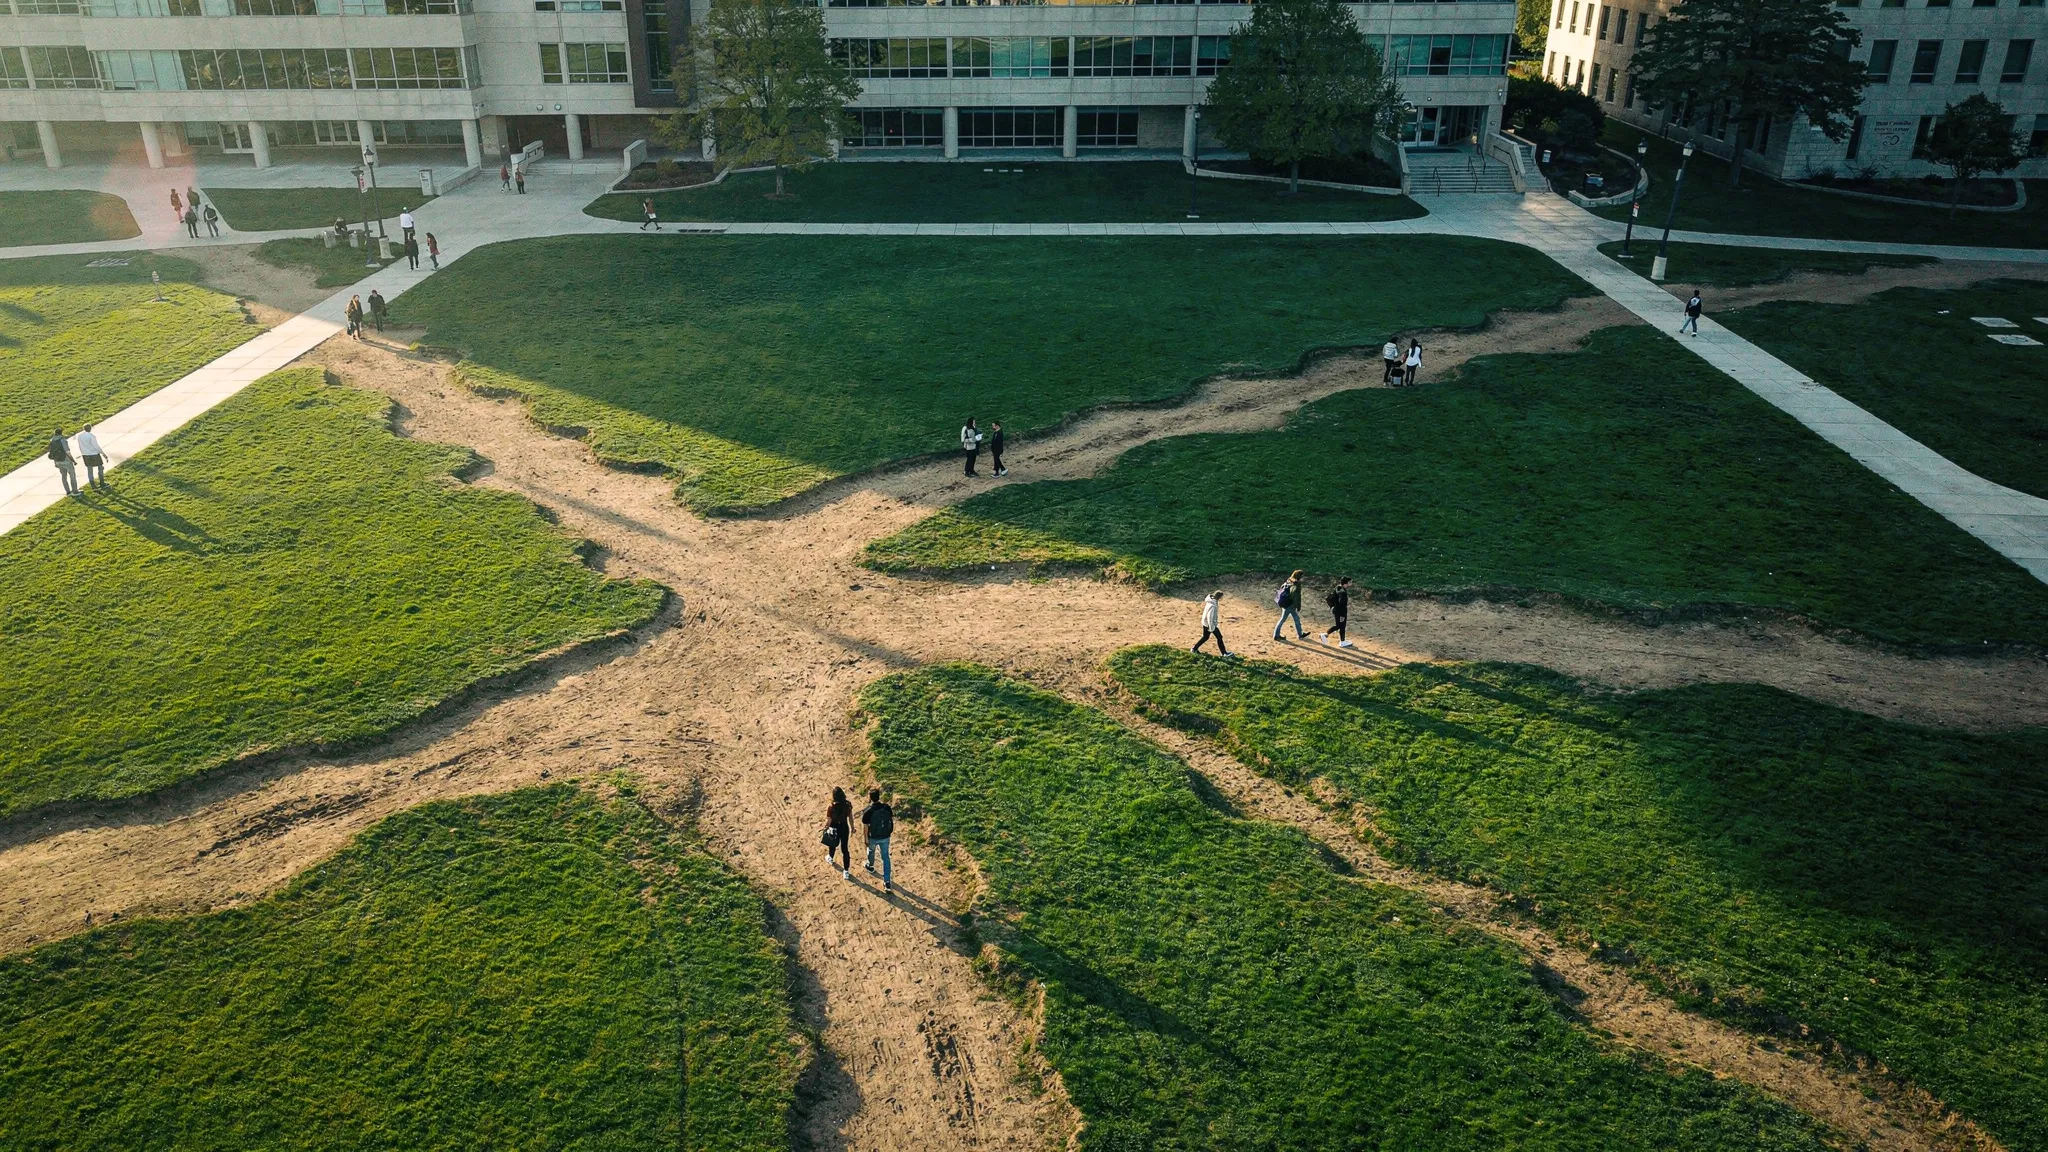
自己画出来的小径
走下人行道、抄近路穿过草地,你会留下一道浅浅的凹痕。下一个行人会发现那条线稍微好走一些,再下一个也是如此。久而久之,这条捷径就变成了一条小径。城市规划者称之为期望路径(desire path),这表明铺好的道路与人们想去的地方并不一致。20世纪60年代,密歇根州立大学曾有意利用这一点:它扩建校园时没有铺设新的人行道,而是让学生在草坪上踩出自己的路,之后才把这些路铺上。
动物也是如此。小径连接起它们活动范围内的重要地点,并沿着季节性迁徙路线延伸;放牧的牲畜在山坡上踩出小径;一条小径可以由许多物种共用。小径系统是一种储存在地景中而非大脑中的记忆:它汇总了无数次旅程,跨越个体、世代乃至物种,任何新来者都能立即使用。
会规划的行走者
早期的模型大多让行走者朝局部吸引它们的东西漂移——被踩踏过的地面,或者对蚂蚁而言的信息素。但许多动物,包括人类在内,了解周围的环境,并会规划去向。华盛顿大学的Brendan Wallace和Andrew Berdahl围绕这一想法建立了一个模型。
- 十个行走者在一个正方形世界中移动,每个都沿着它能计算出的代价最低的路线前往目的地。
- 每一步都会让脚下地面的代价降低一点:一条小径开始形成。
- 无人使用的地面会慢慢恢复到原本代价高昂的状态。
- 在未踩过的地面上行走的代价是在小径上行走的1到65倍,对应从公园草坪到雪地或茂密植被的各种情况。
树形、环形与十字形
出现什么样的路网,取决于行走者要去哪里。在固定的地点之间,小径合并又分开,把它们全部连接起来。围绕一个大本营,小径像树一样分岔。从一侧穿越到另一侧时,零散的笔直路线会慢慢融合成树形。当目的地随机分散时,会出现一个中央的环形或十字形,并伸出一条条卷须。
路网的范围遵循一个简单的平衡:每一步都会增加小径,而现有的小径以稳定的速率消退。两者共同决定了一份小径预算,即行走者能维持存在的最大小径总量。小径越容易形成、消退得越慢,路网就越四处蔓延。
一种高效的权衡
用尽可能短的网络连接一组点,是一个经典且出了名困难的问题:斯坦纳树(Steiner tree)问题,论文称之为NP困难(NP-hard)问题。规划者还必须在修建的道路总量与旅程所需的时间之间进行权衡。
团队以32个目的地进行了128次模拟,改变小径形成的速度。得到的每一个路网都落在同一条曲线上,即一条效率前沿:没有一个路网能在不增加小径的情况下缩短旅程,或在不延长旅程的情况下减少小径。没有哪个行走者在意整个路网,但它们共同高效地解决了这一权衡。而在同样的设置下多次运行、让行走者从不同位置出发,有时会产生几个不同且稳定的路网——结果并非事先注定。
40度规则
当未踩过的地面代价很高时,行走者会在现有小径上停留更久,小径相交的角度也更接近90度。作者推导出一个临界角:在这个角度上,离开一条笔直的小径、直奔自己的目标是划算的;它只取决于未踩过的地面的代价与小径代价之比。在模拟中,路网中出现的角度与这一预测紧密吻合。
把它应用到人身上。早先的观察发现,当铺设的道路至少长出30%时,行人就会踩出一条新的捷径。这相当于1.3的代价比,由此得到的临界角约为40度。因此,期望路径应当以大约40度的角度离开人行道,并且会出现在人行道走向与人们前进方向偏离超过40度的任何地方。
反向解读小径
这个模型也改变了解读小径的方式。几项研究发现,开阔地带的动物小径比茂密树林中的少,并据此得出结论:动物较少使用开阔地带。模型给出了另一种解释:代价高的地形本身就更有利于小径形成,因为行走者重复使用小径能获益更多。反过来,小径的角度也可能揭示动物在移动上要花费多少力气。
作者列出了这一刻意保持极简的模型的局限:行走者对环境了如指掌、地面均匀、只有单一物种、没有需要寻找的食物。随着无人机和卫星在各类栖息地中绘制小径网络,作者希望这个模型能为这些数据提供一个可供检验的理论——无论是在校园、在野外,还是在城市中。