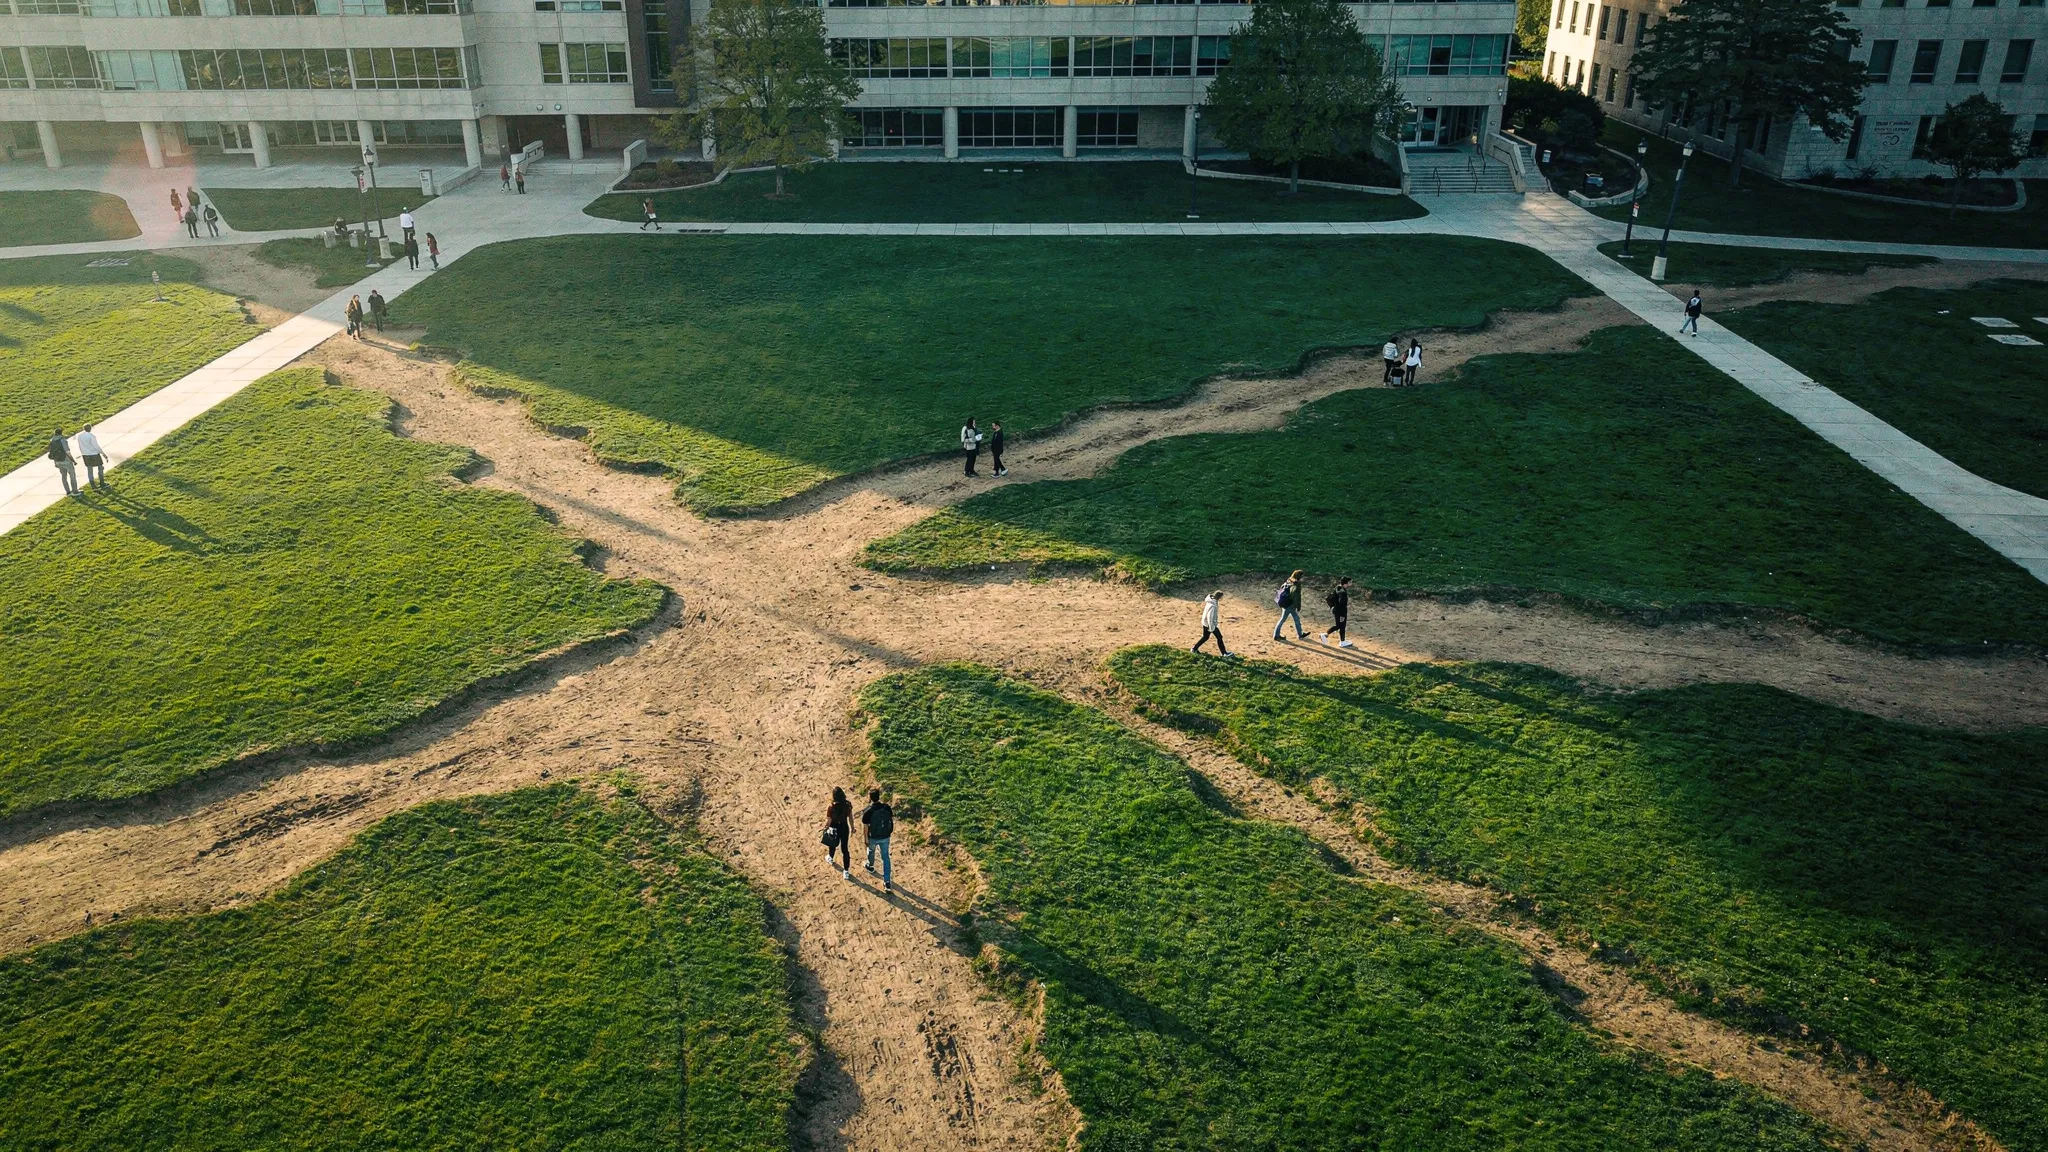
स्वतःहून आखल्या जाणाऱ्या पायवाटा
गवत ओलांडण्यासाठी पदपथावरून खाली उतरलात, की तुम्ही एक हलकासा खळगा मागे सोडता. पुढच्या चालणाऱ्याला ती रेषा थोडी सोपी वाटते, आणि त्यानंतरच्यालाही. कालांतराने तो शॉर्टकट एक पायवाट बनतो. नगररचनाकार तिला इच्छामार्ग (desire path) म्हणतात: फरसबंदी मार्ग लोकांना जिथे जायचे आहे त्याच्याशी जुळत नाहीत, याचे ते लक्षण आहे. 1960 च्या दशकात, मिशिगन स्टेट युनिव्हर्सिटीने याचा जाणूनबुजून वापर केला: नवे पदपथ न घालता तिने आपला कॅम्पस वाढवला, विद्यार्थ्यांना हिरवळीत स्वतःच्या वाटा पाडू दिल्या, आणि नंतरच त्या फरसबंद केल्या.
प्राणीही तसेच करतात. पायवाटा त्यांच्या अधिवासक्षेत्रातील (home ranges) महत्त्वाच्या ठिकाणांना जोडतात आणि ऋतुनुसार होणाऱ्या स्थलांतरांचा मार्ग अनुसरतात; चरणारी गुरे त्या डोंगरउतारांवर कोरतात; एकच पायवाट अनेक प्रजाती वाटून घेऊ शकतात. पायवाटांची प्रणाली म्हणजे मेंदूऐवजी भूदृश्यात साठवलेली एक प्रकारची स्मृती: ती व्यक्ती, पिढ्या आणि अगदी प्रजातींच्या पलीकडे झालेल्या असंख्य प्रवासांचा सारांश असते, आणि कोणताही नवागत ती लगेच वापरू शकतो.
आखणी करणारे चालणारे
आधीच्या प्रारूपांमध्ये चालणारे बहुतेक वेळा स्थानिक पातळीवर जे त्यांना आकर्षित करते त्याकडे सरकत — तुडवलेली जमीन, किंवा मुंग्यांच्या बाबतीत फेरोमोन. पण माणसांसह अनेक प्राण्यांना आपल्या परिसराची माहिती असते आणि ते कुठे जायचे याची आखणी करतात. वॉशिंग्टन विद्यापीठातील Brendan Wallace आणि Andrew Berdahl यांनी या कल्पनेभोवती एक प्रारूप उभारले.
- दहा चालणारे एका चौरस जगात फिरतात, आणि प्रत्येकजण स्वतः काढू शकेल अशा सर्वात स्वस्त मार्गाने (cheapest route) आपल्या गंतव्याकडे जातो.
- प्रत्येक पाऊल पायाखालच्या जमिनीचा खर्च थोडासा कमी करते: एक पायवाट तयार होऊ लागते.
- न वापरलेली जमीन हळूहळू आपल्या मूळ, खर्चिक स्थितीत परत जाते.
- नव्या जमिनीवर चालण्याचा खर्च पायवाटेवर चालण्याच्या खर्चाच्या 1 ते 65 पट असतो, उद्यानातील हिरवळीपासून बर्फ किंवा दाट वनस्पतींपर्यंत.
वृक्ष, वलये आणि क्रॉस
काय उदयास येते, हे चालणारे कुठे जात आहेत यावर अवलंबून असते. ठरावीक बिंदूंदरम्यान, पायवाटा सर्व बिंदूंना जोडण्यासाठी एकत्र येतात आणि फुटतात. एखाद्या मूळ ठाण्याभोवती (home base), त्यांना झाडासारख्या फांद्या फुटतात. एका बाजूकडून दुसऱ्या बाजूला ओलांडताना, विखुरलेल्या सरळ वाटा हळूहळू जुळून एक वृक्ष तयार होतो. गंतव्ये यादृच्छिकपणे विखुरलेली असताना, मध्यभागी एक वलय किंवा क्रॉस दिसू लागतो, ज्यातून बाहेरपर्यंत पोहोचणारे तंतू (tendrils) निघतात.
जाळ्याचा विस्तार एका साध्या समतोलावर ठरतो: प्रत्येक पाऊल पायवाट वाढवते, आणि अस्तित्वात असलेली पायवाट स्थिर दराने पुसट होत जाते. हे दोन्ही मिळून एक पायवाट अंदाजपत्रक (trail budget) ठरवतात, म्हणजे चालणारे जास्तीत जास्त किती पायवाट टिकवून ठेवू शकतात. पायवाट जितकी सहज तयार होते आणि जितकी सावकाश पुसट होते, तितके जाळे अधिक पसरलेले.
एक कार्यक्षम तडजोड
बिंदूंचा एक संच शक्य तितक्या लहान जाळ्याने जोडणे ही एक अभिजात आणि कुप्रसिद्धपणे कठीण समस्या आहे: स्टायनर वृक्ष (Steiner tree), ज्याचे वर्णन शोधनिबंध NP-hard असे करतो. नियोजनकाराला बांधलेल्या वाटेचे प्रमाण आणि प्रवासाला लागणारा वेळ यांच्यातही तडजोड करावी लागते.
पथकाने 32 गंतव्यांसह 128 सिम्युलेशन चालवली, पायवाट किती वेगाने तयार होते यात बदल करून. परिणामी मिळालेले प्रत्येक जाळे एकाच वक्रावर आले, एका कार्यक्षमता-सीमेवर (efficiency frontier): कोणतेही जाळे अधिक पायवाटेशिवाय प्रवास छोटे करू शकत नव्हते, किंवा प्रवास लांबवल्याशिवाय कमी पायवाट वापरू शकत नव्हते. कोणत्याही चालणाऱ्याला संपूर्ण जाळ्याची पर्वा नसते, तरीही सर्व मिळून ते ही तडजोड कार्यक्षमपणे सोडवतात. आणि तीच मांडणी अनेक वेळा चालवल्यावर, चालणारे वेगवेगळ्या जागांवरून सुरुवात करत असताना, कधीकधी अनेक वेगळी, स्थिर जाळी तयार झाली — परिणाम आधीच लिहिलेला नसतो.
40 अंशांचा नियम
नवी जमीन खर्चिक असते तेव्हा चालणारे अस्तित्वातील पायवाटांवर अधिक काळ राहतात, आणि पायवाटा 90 अंशांच्या अधिक जवळच्या कोनांत एकमेकींना मिळतात. लेखक एक क्रांतिक कोन (critical angle) काढतात, ज्या कोनावर सरळ पायवाट सोडून थेट आपल्या ध्येयाकडे जाणे फायदेशीर ठरते; तो केवळ नव्या जमिनीचा खर्च आणि पायवाटेचा खर्च यांच्या गुणोत्तरावर अवलंबून असतो. सिम्युलेशनमध्ये, जाळ्यांत आढळलेले कोन या अनुमानाशी जवळून जुळतात.
हे माणसांना लागू करून पाहा. आधीच्या निरीक्षणांत आढळले होते की फरसबंदी मार्ग किमान 30% लांब असेल तेव्हा पादचारी नवा शॉर्टकट पाडतात. म्हणजे 1.3 चे खर्च-गुणोत्तर, ज्यातून सुमारे 40 अंशांचा क्रांतिक कोन मिळतो. म्हणून इच्छामार्गांनी सुमारे 40 अंशांच्या कोनात पदपथ सोडायला हवेत, आणि जिथे पदपथ लोकांच्या जाण्याच्या दिशेपासून 40 अंशांहून अधिक दूर जातो, तिथे ते दिसायला हवेत.
पायवाटा उलट्या दिशेने वाचणे
हे प्रारूप पायवाटा कशा वाचता येतात तेही बदलते. अनेक अभ्यासांत दाट जंगलांपेक्षा मोकळ्या प्रदेशांत प्राण्यांच्या पायवाटा कमी आढळल्या, आणि त्यावरून प्राणी मोकळे प्रदेश कमी वापरतात असा निष्कर्ष काढला गेला. प्रारूप दुसरे स्पष्टीकरण देते: खर्चिक भूभाग सरळसरळ पायवाटांना अनुकूल ठरतो, कारण त्या पुन्हा वापरण्याने चालणाऱ्यांचा अधिक फायदा होतो. त्याचबरोबर, पायवाटांचे कोन प्राणी हालचालीसाठी किती श्रम खर्च करतात हे उघड करू शकतील.
लेखक आपल्या जाणूनबुजून किमान ठेवलेल्या प्रारूपाच्या मर्यादा नमूद करतात: परिपूर्ण माहिती असलेले चालणारे, एकसमान जमीन, एकच प्रजाती, शोधायला अन्न नाही. ड्रोन आणि उपग्रह विविध अधिवासांतील पायवाटांची जाळी नकाशावर आणत असताना, हे प्रारूप त्या माहितीला तपासून पाहण्यासाठी एक सिद्धांत देईल, अशी त्यांना आशा आहे — कॅम्पसवर, निसर्गात आणि शहरांतही.